
ROBOT OPERATION VINICULTURE
Привет!
Мы – любительская группа по творческим интересам, занимающаяся интересными, технологичными проектами. Мы здесь, чтобы набраться и делиться уже имеющимся опытом, а так же заинтересовать присоединиться к нам, для создания проекта вашей мечты. Звучит интересно?
В этом проекте описываются этапы разработки и реализации автономного, мобильного сельскохозяйственного робота с использованием операционной системы (ROS2) для разработки, а также моделирование узлов робота, создание дизайна и других этапов. Процесс разработки робота - это комплекс мероприятий, направленных на создание автономного функционирующего робота с определенными характеристиками и возможностями.
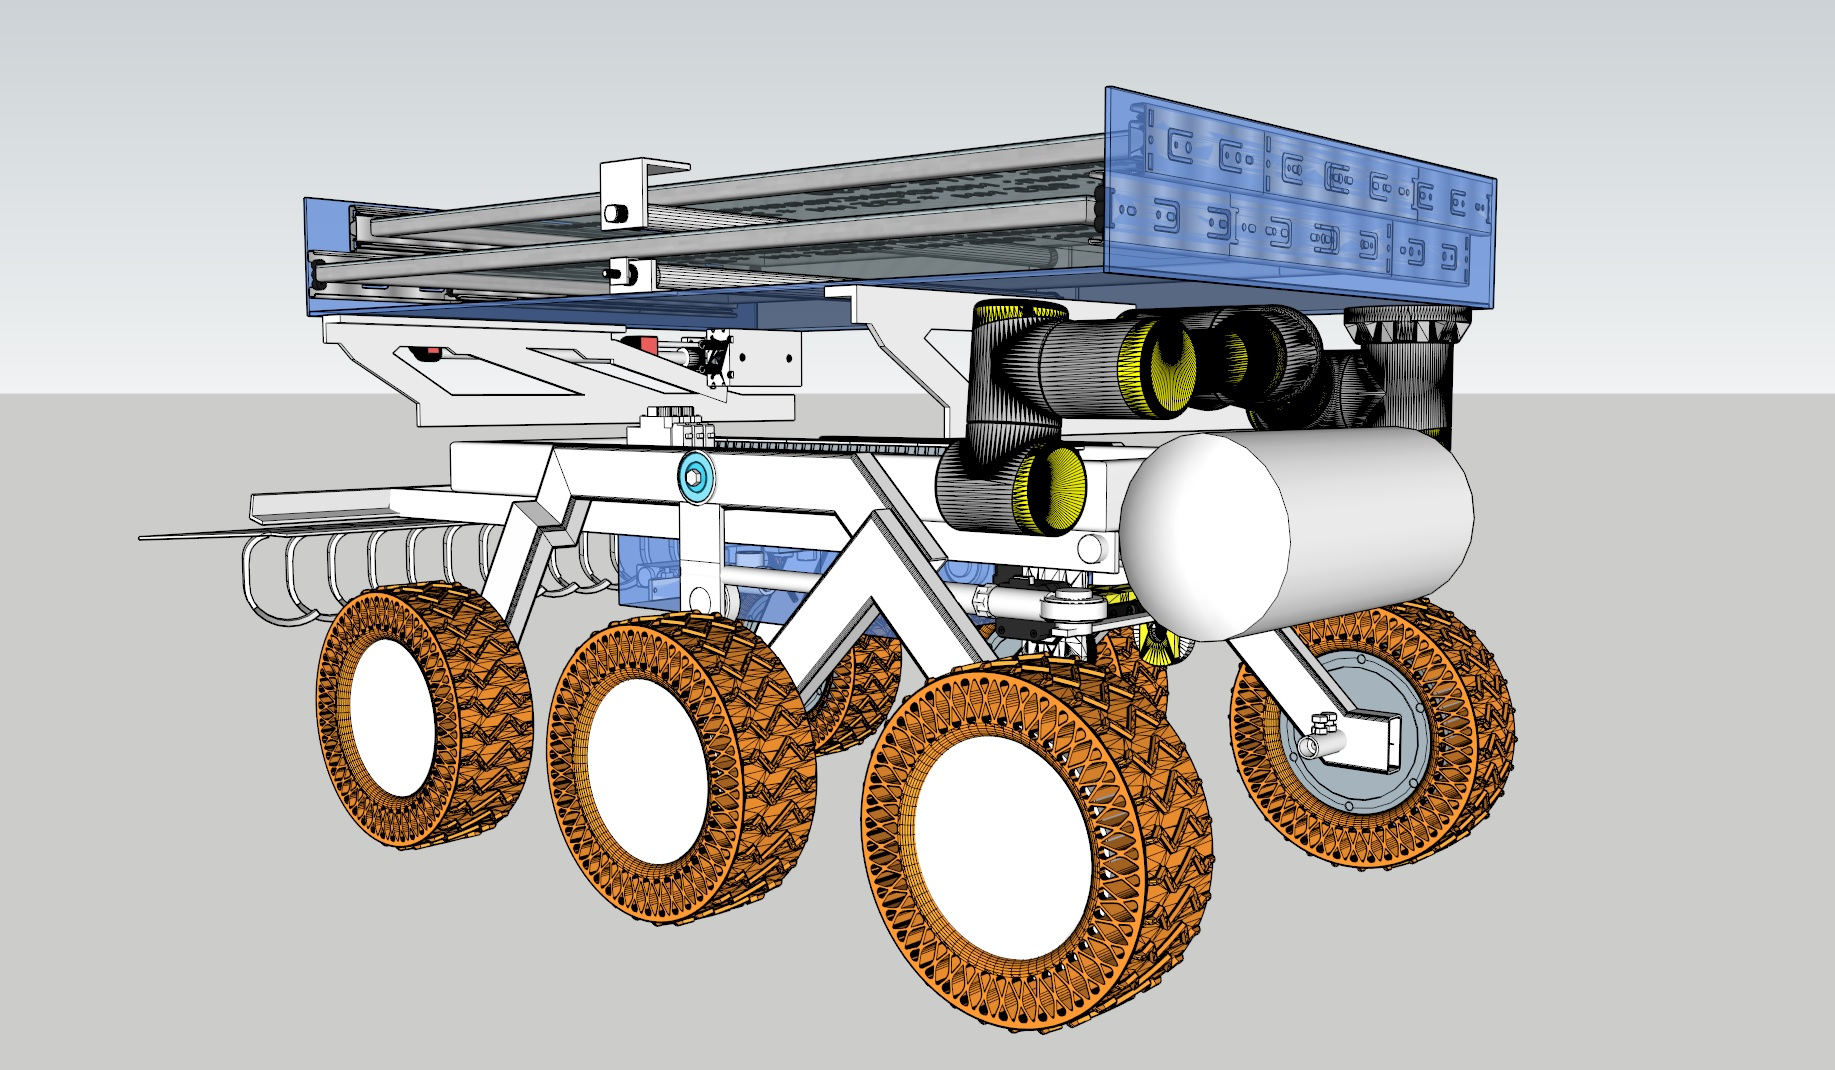
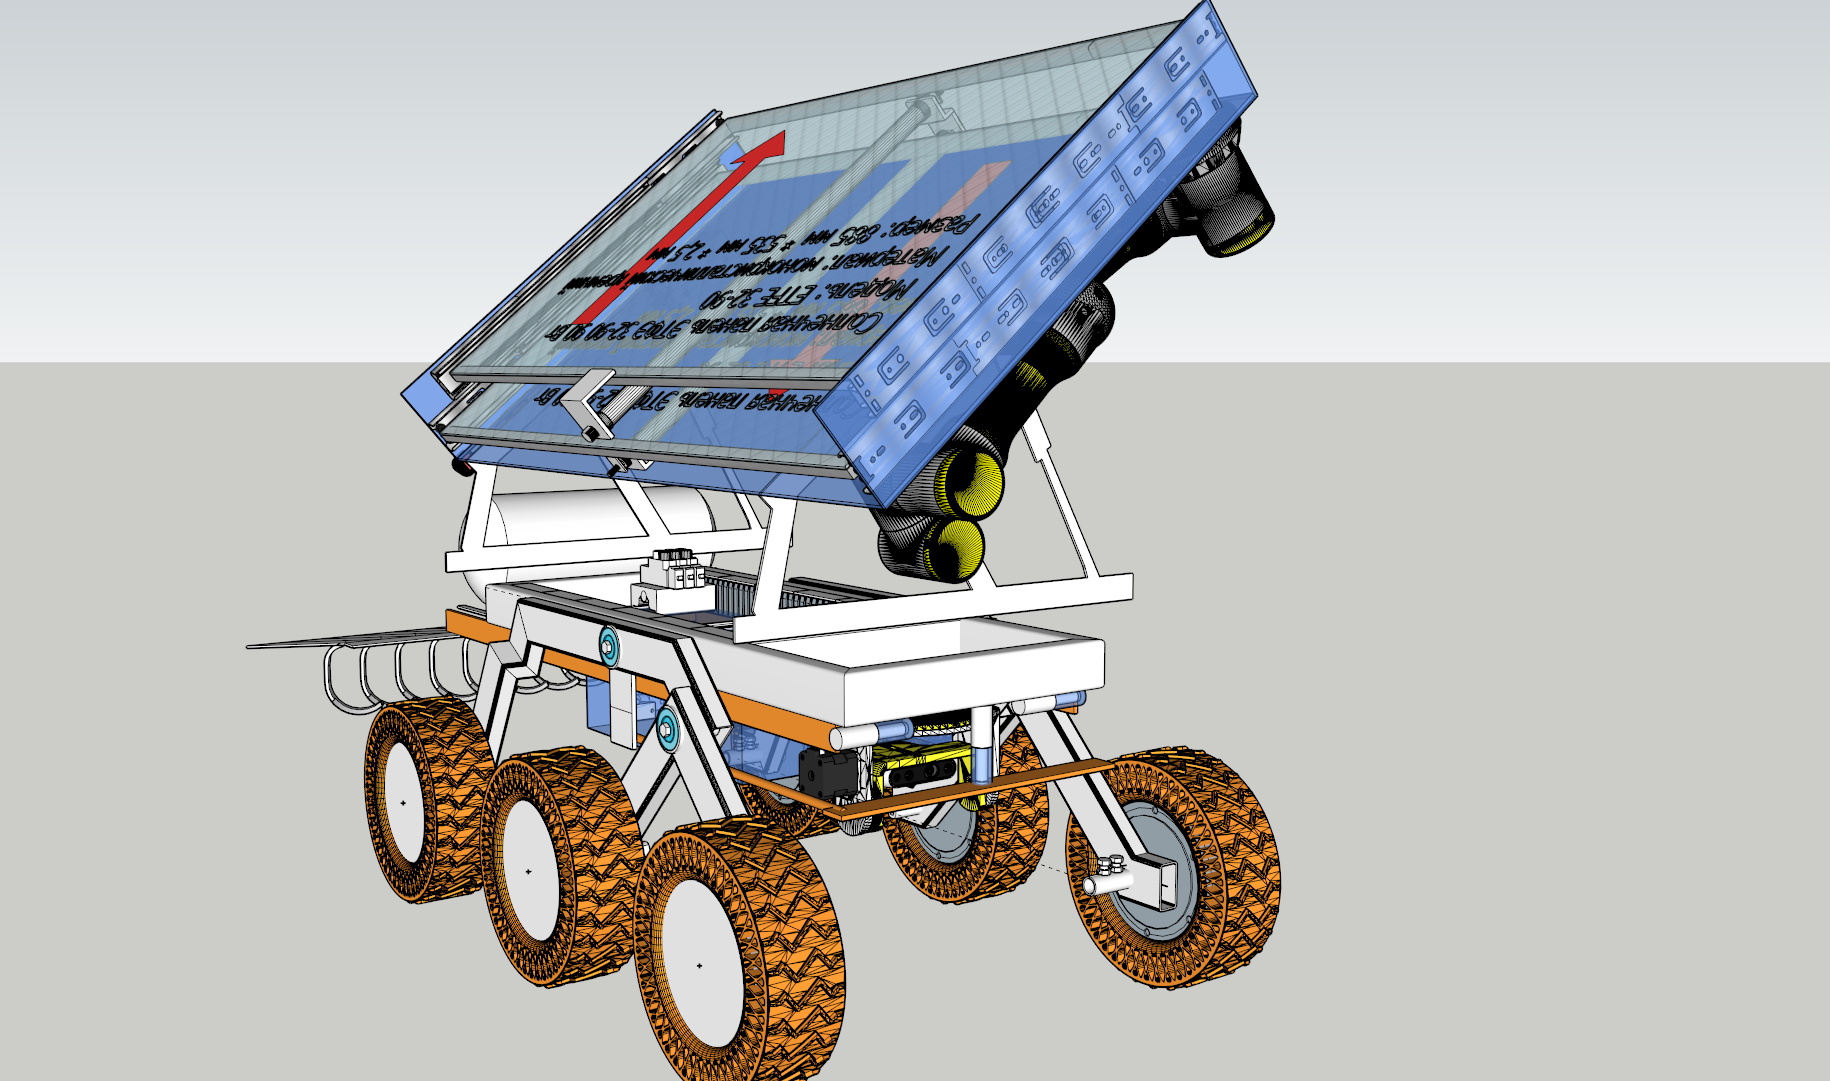
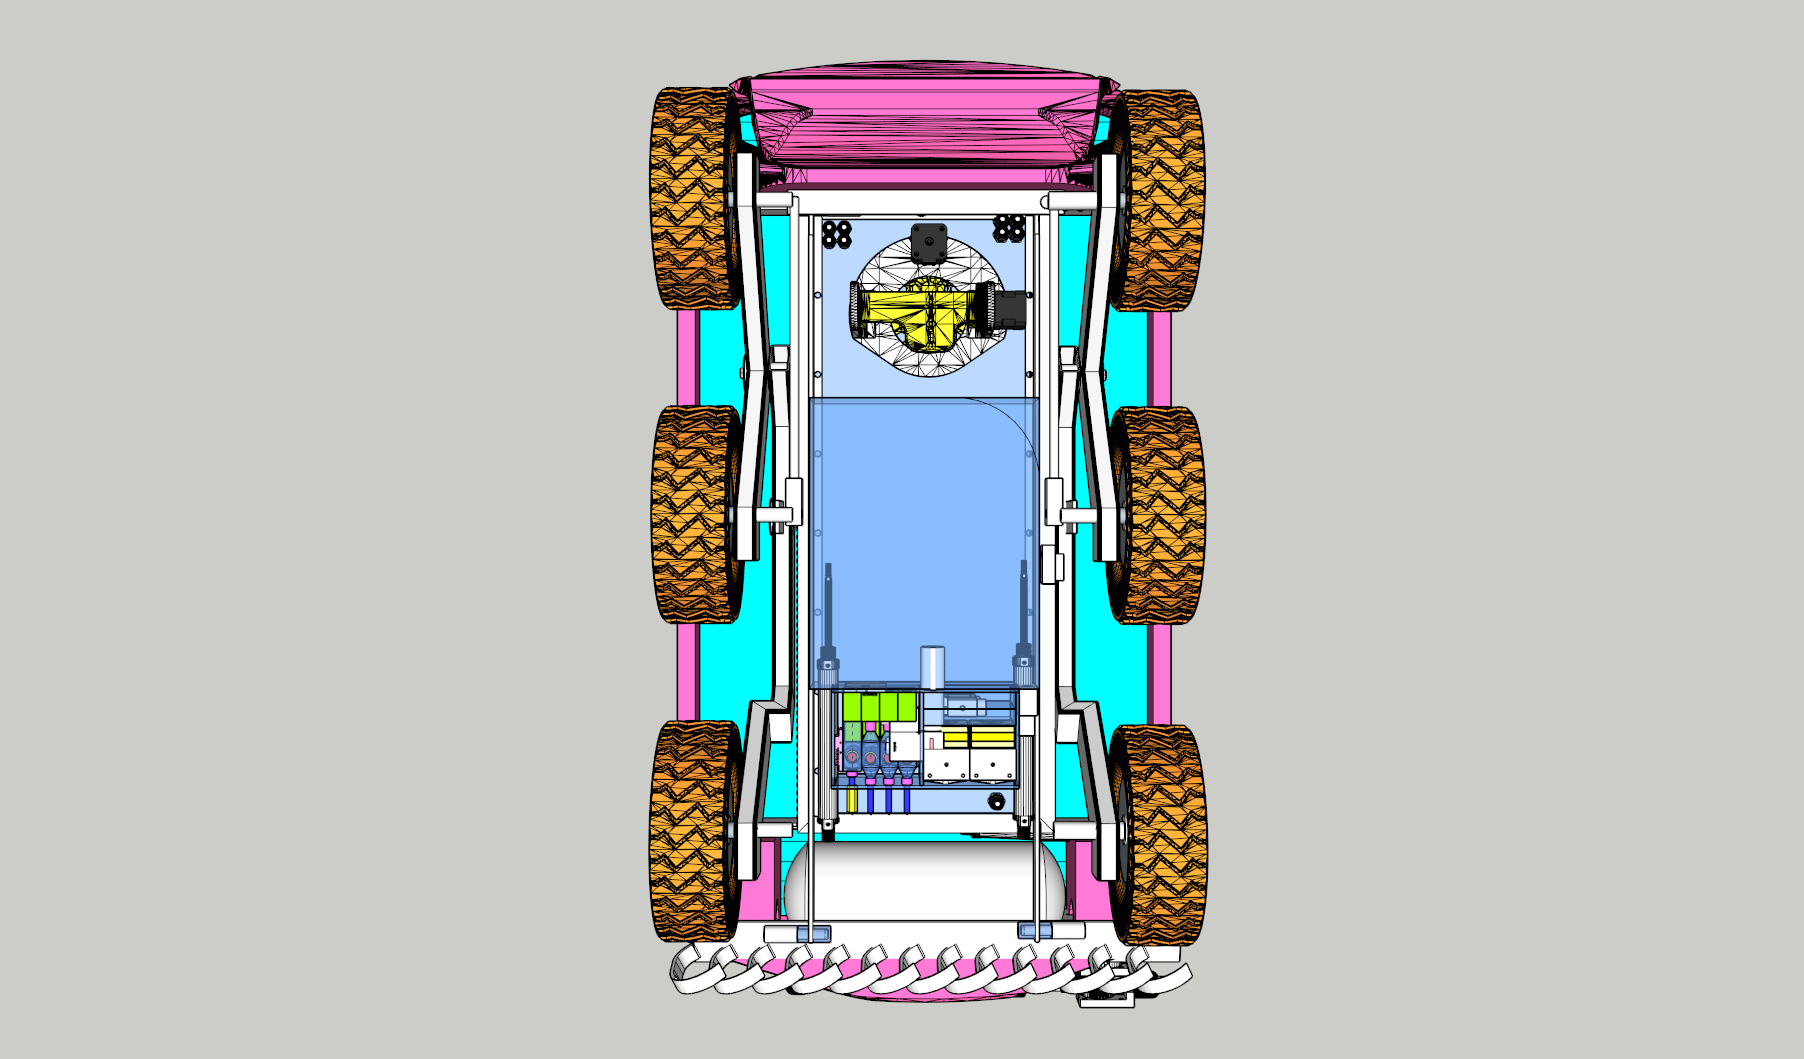
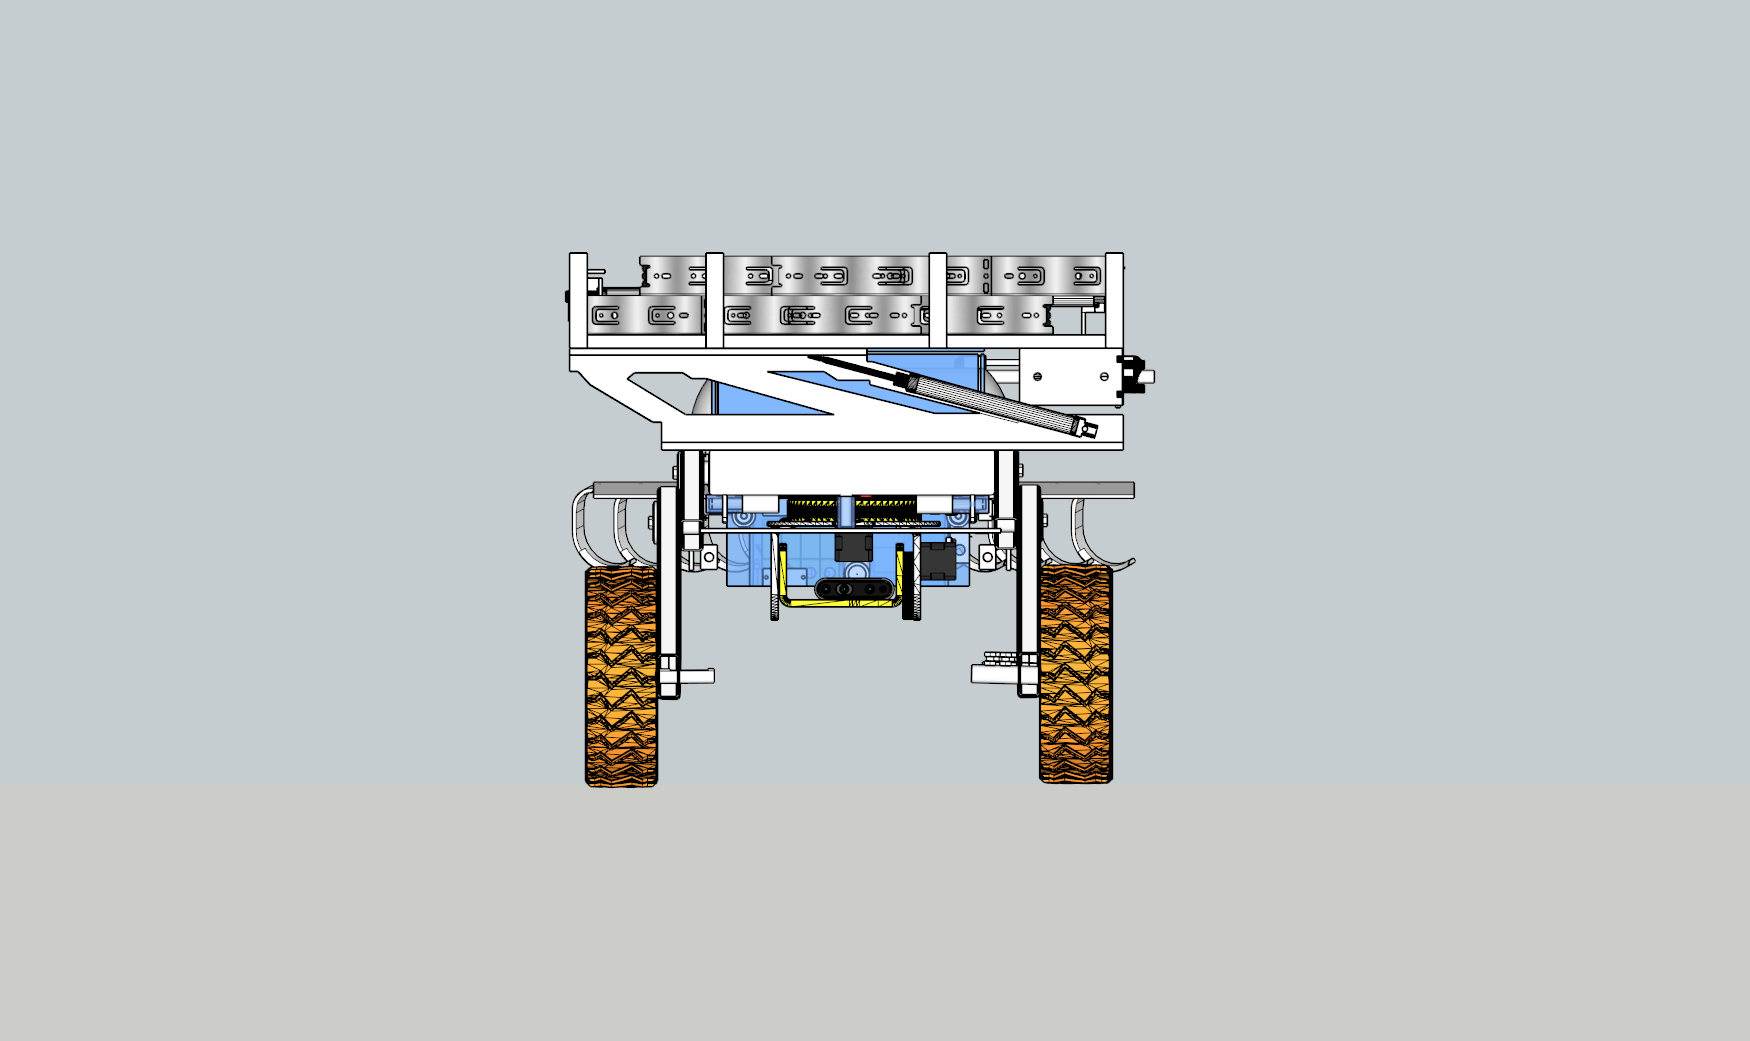
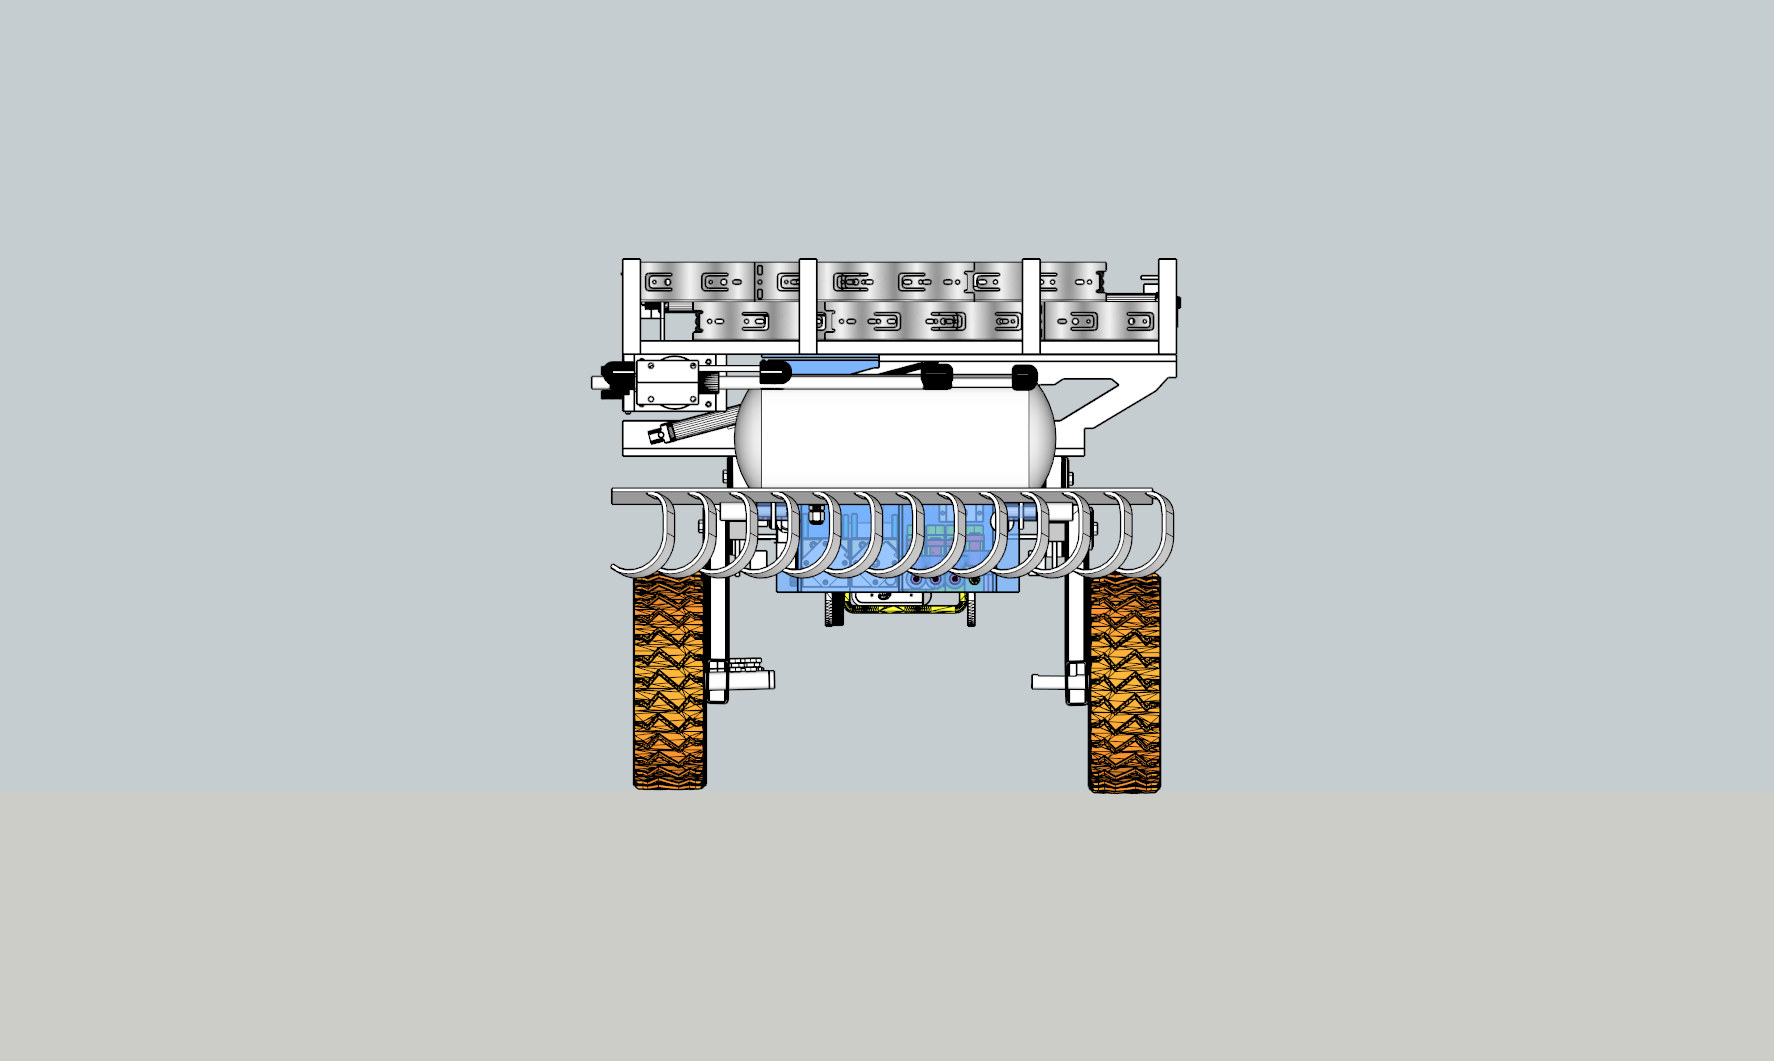
ROV (Robot Operation Viniculture)
Автономный, мобильный робот для виноградника - это инновационное решение, которое позволяет автоматизировать процесс ухода за виноградником и увеличить урожайность. В данном проекте мы рассмотрим основные аспекты создания такого робота и его функциональные возможности, а далее приступим к поэтапной разработке и созданию.
Обзор технологий
Автономные роботы используют различные технологии, такие как машинное зрение, GPS-навигация, лазерные сканеры (лидары) и системы распознавания образов (стереокамеры). Эти технологии позволяют роботу автономно перемещаться по винограднику, выполнять различные операции по уходу за растениями и собирать данные о состоянии виноградника.
Основными функциями автономного робота должны быть:
✔ Обработка (опрыскивание) растений
✔ Внесение удобрений (внекорневые подкормки)
✔ Мониторинг состояния растений, сбор данных о созревании ягоды, мониторинг погоды
✔ Выявление сорняков и их удаление
✔ Защита от вредителей (ос и птиц)
✘ Обрезка и подвязка (в мечтах)
Этапы создания
Процесс создания робота состоит из нескольких этапов:
✐ Разработка концепции робота и определение его функциональных возможностей и задач
✐ Проектирование и изготовление механических компонентов и сборных узлов робота
✐ Создание программного обеспечения для управления роботом и выполнения им различных операций (среда разработки ROS 2)
✐ Тестирование робота и его отладка
Преимущества использования автономных роботов для виноградников
Использование робота имеет ряд преимуществ, таких как:
☑ Повышение урожайности за счет автоматизации процессов ухода за виноградом.
☑ Уменьшение затрат на ручной труд при использование химических средств защиты растений и прополки
☑ Улучшение качества продукции благодаря точному внесению удобрений и обработки растений
☑ Возможность мониторинга состояния виноградника в режиме реального времени и принятия оперативных решений
☑ Использованию альтернативных источников энергии
В заключение, создание автономного робота для виноградника является перспективным направлением в области робототехники и сельского хозяйства. Такой робот может значительно повысить эффективность работы на винограднике и улучшить качество продукции.
КОМПОНЕНТНАЯ БАЗА
Электронная компонентная база для ROV включает в себя следующие основные компоненты:
● Микрокомпьютер Raspberry Pi5 (Jetson Nano) и контроллер Arduino Leonardo, эти компоненты является мозгом робота и отвечает за обработку данных, полученных от датчиков, и принятие решений о действиях;
● Драйвер ODrive v3.6 (ODESC V4.2) для электродвигателей колес;
● Плата усилителя и опторазвяки для управления нагрузками.
Датчики играют ключевую роль в обеспечении автономности робота. Они собирают информацию о внешней среде и передают ее процессору или микроконтроллеру для обработки.Основные датчики, которые использованы в ROV, включают:
● Датчики положения и движения (датчик эффекта Холла, гироскоп);
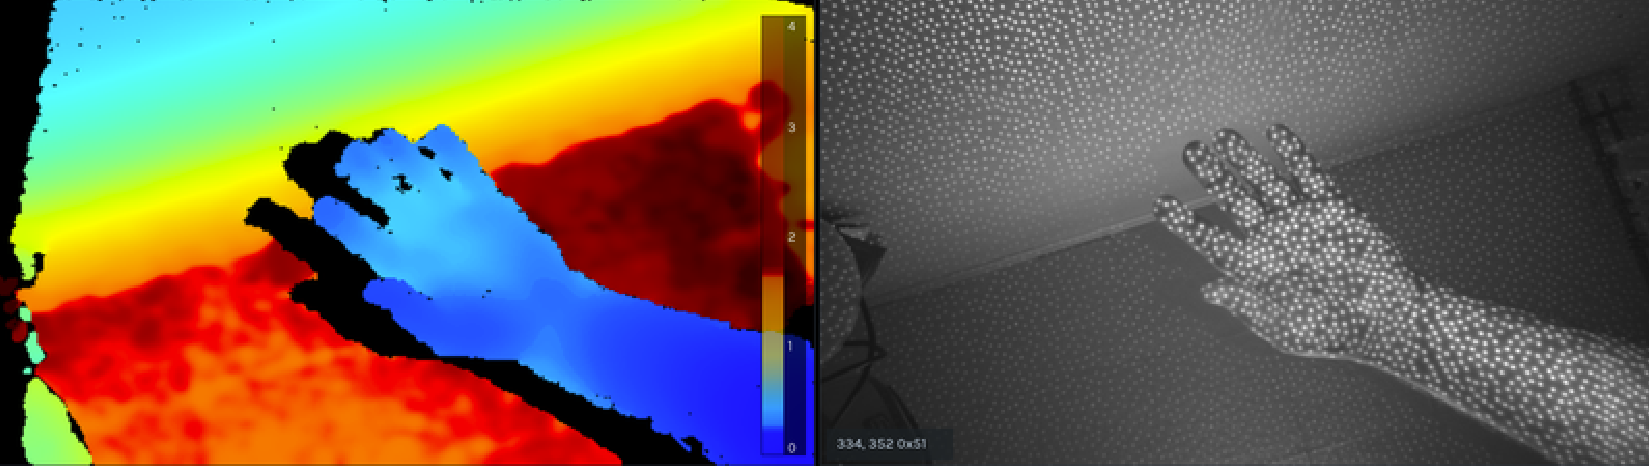
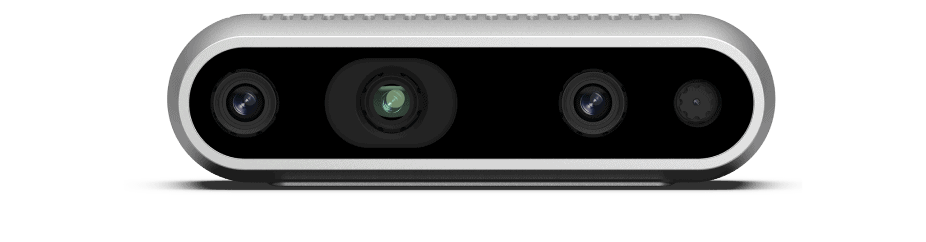
● Камеры и системы компьютерного зрения (камера слежения Intel RealSense T265 и камера глубины Intel RealSense D435);
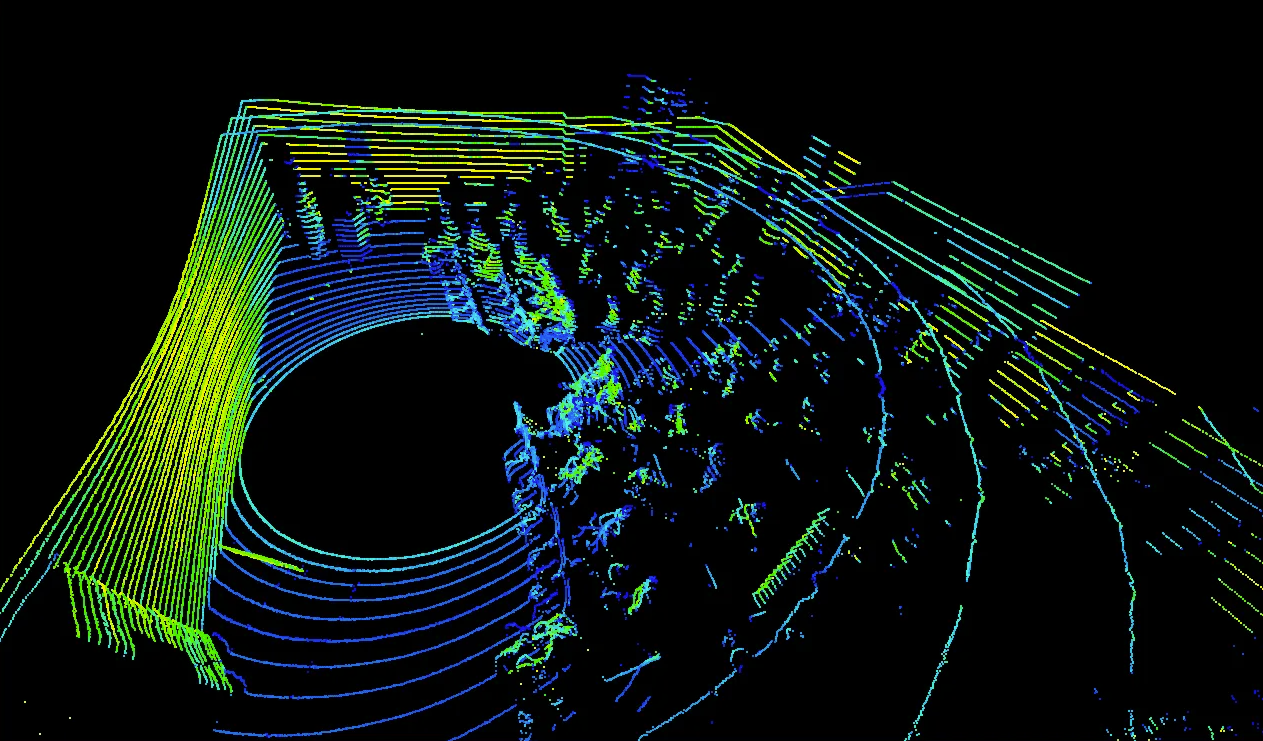
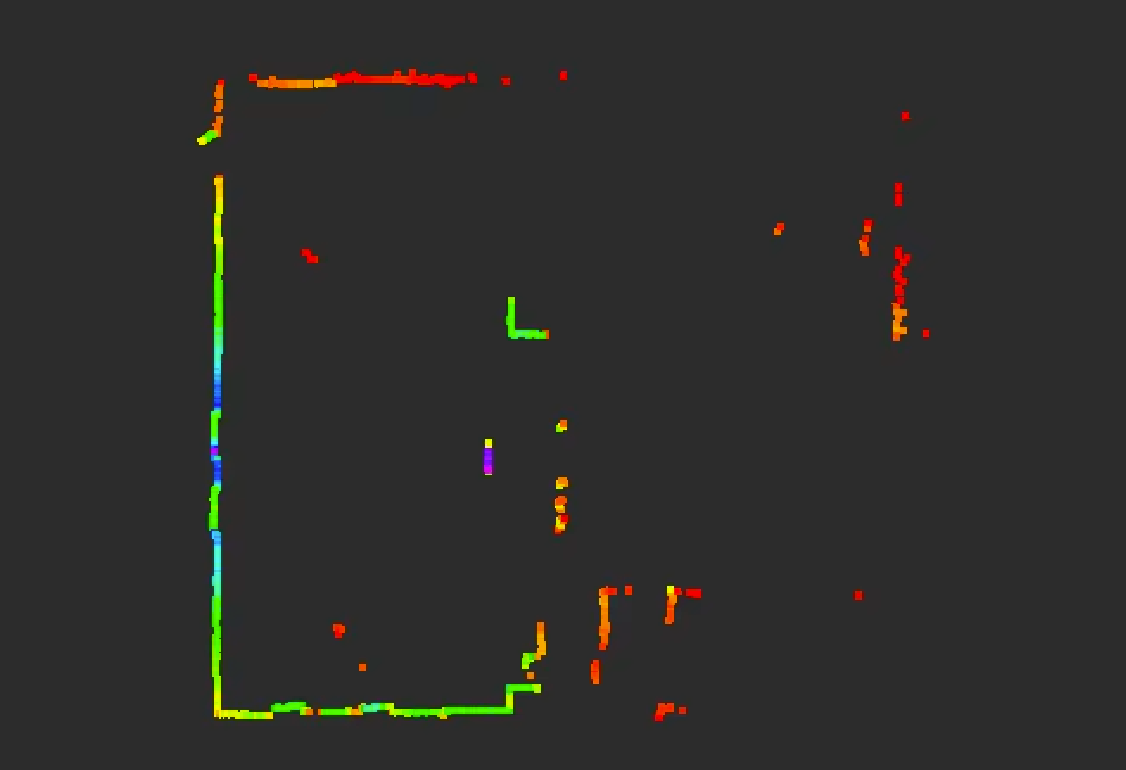
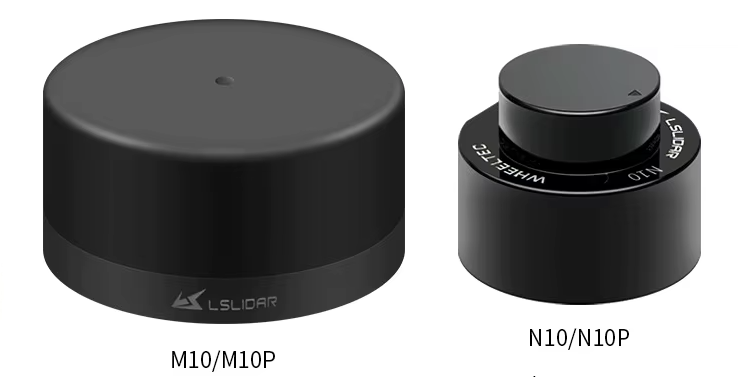
● Датчики расстояния (лидар Slamtec N10);
● Контактные датчики (HR08-10N1 или аналоги);
● Датчики окружающей среды (температурные датчики, датчики влажности).
Исполнительные механизмы: Эти компоненты преобразуют сигналы от процессора или микроконтроллера в физические действия. Исполнительные механизмы включают в себя:
● Двигатели (сервоприводы DS3230-270, двигатели постоянного тока и шаговые двигатели Nema 17);
● Электродвигатели для колес HHJZ20NT36V1804210896 D (двигатели постоянного тока (BLDC), 36В 300Вт);
● Устройства для взаимодействия с окружающей средой (аварийная кнопка, интерфейсные кнопки, переключатели, потенциометры);
● Компрессор Berkut R17 (56 л/мин) или аналоги;
● Ресивер 8-10л;
● Блок подготовки воздуха;
● Распределители для пневмоцилиндров(SMC SY3120-5LZD-01);
● Пневмоклапаны;
● Пнемоцилинды(Festo, Airtac, SMC);
● Емкостные датчики(GTC-E2K-10N1);
● Форсунки для полива низкого давления, 6 мм;
● Источники света и подсветка(LED адресная светодиодная лента WS2811 (DC 12-24V) IP67).
Система связи:
● Для связи с внешним миром и управления роботом на расстоянии, автономному мобильному роботу потребуется система связи (Wi-Fi, Bluetooth).
Источник питания:
● Роботу понадобится батарея: 36В, LiFePO4, 32Ач, 3.2В, 12S;
● Защита для батарее BMS 80-150A;
● Балансиры для аккумуляторных батарей LiFePO4;
● Понижающий DC-DC преобразователь на 24В, 12В, 5В с 36В на 300-800Вт;
Компоненты альтернативного источника питания;
● Контроллер заряда солнечной батареи PowMr, 10А;
● Солнечная-панель (ETFE 32-110).
Платформа для разработки:
● Для программирования робота и его компонентов потребуется платформа для разработки ROS2.
Программное обеспечение: Кроме аппаратных компонентов, роботу также потребуется программное обеспечение для обработки данных и принятия решений. Это может включать в себя алгоритмы компьютерного зрения, алгоритмы локализации и навигации, а также средства управления двигателем и исполнительными механизмами.
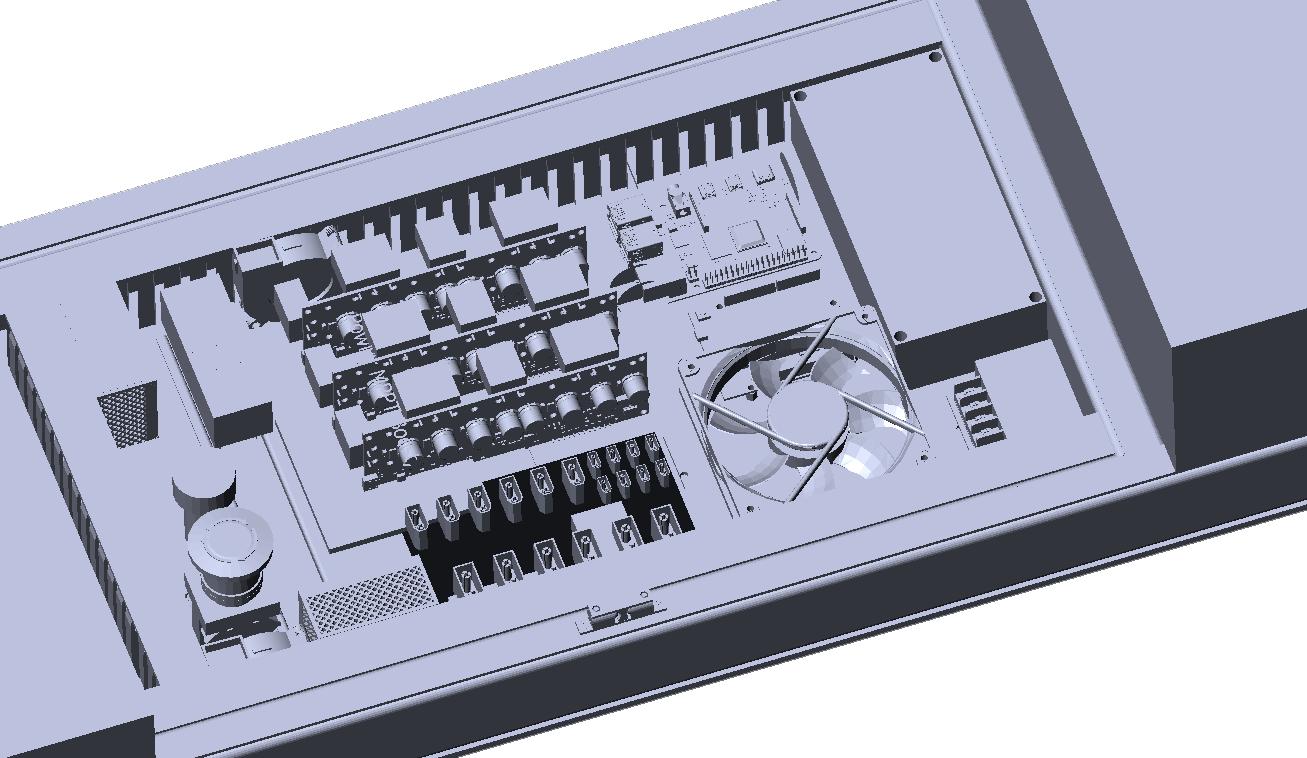


КОНСТРУКЦИЯ ПОДВЕСКИ (ROCKER-BOGIE)
Конструкция подвески (Rocker-Bogie) для автономного робота предполагает использование двух независимых подвесок, что позволяет улучшить проходимость и стабильность робота на неровных поверхностях.
Конструкция подвески Rocker-Bogie (Описание подвески)
Rocker - это передняя подвеска, которая обеспечивает высокую проходимость на неровной местности. Она состоит из двух колес, установленных на одной оси, с возможностью независимого поворота. Это позволяет роботу преодолевать препятствия и сохранять устойчивость.
Bogie - это задняя подвеска, которая стабилизирует робота и обеспечивает его движение по прямой линии. Она включает в себя два колеса, которые установлены на разных осях и движутся параллельно друг другу.
Качающаяся ось (дифференциальный механизм), состоит из двух рычагов и оси, прикрепленной к каркасу робота с помощью шарниров. Тележка, представляющая собой жесткую раму, на которую установлены колеса и ось. Тележка крепится к качающейся оси с помощью тяг и рычагов.
Одним из главных преимуществ подвески Rocker-Bogie является ее способность обеспечивать плавный ход. Благодаря качающемуся колесу подвеска может адаптироваться к различным неровностям. Кроме того, тележка обеспечивает дополнительную устойчивость, что снижает риск опрокидывания.
Однако стоит отметить, что конструкция Rocker-Bogie может быть довольно сложной и требовать дополнительных компонентов для реализации, таких как система управления подвеской и датчики положения колес. Также, она может увеличить вес и стоимость робота.
В целом, Rocker-Bogie подвеска является эффективным решением для создания автономного робота с высокой проходимостью и стабильностью на неровной местности. Ее использование позволяет роботу двигаться по сложной поверхности, сохраняя при этом направление движения и устойчивость.Подвеска эффективна востребована и зарекомендована и применяется в различных видах передвижной технике.
УЗЕЛ ОБРАБОТКИ ВИНОГРАДА
ОБРАБОТКА (ОПРЫСКИВАНИЕ)
Влияние внешних факторов на качество опрыскивания. Высота штанги и ее колебания
Вариация высоты штанги опрыскивателя и его колебания - это один из основных аспектов, определяющих качество обработки, который часто недооценивается. Более того, равномерность распространения жидкости под воздействием ветра имеет свое влияние. Понятно, что учесть все неровности микрорельефа земли, которые влияют на положение форсунок по отношению к зоне обработки, а также оценить степень влияния турбулентности воздушных потоков во время порывов ветра на рабочую жидкость в процессе диспергирования, довольно сложно. Колеблющиеся движения штанги можно разделить на два типа - в горизонтальной плоскости при изменении скорости робота (их пока невозможно предотвратить) и в вертикальной плоскости - с ними уже возможно бороться, используя системы поддержания высоты штанги (механические и с использованием электронных датчиков высоты штанги).
Влияние скорости движения на качество опрыскивания
На какой максимальной скорости возможно осуществлять процесс опрыскивания? В настоящее время в буклетах часто упоминается возможность работы опрыскивателей со скоростями до 30 километров в час, и приводятся таблицы для определения расхода жидкости через распылители для таких же скоростей. Однако, эти таблицы основаны на математических моделях, и на практике все оказывается гораздо сложнее. Современное оборудование позволяет установить параметры работы и теоретически позволяет работать со скоростями более 20 километров в час. Но на практике, это труднодостижимо (без правильного подбора форсунок), из-за ограничений связанных с законами физики. По мнению экспертов, максимально допустимая скорость движения опрыскивателя составляет 25 километров в час из-за возникновения турбулентных течений. Официальные рекомендации от производителей форсунок относительно скорости движения опрыскивателей достаточно жесткие: до 5-6 километров в час для щелевых распылителей и до 8-10 километров в час для инжекторных распылителей. В последнее время появились утверждения о возможности работы со скоростями свыше 12 километров в час, но все же больше 16 километров в час не рекомендуется.
При этом при выборе оптимальной скорости необходимо исходить из нескольких факторов:
1. Рекомендуемый расход рабочего раствора, л/га.
2. Давление, которое может обеспечить опрыскиватель.
3. Ветер.
4. Тип форсунки.
При этом важно помнить, что давление должно быть близко к оптимальному значению, скорость - ниже максимально допустимой, объем расходуемой жидкости - соответствовать рекомендациям производителя пестицида, а размер капель должен быть не менее 250 микрон. Можно использовать параметры, полученные из собственного опыта, однако если они значительно отличаются от рекомендуемых, следует провести дополнительные расчеты.


К чему может привести высокая скорость движения?
К существенным потерям на дрейф и испарение по причине значительной скорости встречного воздушного потока вдобавок к ветровой нагрузке. Например, при рабочей скорости опрыскивателя (8 км/час) капли подвергаются действию потока воздуха со скоростью 2 метра в секунду, а при теоретической скорости 30 км/час – уже 8 метров в секунду. Заметим, что при скоростях ветра свыше 10 метров в секунду работа становится неэффективной. Напомним также, что всем известно о максимальной допустимой скорости ветра при опрыскивании – 5 метров в секунду. Скорость движения в 5 метров в секунду соответствует 18 километрам в час. Иными словами, если опрыскиватель перемещается со скоростью 18 километров в час, то это значит, что капли должны преодолеть сопротивление воздуха эквивалентное ветру в 5 метров в секунду при неподвижном роботе.
Теперь возможны разные варианты:
▶ Ветер встречный, 5 м/с равносилен ветру 10 м/с (фактически для летящих капель рабочего раствора происходит сложение скоростей потоков воздуха за счет скорости ветра и скорости движения) — работать бессмысленно;
▶ Ветер попутный, 5 м/с — идеальный вариант: капли отлично достигают цели (происходит взаимная компенсация потоков воздуха за счет скорости ветра и скорости движения);
▶ Все возможные вариации бокового ветра приносят непредсказуемый эффект.
Значит, при работе на таких скоростях никто не сможет предугадать результат. Мы не можем контролировать направление ветра. Постоянно двигаться по ветру также нереально, к тому же направление ветра постоянно меняется. То есть, мы всегда рискуем потерять большую часть рабочего раствора, который сносится в непредсказуемом направлении и оседает где попало: в лесу (ущерб для лесной флоры и фауны), на соседнем поле (непредсказуемые последствия), или в водоёме (ущерб для водных обитателей). Даже если поле очень большое и вы находитесь далеко от его края, часть раствора всё равно испарится. А то, что не испарилось, оседает там, куда дует ветер – возможно, там, где уже была обработка или планируется. Кроме перечисленных факторов, высокая скорость приводит к усилению колебаний штанги. Это не только ведёт к неравномерности внесения препаратов, но и способно привести к поломке всего опрыскивателя.
Влияние давления в системе опрыскивателя на качество распыла
Значительным аспектом, характеризующим эффективность распыления, является давление внутри опрыскивателя. Данный параметр влияет на ряд ключевых показателей: угол разбрызгивания, размер капель и объем расхода. Изменение давления внутри опрыскивателя существенно воздействует на размер образующихся капель. Колебания угла разбрызгивания в зависимости от уровня давления составляют в среднем ±5%, что позволяет пренебречь этим показателем. Размер капель - это ключевой фактор. По мере увеличения давления размер капель уменьшается, что приводит к увеличению потерь за счет уноса и испарения, однако при этом улучшается покрытие растений. Важно помнить, что для реализации данного эффекта необходимы следующие условия: температура до +25°С, влажность более 60% и слабый ветер. При выборе форсунки нужно учесть, что при разных давлениях они образуют капли разного размера. Визуально оценить качество покрытия можно с помощью водочувствительной бумаги - в месте попадания капли цвет меняется с желтого на синий. Будьте внимательны, встретив эти красивые желто-синие полосы в специализированных журналах. Обычно такие опыты проводятся в идеальных условиях (чаще всего не соответствующих реальным), поэтому полученные результаты могут быть несколько некорректными.
Густота покрытия поверхности и размер капель
В мире сельскохозяйственной науки и практики существует множество предположений и убеждений, которые, на первый взгляд, кажутся вполне логичными и обоснованными. Например, широко распространено мнение, что определенная форсунка производит капли определенного размера, или что для определенной группы растений подходит определенный размер капель. Однако, при ближайшем рассмотрении, эти утверждения оказываются не совсем точными. Каждая форсунка на самом деле образует широкий спектр капель - от самых маленьких до самых больших, разница в размерах которых может достигать десятков раз. Когда говорят о “размере капель”, это обычно означает условный параметр, который делит весь спектр капель на две равные группы по какому-либо параметру: количеству, объему, массе или другому. Но даже этот условный “размер капель” не является строго определенным. Реальный размер капель постоянно меняется в процессе их испарения, что делает невозможным точное предсказание количества и массы капель, попадающих на растение. Таким образом, можно сказать, что задача получения капель строго заданного размера остается актуальной технической проблемой, решение которой до сих пор не найдено. Тем не менее, несмотря на все трудности, ученые и практики продолжают экспериментировать и искать оптимальные решения для обеспечения наиболее эффективного и рационального использования опрыскивания в сельскохозяйственных процессах.
| Объект | Оптимальный размер капель | |
|---|---|---|
| 1 | Летающие насекомые |
10–50 микрон — почти не оседают на поверхность, легко сносятся ветром и быстро испаряются. (Капли диаметром менее 30 мкм в дневное время не оседают вообще, а вследствие атмосферной диффузии уносятся восходящими потоками воздуха) |
| 2 | Насекомые на поверхности |
30–150 микрон — медленно оседают с глубоким проникновением в крону растений. Легко сносятся ветром, быстро испаряются при повышении температуры и понижении влажности |
| 3 | Листовая пластина |
100–500 микрон — обладают достаточной укрывистостью и хорошей удерживаемостью на листе. Могут применяться при температуре до +25 °С и влажности не меньше 60 % |
Таким образом, согласно теории, идеальный размер капли составляет около 250 микрон. Но капли меньше 200 микрон склонны к быстрому сносу и испарению. В то же время, капли крупнее 500 микрон имеют тенденцию скатываться с листьев при росе. По этой причине на практике используются распылители с средним размером капель от 200 до 450 микрон, создающие поток капель от 10 до 700 микрон с доминированием крупных капель. Исходя из этого, внесение средств защиты растений является результатом постоянного поиска компромисса, максимально соответствующего желаемым условиям. Необходимо стремиться к минимально возможному размеру капель при заданных погодных условиях и характеристиках обрабатываемой территории. Чем больше влажность воздуха и ниже скорость ветра, тем лучше условия для проведения работ. Чем крупнее растение и целевые объекты расположены ниже его верхней части, тем крупнее должен быть размер капель. Можем ли мы применить что-либо из этой теории на практике? В конце концов, никто в поле не измеряет размер капель.
Используя таблицу или калькулятор форсунок, можно определить параметры давления, скорости и расхода жидкости. Вы можете взглянуть на таблицу, где буквами указан размер капель, и понять — оптимален ли размер капель для применяемого препарата.
| Русское название | Английское название | Размер капель | |
|---|---|---|---|
| 1 | С Средние | M Medium | от 250 до 350 микрон |
| 2 | Б Большие | C Coarse | от 250 до 350 микрон |
| 3 | ОБ Очень большие | VC Very coarse | от 450 до 575 микрон |
| 4 | ЭБ Экстремально большие | EC Extreme Coarse | больше 575 микрон |
| Оптимальный размер капель (мкм) | |
|---|---|
| для фунгицидов | 236–430 |
| для инсектицидов | 200–350 |
| для гербицидов | 100–500 |
Температура воздуха, влажность и скорость ветра
Общепринятым является мнение, что наиболее благоприятная рабочая температура для обработки составляет +25 °C (несмотря на то, что для некоторых препаратов, таких как инсектициды из групп антраниламидов, карбаматов и оксадиазинов, эта граница не имеет значения — они весьма эффективны и при более высоких температурах, причем оксадиазины даже более активны при высоких температурах). Однако, мало кто понимает, что на деле, влажность воздуха имеет гораздо большее значение, чем температура. Капля, которая вылетает из форсунки, должна пролететь определенное расстояние до растения (в действительности, это расстояние больше из-за траектории полета, воздействия ветра и различий в высоте растений). В течение этого полета капля может полностью испариться или значительно уменьшиться в размере, и скорость этого испарения главным образом зависит от влажности воздуха - если она ниже 65%, потери за счет испарения могут быть значительными. Если температура окружающей среды выше +25 °C и влажность воздуха низкая, маленькие капли подвергаются сильному испарению. Продолжительность жизни водяной капли и расстояние, которое она пролетит до полного испарения, зависят от размера капли, температуры и влажности воздуха.


На графике показано изменение скорости ветра, температуры, влажности в течение дня. Самое неблагоприятное для опрыскивания время — с 13 до 17 часов из-за высокой температуры, низкой влажности или сильного ветра в это время суток.
Общеизвестно, что обработка при высоких температурах нежелательна, но часто упускают из виду важность показателя влажности воздуха, который часто важнее температуры. Даже при температуре воздуха ниже +25°C, потери от испарения мелких капель при низкой влажности могут быть существенными. Рекомендуется приобрести анемометр с функцией измерения влажности воздуха для более точного понимания влияния погодных условий на качество обработки.
Однако будьте осторожны, этот график лишь характеризует условия опрыскивания с точки зрения испарения капель. При высоких температурах обменные процессы в растениях практически заблокированы, и даже если препарат попадает внутрь растения, эффективность его будет ниже (к сожалению, в ряде случаев возможно проявление токсичности препаратов). Какая погода считается идеальной для опрыскивания? Это температура от +10 до +15 °С (в зависимости от препарата) до +20 °С и влажность 65–90%.
Большая часть территории нашей страны расположена в зоне континентального климата с жарким летом. Оптимальные метеорологические условия для обработки растений - стабильный приземный слой атмосферы при скорости ветра 60% - не всегда доступны. В наших реалиях, когда опрыскиватели работают весь световой день, такие рекомендации трудновыполнимы. Но что делать, если нужно опрыскивать, а погода слишком жаркая или наоборот холодная? Прежде всего, необходимо учитывать температурные ограничения для применения препаратов, которые указаны на упаковке.
Даже в пределах одной группы препаратов требования к температуре до, в момент и после обработки могут существенно отличаться:
► пиретроидные инсектициды нельзя применять при температуре выше +25 °C, так как эффективность пиретроидов снижается;
► инсектициды из групп антраниламидов, оксадиазинов нейтральны по отношению к температуре, т. е. будут одинаково эффективно работать как при оптимальной, так и при повышенной температуре;
Для триазоловых фунгицидов оптимальной температурой является +12°C, стробилурины хорошо проявляют себя уже при +10°C. Однако при высоких температурах, превышающих +25°C, внесение стробилуринов не рекомендуется, и следует проявлять особую осторожность при работе с морфолиновыми фунгицидными препаратами, которые могут вызвать ожоги растений.
Часто наблюдается следующая картина: днем температура колеблется в пределах +14…+15°С, ночью опускаясь до +2…+3°С. Температурные показатели ниже +5°C представляют особую опасность для большинства видов препаратов. В таких условиях работы следует избегать, необходимо дождаться повышения минимальной суточной температуры.
В ситуациях с высокими дневными температурами рекомендуется отложить процесс опрыскивания (если это возможно) и дождаться снижения температуры. Понижение температуры позволяет возобновить работу в идеальных условиях.
ФАКТОРЫ ВЛИЯЮЩИЕ НА ОПРЫСКИВАНИЕ
СКОРОСТЬ ВЕТРА
Стандартное ограничение по скорости ветра — 5 м/с. При этой скорости ветра на деревьях колышутся листья и мелкие веточки. Для щелевых распылителей действует жесткое ограничение 3–4 м/с. Для инжекторных, особенно высокого давления, иногда повышают барьер скорости ветра выше 5 м/с — в литературе встречается до 8 м/с. Скорость ветра, о которой мы слышим в сообщениях о погоде, измеряется на метеостанциях на высоте 10 метров. При этом на самом деле постоянной скорости ветра не существует (она постоянно меняется). Нам сообщают среднюю скорость ветра, измеряемую в течение нескольких минут (к тому же не постоянно, а раз в несколько часов). Для практических же целей нас интересует скорость ветра в приземном слое 0,5–2,5 м. Она может сильно отличаться от скорости ветра на высоте 10 м, особенно из-за неровностей рельефа, грейдеров дорог, лесополос и т. д. При этом ветер может быть и несильным, но порывистым, будет меняться в течение дня. Данные метеостанций или датчиков на кабине опрыскивателя мало информативны, т. к. измерения нужно проводить на высоте растений. Ведь даже влажность воздуха будет меняться в том числе от густоты стояния растений. Поэтому скорость ветра в прогнозе погоды является лишь ориентиром. Ее надо измерять/оценивать непосредственно на месте несколько раз в течение дня при помощи ручного или цифрового анемометра.
Таблица. Сила ветра у земной поверхности по шкале Бофорта
| Скорость, м/с | Тип ветра (баллы Бофорта) | Опрыскивание, рекомендации |
| 0–0,2 | Штиль (0) | Использовать средние и крупные капли, более 250 мкм |
| 0,2–1,5 | Тихий (1) | Использовать средние и крупные капли, более 250 мкм |
| 1,6–3,3 | Легкий (2) | Использовать средние и крупные капли, более 250 мкм |
| 3,4–5,4 | Слабый (3) | Высокий риск сноса. Скорость движения до 15 км/ч. Капли не менее 350 мкм |
| 5,5–7,9 | Умеренный (4) | Не рекомендуется вносить большинство СЗР. Скорость движения до 8 км/ч. Капли не менее 450 мкм |
| 8–10,7 | Свежий (5) | Не рекомендуется вносить большинство СЗР. Скорость движения до 8 км/ч. Капли не менее 450 мкм |
ВОДА
70% от общего использования воды приходится на сельское хозяйство. В развивающихся странах этот показатель достигает 95%. Чтобы предотвратить быстрое истощение водных ресурсов, а также их диффузное и локальное загрязнение, необходимо соблюдать определенные правила. Кроме того, необходимо иметь буферную зону шириной не менее 5 метров и применять комплексные меры для минимизации сноса, стока и смыва рабочего раствора.
КАЧЕСТВО ВОДЫ
Для приготовления активного раствора следует обязательно использовать качественную воду. Использование воды низкого качества может негативно сказаться на эффективности применения препарата и повредить оборудование. Определенные характеристики воды играют роль в ее химической природе. Вода не должна быть окрашенной или содержать ил, жесткой или иметь неподходящий уровень рН. Наличие грунтовых частиц, таких как ил или глина, в грязной воде может привести к адсорбции или связыванию активных ингредиентов препаратов, что уменьшает их эффективность. Особенно это относится к препаратам, содержащим глифосат и дикват. Загрязнение грязной воды может привести к засорению форсунок, фильтров, магистральных трубок, что снижает производительность и срок эксплуатации опрыскивателя. Для сравнения, вода считается грязной, если на дне обычного хозяйственного ведра плохо видна монета номиналом 1 рубль. Жесткость воды определяется высоким содержанием кальция и магния в виде солей. Жесткая вода может вызывать осаждение некоторых химических веществ. Известно, что гербициды глифосаты, 2,4-д аминная соль и мцпа, а также клопиралид подвержены влиянию жесткой воды (более 400 мг/экв. Caco3). Жесткая вода также может оказывать влияние на баланс поверхностно-активных веществ, а следовательно, на увлажнение, эмульгирование и дисперсию.
ПОКАЗАТЕЛЬ PH ВОДЫ
Большинство природных вод имеют показатель pH между 6,5 и 8. Многие препараты являются чувствительными к щелочному гидролизу (разрушение в щелочной среде pH больше 8). Этот процесс вызывает распад активных ингредиентов препарата, снижая его эффективность. Это является одной из причин, почему не рекомендуется оставлять рабочие смеси для опрыскивания даже на одну ночь. Кислый рН воды также может повлиять на стабильность и физические свойства некоторых химических формуляций. Кроме того, сейчас многие хозяйства проводят обработки средствами защиты растений совместно с листовыми подкормками. Оптимальный уровень рН рабочего раствора, обеспечивающий максимальную эффективность листовых подкормок элементами минерального питания, колеблется в пределах рН от 5,0 до 5,5. Большинство органофосфатов, карбаматов и некоторые пиретроиды и фунгициды чувствительны к щелочному гидролизу. При уровне pH 4–7 период полураспада некоторых органофосфатов составляет от 1/2 до 1 дня. При pH 7,5 и выше период полураспада при рабочей температуре уменьшается до 20 минут. Перечень активных компонентов пестицидов, которые являются очень чувствительными к щелочному гидролизу Инсектициды: паратион-метил, перметрин, имидаклоприд. Фунгициды: тиофанат-метил, беномил, ципродинил, флудиоксонил. Фитогормоны: гиббереллиновая кислота.
РАСТВОРИМЫЕ СОЛИ
Общее количество минеральных веществ, растворенных в воде, как правило, оценивается с помощью измерения электропроводности воды. Электропроводность воды в скважине напрямую зависит от насыщенности солями пород и почвы. В засушливый период уровень солей в водоеме возрастает. Высокий уровень солености воды может привести к засорению оборудования и становится устойчивым к изменениям рН.
ОРГАНИЧЕСКОЕ ВЕЩЕСТВО
В воде часто содержатся различные органические частицы: ил, остатки растений или водорослей, которые засоряют форсунки, магистрали и фильтры опрыскивателей. Такая вода существенно снижает эффективность обработки, так как практически любая органика может связывать часть активных веществ препаратов.
ТЕМПЕРАТУРА ВОДЫ
Использование холодной воды (менее 12-15 градусов Цельсия) может привести к проблемам с быстрым растворением порошков и гранулированных препаратов в рабочем растворе. Это может потребовать больше времени для полного растворения, что может привести к забиванию форсунок и фильтров, или к осаждению части препарата на дне опрыскивателя, что впоследствии может привести к снижению эффективности обработки (уменьшение нормы расхода препарата в начале процесса обработки).
ПОВЫШЕНИЕ КАЧЕСТВА ВОДЫ
Вода с высоким содержанием солей кальция и магния (жесткая вода) может вызвать проблемы со смешиванием. Это происходит из-за снижения стабильности суспензий и эмульсий. Эффективность глифосата может снижаться при высоком уровне солей кальция, магния и гидрокарбоната натрия в воде. Эту проблему можно решить добавлением препаратов, содержащих сульфат аммония, или использованием продуктов, содержащих буферные добавки. Важно начинать опрыскивание сразу после смешивания, если известно, что вода имеет щелочную реакцию.
ОПРЕДЕЛЕНИЕ КАЧЕСТВА ВОДЫ:
Жесткая вода — более 1000 частей на миллион СаСО3 (1000 ppm) Соленая вода — 1500 mS / m NaCl Щелочная вода — рН больше 8,0 Кислая вода — рН меньше 5,0
ПОСЛЕДОВАТЕЛЬНОСТЬ РАСТВОРЕНИЯ ПРЕПАРАТОВ ПРИ ПРИГОТОВЛЕНИИ БАКОВЫХ СМЕСЕЙ
Для достижения высокой эффективности обработки посевов важно соблюдать правильную последовательность добавления препаратов в бак опрыскивателя:
Залить половину или две трети запланированного объема воды.
Добавить удобрения и микроэлементы.
Добавить сухие или сыпучие препараты в виде ВДГ или СП.
Добавить водные растворы препаратов (КС).
Добавить препараты в виде эмульсий (КЭ, МЭ или MD).
Долить оставшуюся воду до полного бака.
Добавить прилипатели и прочие добавки.
Каждый следующий компонент добавляется только после тщательного перемешивания предыдущего. Твердые формы препаратов добавляются в виде маточного раствора, приготовленного отдельно в отдельной емкости.
СРОК ХРАНЕНИЯ РАБОЧЕГО РАСТВОРА
Обычно рабочий раствор готовится непосредственно перед использованием. Однако, иногда рабочий раствор остается в опрыскивателе на неопределенный срок (например, из-за неожиданных осадков или неисправности оборудования). Все официальные рекомендации гласят, что готовый рабочий раствор должен быть использован сразу или в ближайшее время. Нет никаких официальных гарантий эффективности препарата при хранении раствора более 6-8 часов. Если раствор хранится больше суток, его рекомендуется утилизировать и промыть опрыскиватель перед следующим использованием.
НОРМА РАСХОДА РАБОЧЕЙ ЖИДКОСТИ
При наземном опрыскивании норма расхода составляет 20-40 литров на 0,1 гектар (10 ар). Минимальное значение целесообразно на ранних этапах развития культуры (например, для озимой пшеницы в фазе кущения). Максимальное значение применяется на более поздних этапах (фаза выхода в трубку), когда требуется обильно увлажнить развитые посевы для попадания препарата на нижний ярус. Уменьшение нормы расхода рабочего раствора в этом случае может снизить эффективность препарата.
ВНЕСЕНИЕ УДОБРЕНИЙ
В последнее время наблюдается рост популярности водорастворимых удобрений. Например, это могут быть подкормки микроэлементами в виде растворов. Во-первых, такие удобрения стали популярными из-за своей безопасности. Они не горят, не взрываются и не токсичны, что делает их использование более безопасным. Также для работы с ними не нужно дополнительное оборудование, а растения могут получать питательные вещества напрямую через свои листья.
Однако, использование жидких удобрений иногда замедляется из-за недостатка опыта в их применении. Как оптимально использовать удобрения, чтобы получить от этого максимальную отдачу? На ключевых моментах использования жидких удобрений мы бы и хотели сосредоточиться, ведь если делать это правильно, преимущества таких удобрений значительно превышают недостатки.
Листовые подкормки
Некорневая (листовая) подкормка — это способ доставки питательных веществ в растение путем нанесения на листовую поверхность удобрений в форме раствора или суспензии. В каких случаях она нужна и какие проблемы решает? Корневая система растений не всегда может поглотить необходимые вещества из почвы.
Причин для этого множество:
► высокая плотность, низкая температура, или наоборот, избыточная влажность грунта, неблагоприятный рН почвенного раствора, его высокая концентрация,
► переход соединений в недоступную форму,
► недостаточная активность корневой системы на ранних стадиях развития или в связи с ее повреждением.
Растения обладают уникальной способностью усваивать различные элементы, включая макро- и микроэлементы, через свою листовую мембрану. Наиболее быстро они усваивают азот и магний, за ними следуют сера и, наконец, калий, кальций и фосфор, а также различные микроэлементы. Скорость поглощения элементов через листья намного выше, чем их поглощение из почвы. Однако объемы усвоения через листья имеют свои пределы, поэтому подкормки служат прекрасным дополнением к основной пище, но не могут полностью заменить ее.
| Усвоение элементов питания при некорневой подкормке | |
|---|---|
| Элемент | Процент и скорость усвоения |
| Азот (N) | 80 % спустя 5 часов |
| Магний (Mg) | 20 % спустя 1 час, 50 % спустя 5 часов |
| Бор (В) | 50 % спустя 2 дня |
| Медь (Сu) | 50 % спустя 1–2 дня |
| Марганец (Мn) | 50 % спустя 1–2 дня |
| Цинк (Zn) | 50 % спустя 1 день |
Азот прекрасно усваивается через листовую поверхность растений. Наиболее эффективной формой подкормки является амидная (карбамид), которая рекомендуется сочетать с подкормкой серой, магнием и микроэлементами. Амидный азот улучшает проходимость кутикулы листа и облегчает усвоение других питательных веществ.
Через лист растение способно усвоить до 10 килограммов фосфора на гектар – это количество не заменит основного фосфорного питания, но может восполнить его экстренные потребности. Особенно эффективными являются подкормки на ранних стадиях вегетации.
Темпы усвоения калия через лист не высоки, но его адресное введение способствует стимуляции физиологических процессов растения. Имеются также данные об эффективности листового внесения калия для улучшения устойчивости растений к стрессам.
Таким образом, листовые подкормки наиболее эффективны для:
► срочной коррекции дефицита элементов питания,
► стимуляции физиологических процессов,
► восстановления посевов после механических повреждений,
► обеспечения высокой устойчивости растений к болезням,
► повышения качества урожая.
Часто период применения средств защиты растений (СЗР) совпадает с наиболее приемлемым моментом внесения, поэтому сложилась практика их совместного внесения. Листовые подкормки удобно и выгодно совмещать с мероприятиями по защите растений. Это дает фермеру ряд весомых преимуществ:
1. сокращение количества проходов техники
2. экономия времени, трудозатрат и денег
3. посевы одновременно получают и питание, и защиту
4. синергетический эффект продуктов — усиление проникновения через лист, снижение стрессового воздействия СЗР на культурные растения.
Однако к использованию баковых смесей нужно подходить аккуратно. При несоблюдении рекомендаций по совместимости продуктов можно:
► навредить растениям, спровоцировав ожоги;
► вывести из строя узлы техники, например, если смесь в итоге образовала осадок;
► снизить или вовсе потерять эффективность препаратов, если выйти за пределы рабочего диапазона рН или не учесть взаимодействие веществ.
При планировании совместных обработок прежде всего лучше ориентироваться на требования к работе с СЗР и уже на них накладывать условия использованию ВРУ. Основные рекомендации зачастую совпадают, но упомянуть основные параметры проведения листовых подкормок всё же стоит.
Условия проведения листовых подкормок водорастворимыми удобрениями
Итак, на что нужно обращать внимание, чтобы обеспечить максимальную эффективность обработки:
► Метеорологические условия и время суток
► Характеристики листьев
► Характеристика применяемого раствора, размер капли
► Характеристики удобрения: растворимость, форма элементов питания в растворе
Благоприятные метеорологические условия и время суток:
▷ Температура воздуха в пределах 12–25 °С, идеально 21 °С
▷ Относительная влажность высокая — более 70 %. В условиях низкой влажности устьица листьев закрыты, а капли раствора высыхают быстрее, чем элементы питания успевают поступить в растение
▷ Скорость ветра низкая — менее 5 км/ч, отсутствие осадков во время обработки и в течение 1–3 суток
▷ Время суток: раннее утро — до 9 часов, поздний вечер — после 18 часов. Возможны обработки в дневное время при высокой облачности.
Характеристики листьев:
1. Вид растения. Определяет форму листьев, толщину кутикулы, наличие воскового налета, положение устьиц.
2. Форма листьев. Может играть определяющую роль для формирования эффективного соприкосновения капель с поверхностью.
3. Расположение листьев. Угол наклона листьев к земле влияет на удержание капель.
4. Текстура поверхности листьев. Гладкая, шероховатая или с ворсинками — все они будут иметь разную степень удержания капель и разную скорость смачивания.
5. Возраст листьев. Старые листья имеют более толстую кутикулу, этот увеличенный барьер уменьшает скорость проникновения удобрений.
6. Состояние растения. Низкая метаболическая активность в связи с заболеванием или абиотическим стрессом приводит к снижению поглощения и передвижения веществ. Конечно, повлиять на форму, расположение и физиологию листьев невозможно, однако можно принять во внимание эти факторы при организации подкормок для обеспечения их максимальной эффективности. Например, большую их часть лучше спланировать и провести на ранних этапах развития растений, когда много молодой листвы. Не стоит проводить обработку, если растения визуально в плохом состоянии, например, потерян тургор. У растений, листья которых расположены горизонтально, устьица в основном находятся на нижней стороне листа, поэтому способ распыления раствора под лист может быть более эффективен. Для этого необходимо специальное оборудование — шланги и насадки.
Характеристики применяемого раствора:
► Поверхностное натяжение раствора. Снижение поверхностного натяжения капли увеличивает площадь покрытия листа и улучшает проникновение через устьица. Важно использовать адъюванты, которые способствуют прилипанию и растеканию капли, увеличивая тем самым смачиваемость и площадь контакта рабочего раствора с поглощающей поверхностью.
► Размер капель при распылении. Необходимо, чтобы капли, от 250 мкм, попадали на лист, хорошо его смачивали, не скатывались и медленно впитывались, высыхание капель рабочей жидкости на растениях должно быть постепенным. Правильный выбор форсунок и скорости движения опрыскивателя играют здесь определяющую роль.
Требования к качеству водорастворимых удобрений:
▷ Отсутствие хлора;
▷ Высокая растворимость, отсутствие нерастворимого осадка;
▷Высокая чистота, отсутствие балластных и фитотоксичных веществ. Позволяет исключить непредвиденные взаимодействия в баковой смеси и вероятность ожога растений (при условии соблюдения других рекомендаций по применению);
▷ pH раствора в диапазоне 5,5–6,5. Влияет на уровень растворимости элементов и их ионную форму, что отражается на скорости проникновения;
▷ Сбалансированный состав с качественными компонентами, обеспечивающий максимальное проникновение через кутикулу и устьица листа. Один и тот же элемент в составе различных соединений будет иметь разную проникающую способность.
СХЕМА-ТАБЛИЦА ОБРАБОТОК ВИНОГРАДА
Приведенная схема-таблица обработок позволяют добиться стабильного контроля болезней и максимизировать потенциал урожайности, а также обеспечить долговременную защиту винограду в период созревания ягоды.
| Сроки проведения | Название препаратов | Назначение |
|---|---|---|
| Обработка по спящей почке |
Железный купорос, медный купорос (300 г на 10 л) |
Плесень, грибы, личинки насекомых |
| Обработка по 5-му зеленому листу |
«Шавит, Хорус, Ордан» (20 грамм на 10 литров воды) «Оперкот», «Актара», «Конфидор» «Масай, Энвидорт, Клещивит» |
Милдью, Оидиум Грызущие и сосущие насекомые Клещ |
| За 5-7 дней до начала цветения |
«Ридомил Голд» (25 грамм на 10 л) «Тилт» «Оперкот», «Актара», «Энжио», «Конфидор» |
Милдью Оидиум Грызущие и сосущие насекомые |
| Обработка после цветения |
Блу Бордо», «Чемпион» «Тиовит Джет» (40-60 г на 10 л) |
Милдью Оидиум, Клещ |
| Обработка по гороху |
«Танос» (для профилактики 6 г на 10 л, для лечения 10 г на 10 л воды) «Тилт» «Свитч» (7-10 г на 10 л воды по гроздям) «Оперкот», «Актара», «Энжио», «Конфидор» «Масай, Энвидорт, Клещивит» |
Милдью Оидиум Гнили Грызущие и сосущие насекомые Клещ |
| Размягчение и окрашивание ягод |
«Квадрис» («Квадрис Топ», «Квадрис Макс» 6-10 мл на 10 л воды) «Топаз» (9-11 мл на 10 литров воды) «Свитч» (7-10 г на 10 л воды по гроздям) |
Милдью, Оидиум Оидиум, Гнили Гнили |
| По созревшей ягоде |
«Микосан» «Актофит» |
Милдью, Оидиум, Гнили Грызущие, Сосущие |
Примечание:
1. Опрыскивание железным или медным купоросом, проводят в сухую погоду, препарат легко смывается дождем.
2. В период цветения опрыскивание и другие работы на винограднике ЗАПРЕЩЕНЫ.
3. При низком инфекционном фоне обработку №2 или №3 или №4 можно исключить.
4. При использовании в баковых смесях, пользоваться таблицами совместимости фунгицидов, инсектицидов, акарицидов и правилами их разведения, во избежание не желательных реакций.
5. По созревшей ягоде применяют только БИОПРЕПАРАТЫ.
6. Строгое соблюдение сроков ожидания.
КОНСТРУКЦИЯ МОДУЛЯ ОБРАБОТКИ ВИНОГРАДА
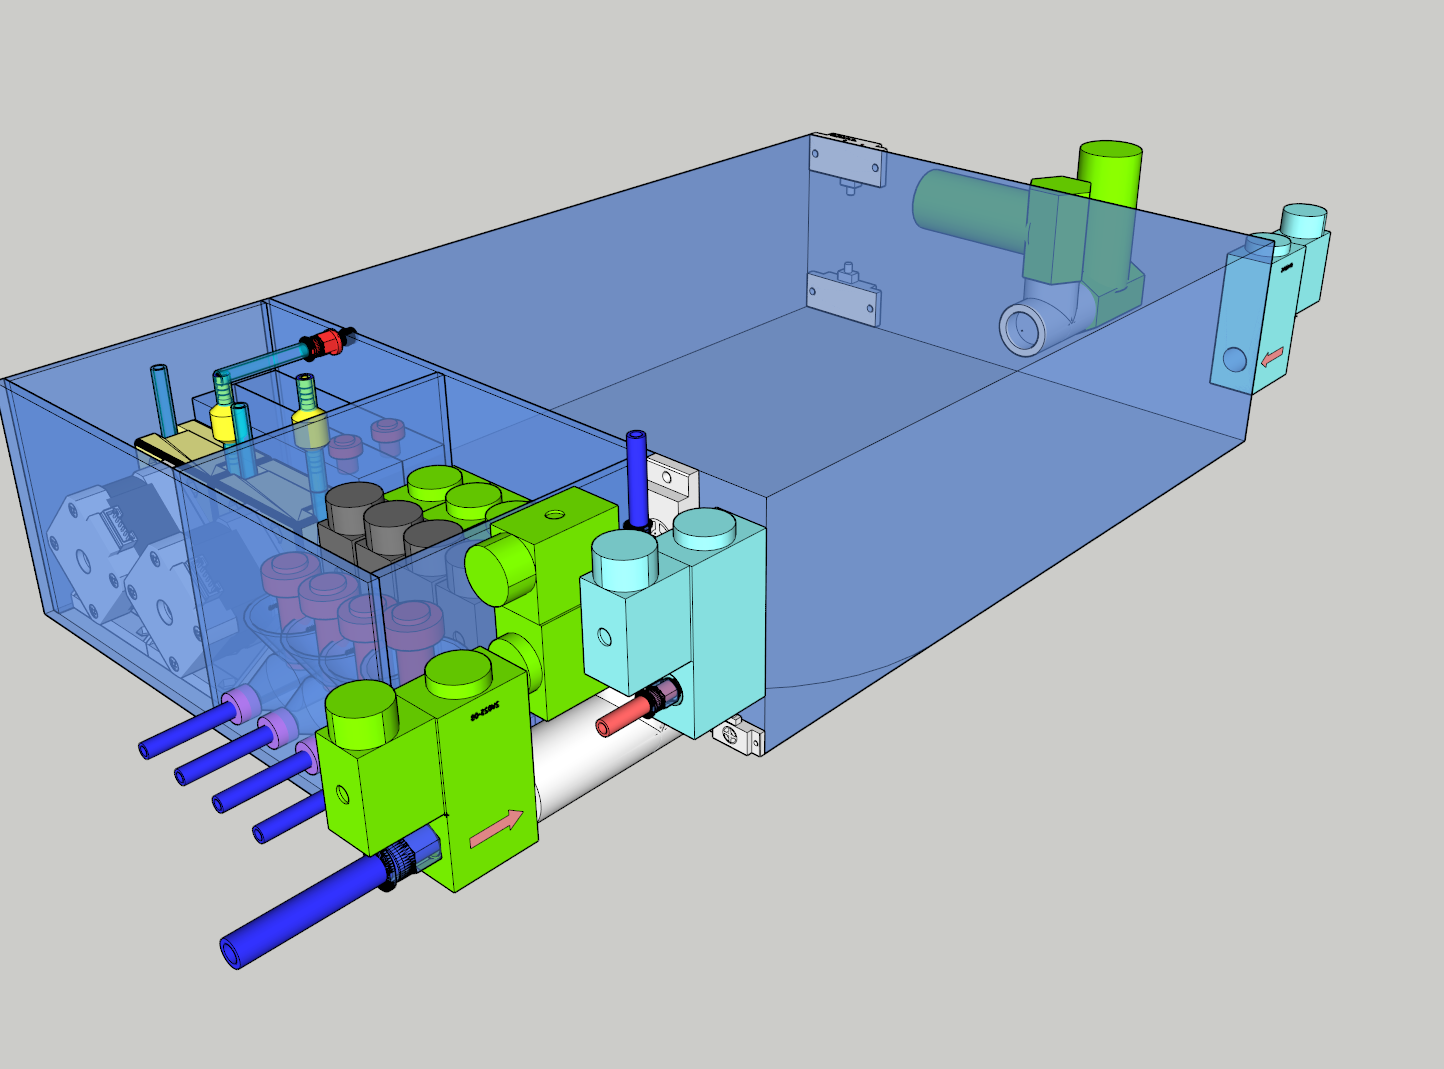
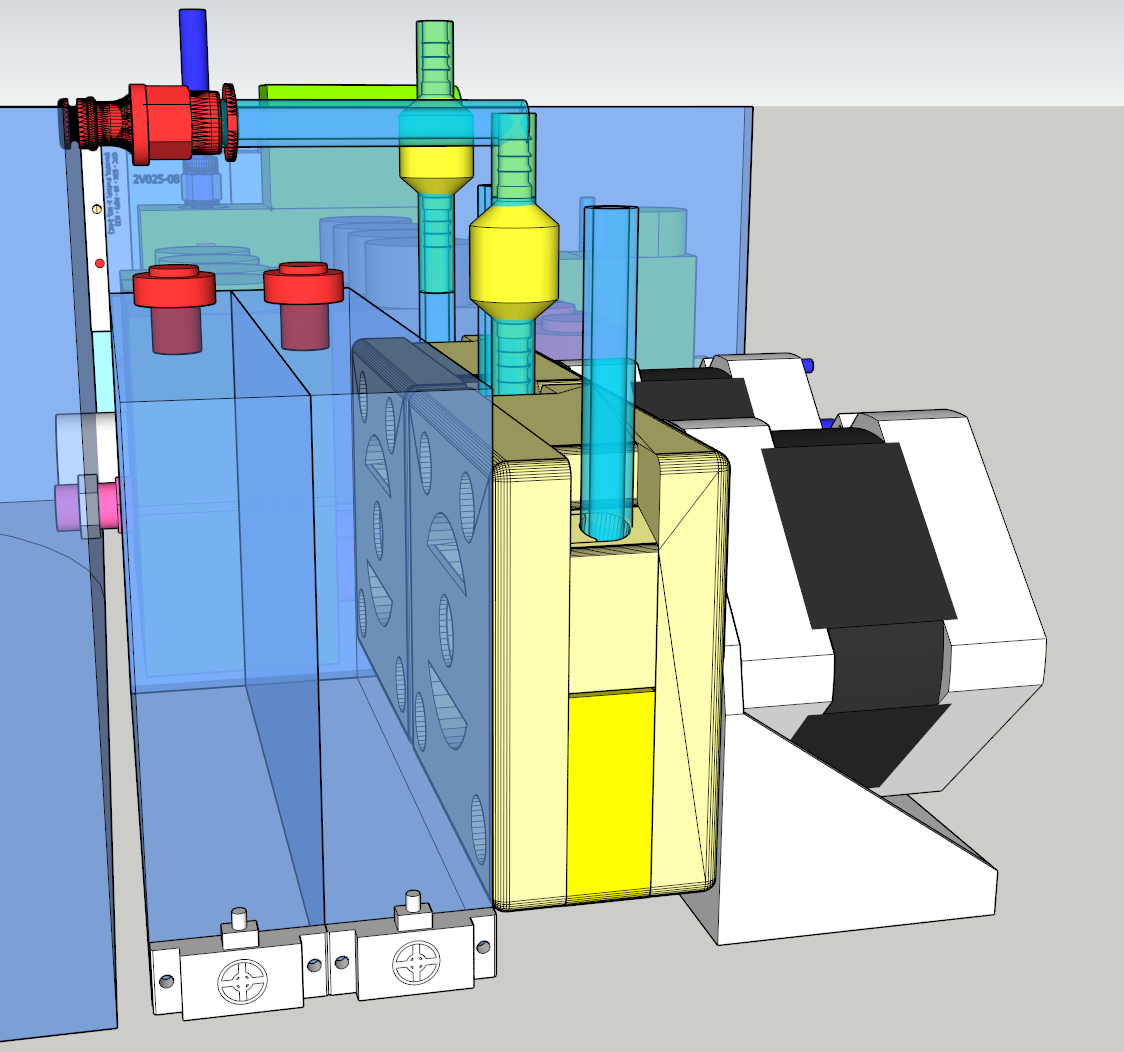
Модуль обработки винограда ROV состоит из нескольких основных элементов: емкость; дозатор; мешалка; телескопическая штанга.

Емкость
Емкость для опрыскивания винограда - это специализированный резервуар или бак, предназначенный для приготовления и хранения растворов для обработки виноградников. Такие емкости обычно изготавливаются из прочных и химически стойких материалов, таких как пластик, стекло или нержавеющая сталь. В нашем случае емкость будет изготовляла из монолитного поликарбоната, так как он является одним из наиболее подходящих материалов для изготовления емкостей, используемых в химической промышленности. Он обладает высокой прочностью, устойчивостью к химическим воздействиям и долговечностью, что делает его идеальным выбором для хранения и обработки агрессивных сред. Благодаря своей однородной структуре, монолитный поликарбонат обеспечивает превосходную герметичность и защиту от утечек, что является критическим фактором для безопасности и эффективности работы с химическими компонентами. Размеры и объемы емкостей могут варьироваться в зависимости от размера виноградника и объема используемых растворов, в нашем исполнении емкость будет объёмом на 10 литров.
Мешалка
Мешалка является важным элементом оборудования для перемешивания и смешивания различных химических компонентов баковой смеси. Она обеспечивает качественное и равномерное перемешивание компонентов, что необходимо для получения однородного раствора.
В промышленности используются различные типы мешалок, которые отличаются по конструкции, принципу работы и назначению. Например, существуют механические мешалки, которые обеспечивают перемешивание путем вращения лопастей; магнитные мешалки, использующие магнитное поле для создания движения жидкости; пропеллерные мешалки для смешивания вязких материалов и т.д.
Выбор типа мешалки зависит от характеристик перемешиваемых материалов, таких как вязкость, плотность, температура, а также от требуемой скорости и качества смешивания. Оптимальный подбор мешалки позволяет повысить эффективность процесса перемешивания.
Кроме того, промышленные мешалки могут быть оснащены различными дополнительными функциями, такими как автоматическое управление скоростью вращения, контроль температуры, автоматическая остановка при достижении требуемой однородности смеси и т.п. Это позволяет автоматизировать процесс смешивания и снизить вероятность ошибок, связанных с человеческим фактором.
Конструкция мешалки для ROV еще не разработана, но на основании выше сказанного мы остановимся на механической или магнитной.
Дозатор
Дозатор - это устройство, которое используется для точного дозирования различных компонентов в процессе приготовления баковой смеси для обработки винограда. Он позволяет быстро и эффективно смешивать необходимые ингредиенты в нужных пропорциях, что обеспечивае эффективность обработки по времени и по проходкам.
Процесс приготовления баковой смеси с помощью револьверного дозатора включает в себя следующие этапы:
Определение состава баковой смеси: на основе сезонности и исходя из конкретной ситуации (например, наличие вредителей, болезней или дефицита питательных веществ) составляется список необходимых компонентов, которые будут включены в смесь.
Подготовка компонентов: препараты и другие ингредиенты (например, вода, прилипатель и другие добавки) подготавливаются согласно инструкциям производителя и требованиям технологии.
Загрузка револьверного дозатора: каждый компонент загружают в соответствующие отсеки дозатора в количестве 6 штук, которые расположены по кругу подобно барабану револьвера.
Смешивание компонентов: после загрузки всех необходимых ингредиентов револьверный дозатор приводится в действие в соответствии с программой обработок, и компоненты начинают поочередно добавляться в подготовительную емкость (бак), проходя через отсеки в процессе заполнения и заодно смешиваясь в турбулентном потоке воды.
Телескопическая штанга
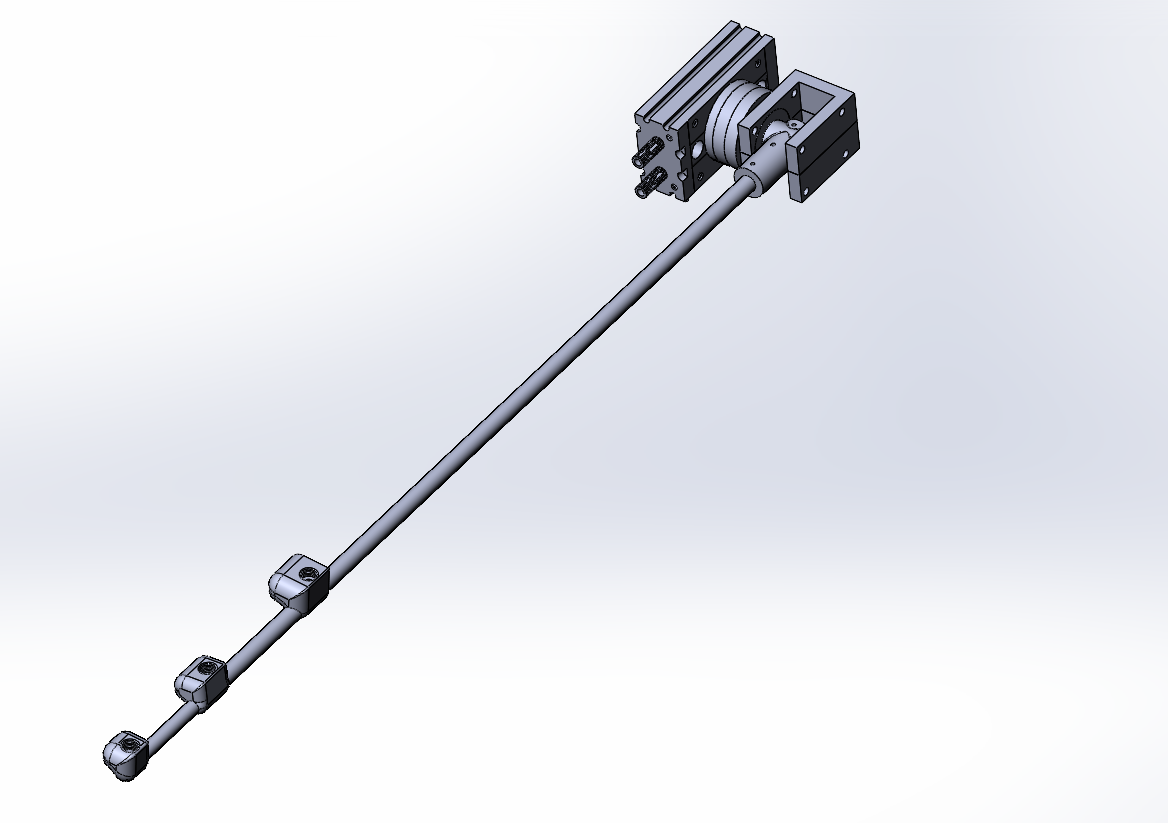
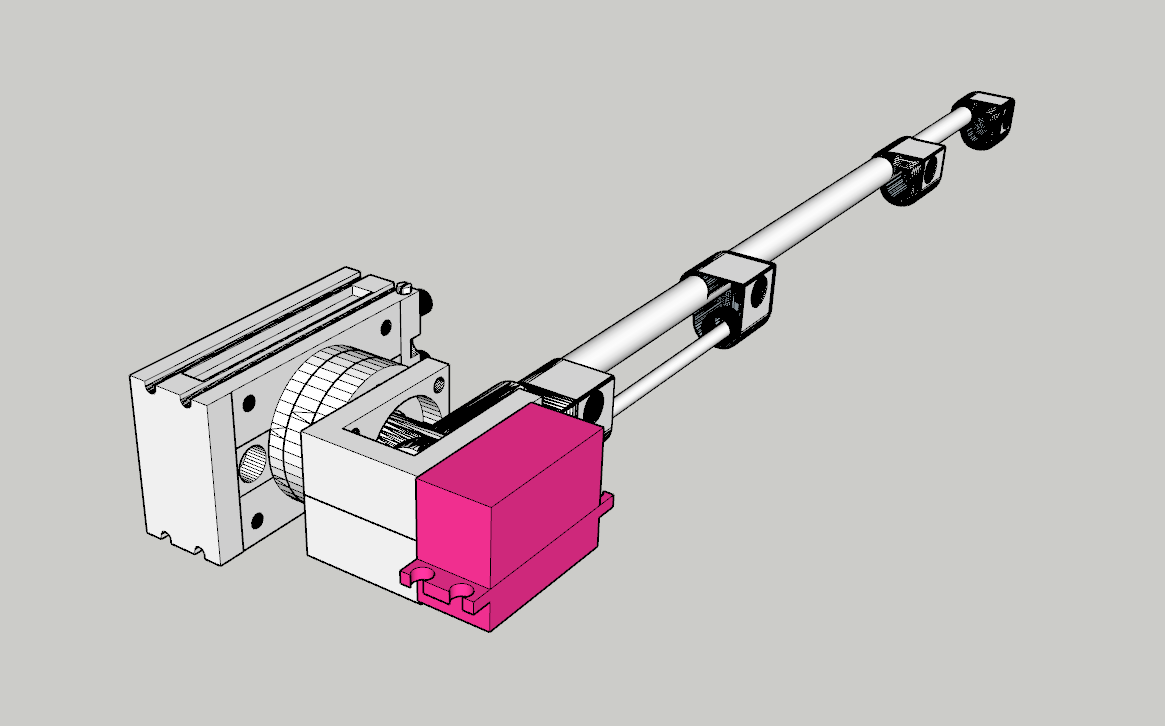
Телескопическая штанга, позволяет легко регулировать длину от 700 мм до 1500мм в зависимости от высоты растения. Штанга состоит из трех секций (алюминиевые трубки разного диаметра от 10 мм до 14 мм), которые выдвигаются и задвигаются, что обеспечивает удобство использования.
При выборе штанги стоит обратить внимание на материал, из которого она изготовлена. Наиболее предпочтительными являются штанги из алюминия или нержавеющей стали, так как они легкие, прочные и не подвержены коррозии.
Также важно учесть тип распылителя, который будет использоваться со штангой. Существуют различные типы распылителей, каждый из которых имеет свои особенности и подходит для определенных задач.
Поворот штанги в вертикальное положение осуществляется сервоприводом из линейки DS32-XX.
Телескопическая штанга является удобным и эффективным инструментом для достижения поставленной задачи по опрыскиванию винограда и других растений. Она позволяет обрабатывать большие площади без особых усилий и обеспечивает равномерное распределение раствора.




Запорная арматура и датчики
Запорная арматура — это устройства, которые используются для регулирования или полного перекрытия потока рабочей среды в трубопроводах и других системах. Они широко используются в различных отраслях промышленности, а также в бытовых системах отопления, водоснабжения и газоснабжения.
УЗЕЛ УДАЛЕНИЯ СОРНЯКОВ
Сорники и методы борьбы с ними
Успех в выращивании высококачественного винограда во многом зависит от контроля над сорной растительностью. Сорняки не только конкурируют с виноградными лозами за питательные вещества и влагу, но и затрудняют уход за виноградниками, затеняя молодые побеги и ухудшая проходимость между рядами. Методы борьбы с сорняками включают прополку, перекопку участка, мульчирование грядок, химическая обработка или посев сидератов.
Механические методы борьбы с сорняками
Механические способы борьбы с сорняками включают боронование. Боронование — это процесс обработки почвы с помощью борон, специальных сельскохозяйственных орудий с зубьями или дисками. Боронование проводится для улучшения структуры почвы, разрушения почвенной корки, уменьшения потери влаги и смешивания минеральных удобрений с почвой.
Выбор типа бороны зависит от особенностей почвы и возраста виноградников. В молодых плантациях рекомендуется использовать легкие бороны, чтобы не повредить корневую систему растений, тогда как в более зрелых виноградниках можно применять более тяжелые варианты. Важно также учитывать периоды работы: лучше всего проводить боронование в сухую погоду, что минимизирует повреждения корней и способствует эффективному удалению сорняков. Таким образом, правильно подобранные и использованные бороны являются важным инструментом в агрономическом арсенале виноградаря, способствуя повышению урожайности и качества продукции. Для достижения максимальной эффективности боронования необходимо также учитывать последовательность обработки междурядий. Первые проходы следует выполнять с меньшей интенсивностью, чтобы не повредить молодые растения. По мере роста виноградников и укрепления корневой системы можно увеличивать глубину рыхления и применять более агрессивные методы удаления сорняков. Не меньшее значение имеет правильная техника выполнения работы. Рекомендуется проводить боронование под небольшим углом, что позволит не только уничтожать сорняки, но и равномерно распределять почву, предотвращая образование корки на поверхности. Этот подход также способствует лучшему газообмену и защите корней от перегрева в жаркие дни. Кроме того, сочетание боронования с другими агрономическими практиками, такими как мульчирование и использование природных гербицидов, может значительно улучшить результаты контроля над сорняками. Мульча помогает задерживать влагу и подавлять развитие ненужной растительности, а экологические препараты уменьшают необходимость в механических манипуляциях. Таким образом, бороны являются неотъемлемой частью успешного виноградарства, способствуя созданию здоровых условий для роста виноградников и обеспечивая стабильные и качественные урожаи. Эффективное управление сорняками – это залог долгосрочного успеха в этой высококачественной агрономической практике.
Классификация борон по типу обработки
▶ Ультраповерхностные боронование - работает на очень небольшую глубину, не более 2 см, и предназначены для разрушения почвенной корки и обработки поверхности. Такие бороны используются, например, для подготовки почвы к посеву, уничтожения ростков сорняков или для ухода за газонами.;
▶ Поверхностное боронование — это обработка почвы на глубину до 10 см. Оно проводится для рыхления верхнего слоя почвы, уничтожения сорняков и создания мульчирующего слоя;
▶ Углублённое боронование — это обработка почвы на глубину более 10 см. Оно используется для перемешивания слоёв почвы, улучшения её структуры и аэрации, а также для уничтожения сорняков и вредителей;
Преимущества использования ультраповерхностного и поверхностного боронования
1. Бережное уничтожение сорной растительности без повреждения корневой системы виноградных лоз;
2. Рыхление верхнего слоя почвы, способствующее лучшему проникновению влаги и воздуха;
3. Экономия времени и трудозатрат по сравнению с ручной прополкой;
4. Возможность использования в междурядьях с различными схемами посадки;
5. Универсальность применения на разных этапах вегетации винограда.
Разнообразие борон применяемые на винограднике для удаления сорняков
Основной фокус данной статьи направлен на разнообразие борон, как механического средства для удаления сорняков. Для достижения поставленной задачи был проведен комплексный анализ различных видов борон, используемых в современном сельском хозяйстве, включая зубовые, дисковые и пружинные бороны.
Виды по конструктиву:
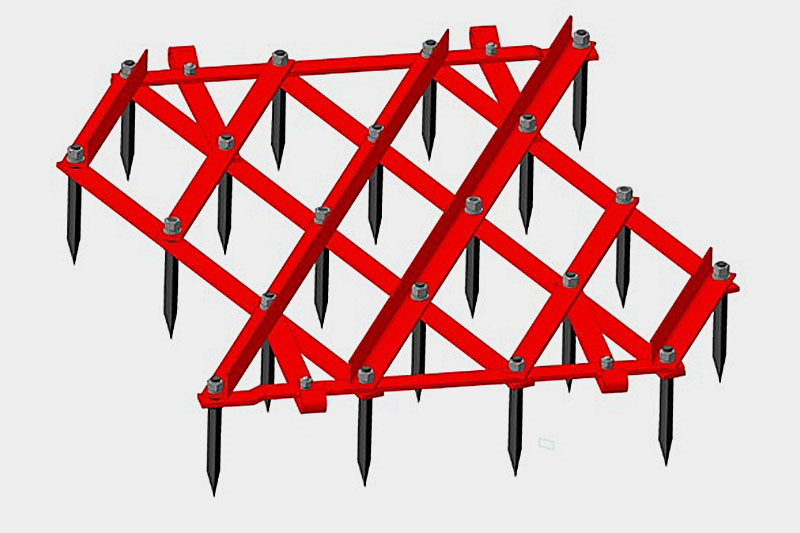
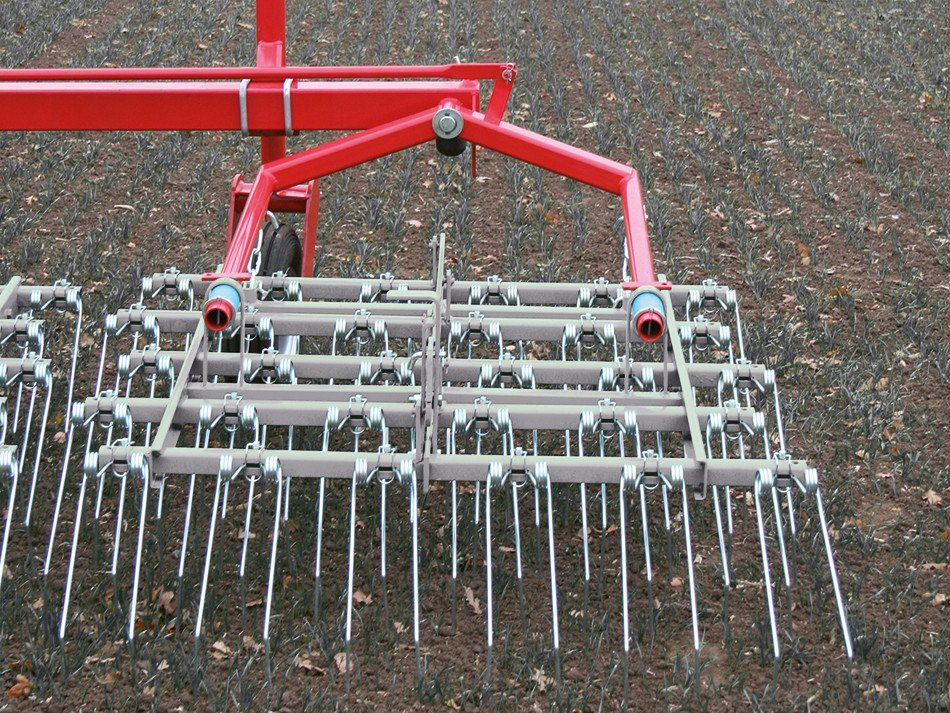
Зубовые бороны — основные рабочие элементы это зубья, которые могут быть изогнутыми, прямыми или лапчатыми. Зубья крепятся к раме на расстоянии более 15 см друг от друга, чтобы избежать забивания сорняками и комьями земли. Боронование происходит следующим образом: передняя часть зубьев разрезает поверхность почвы, а боковые — раздвигают, разбивают, сминают и перемешивают все компоненты грунта.
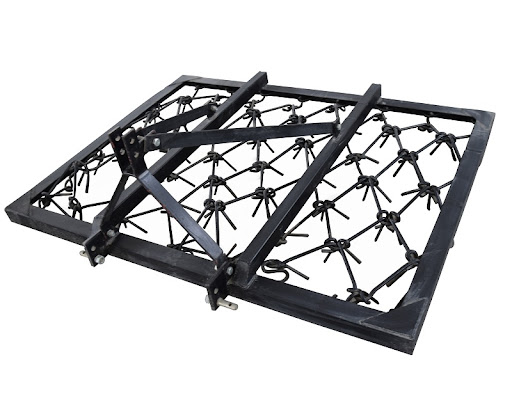
Сётчатые бороны — имеют сетчатую секцию с круглым стальным прутком.
Пружинные бороны — многорядная рама с гибкими пружинными рабочими органами. Применяются для закрытия влаги, послепосевной обработки и обработки стерни. Делятся на тяжелые и легкие, способны работать на высокой скорости и не боятся растительных остатков.
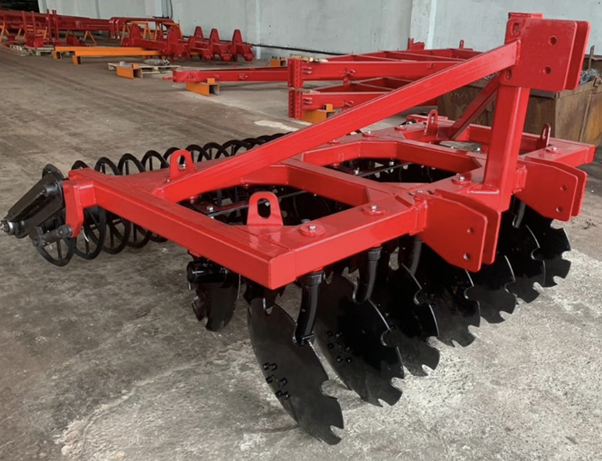
Дисковые бороны (дискатор) — главный рабочий орган — гладкие диски с вырезами, собранные в батареи под углом к движению техники.
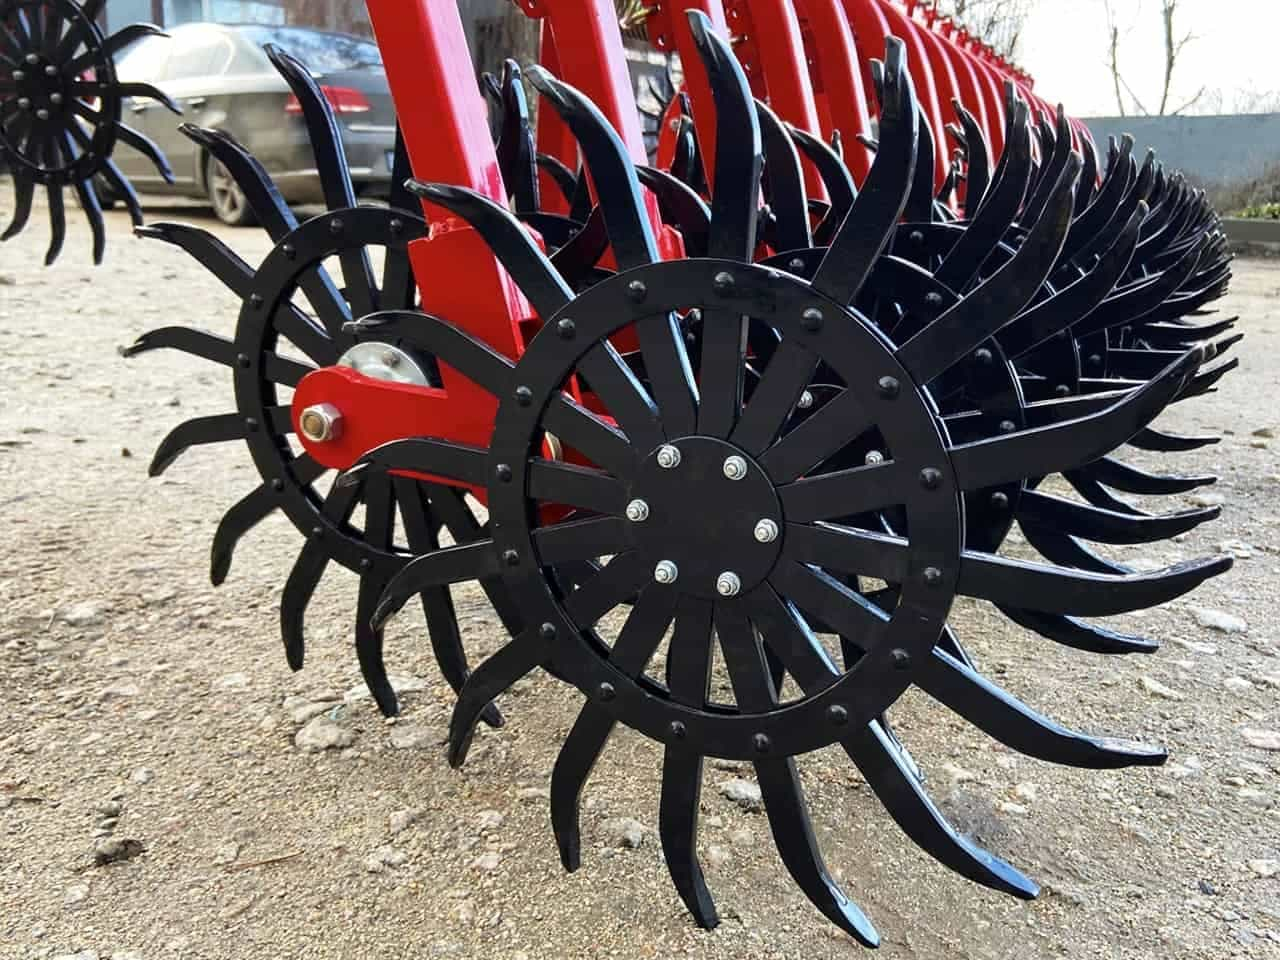
Ротационные бороны — по конструкция зубчатые или игольчатые диски, установленные на одном валу. Применяются для довсходовой и послевсходовой культивации. Работают на глубину до 4-6 см и эффективно уничтожают сорняки и разрушают почвенную корку.
Комбинированные бороны — объединяют несколько функций в одной устройстве, например, дисковые элементы и зубья для более всесторонней обработки почвы.
Методы исследования:
▷ Обзор и анализ научных публикаций и рекомендаций, касающихся применения борон для борьбы с сорняками.
▷ Проведение полевых испытаний разных конструкций.
▷ Сравнение полученных результатов и эффективности.
Результаты проведенных исследований продемонстрировали значительные различия в эффективности различных типов борон в борьбе с сорняками.
| Борона | Эффективность и недочеты | |
|---|---|---|
| 1 | Зубовая |
Продемонстрировала высокую эффективность в борьбе с мелкими однолетними сорняками. Обработка почвы зубовыми боронами на глубину 2-5 см способствовала уменьшению биомассы сорняков на 65% по сравнению с контрольным участком. |
| 2 | Дисковая |
Более эффективны при обработке уплотненной почвы. Они создают мелкозернистую структуру, что препятствует росту глубоко укоренившихся многолетних сорняков. Существенное снижение фонового уровня сорняков на 50% также наблюдалось в результате обработки дисковыми боронами. Основной минус такой конструкции, большое неоправданное потребление и так ограниченой мощности. |
| 3 | Пружинная |
Показала свою эффективность в ходе механической обработки, особенно для контроля за растущими сорняками. Их применение привело к снижению численности растительности до 40% при первичной обработке и до 70% при повторной. Одно из неприятных наблюдений, это отпружинивание и разброс уплотненных кусков почвы, на большие растояния. |
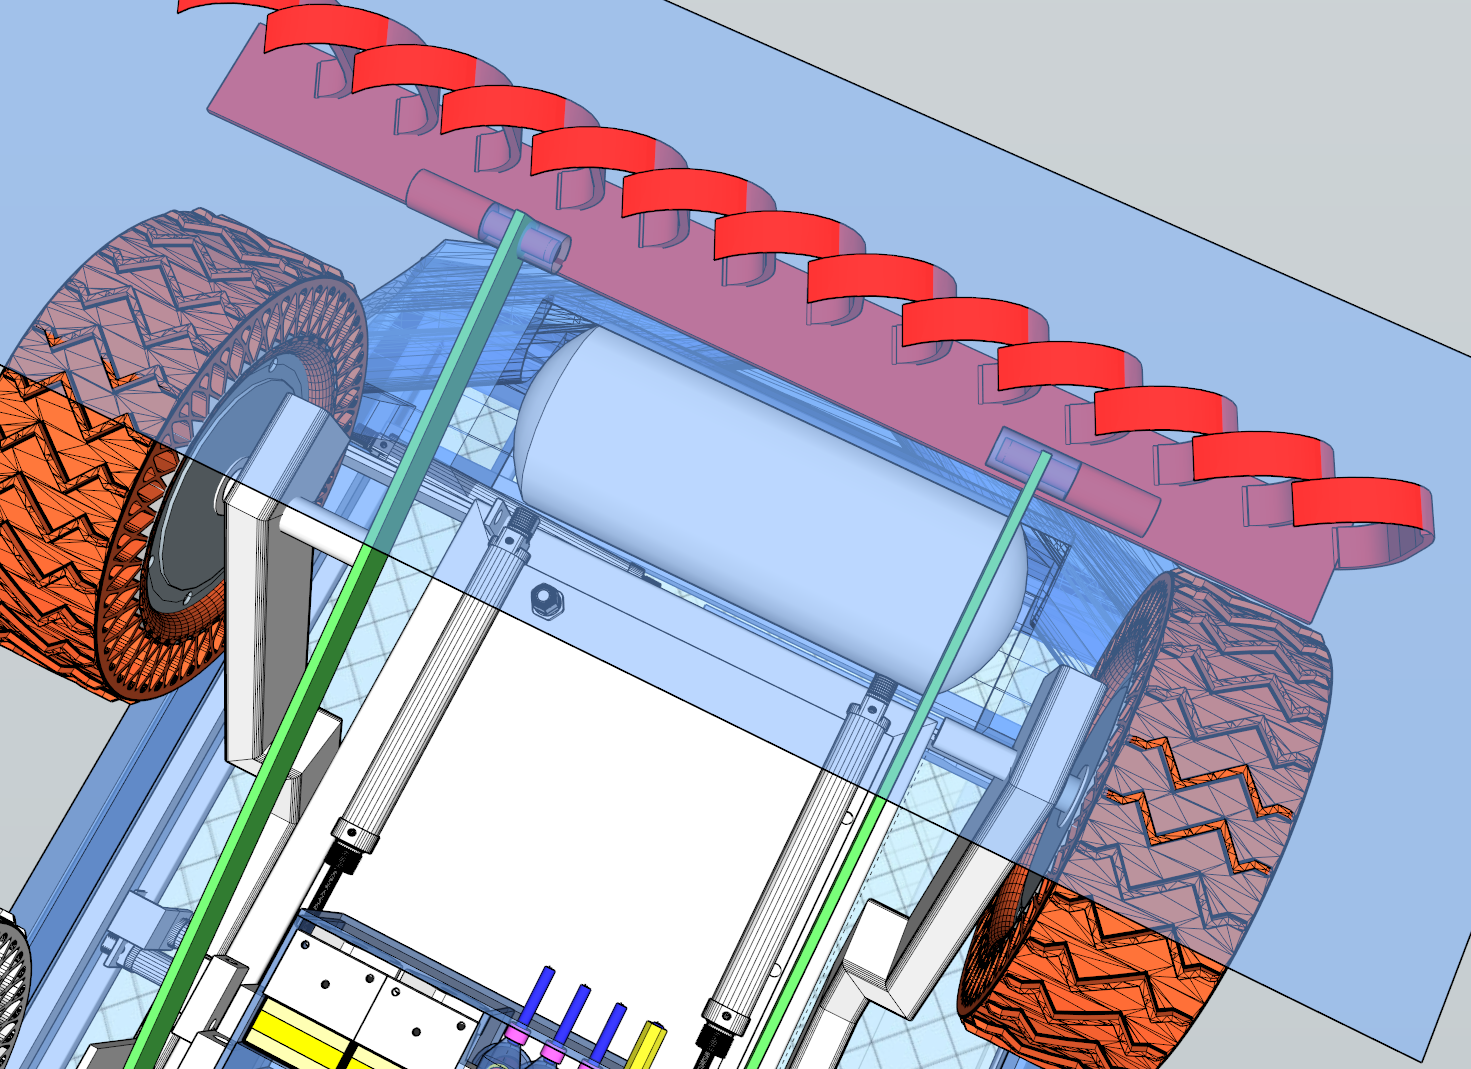
ДИСКАТОР ROV
Конструкция дискатора
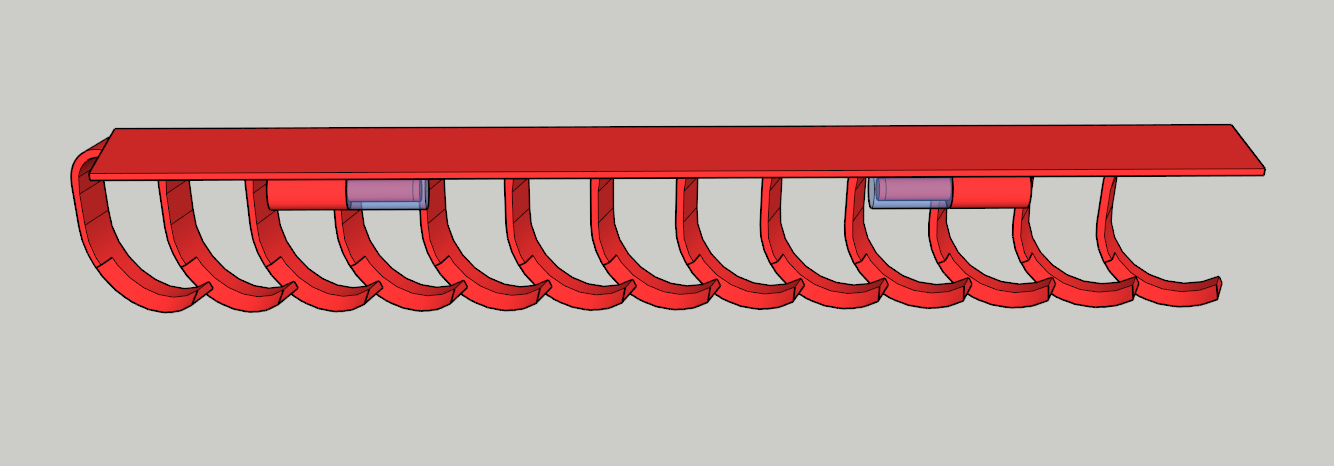
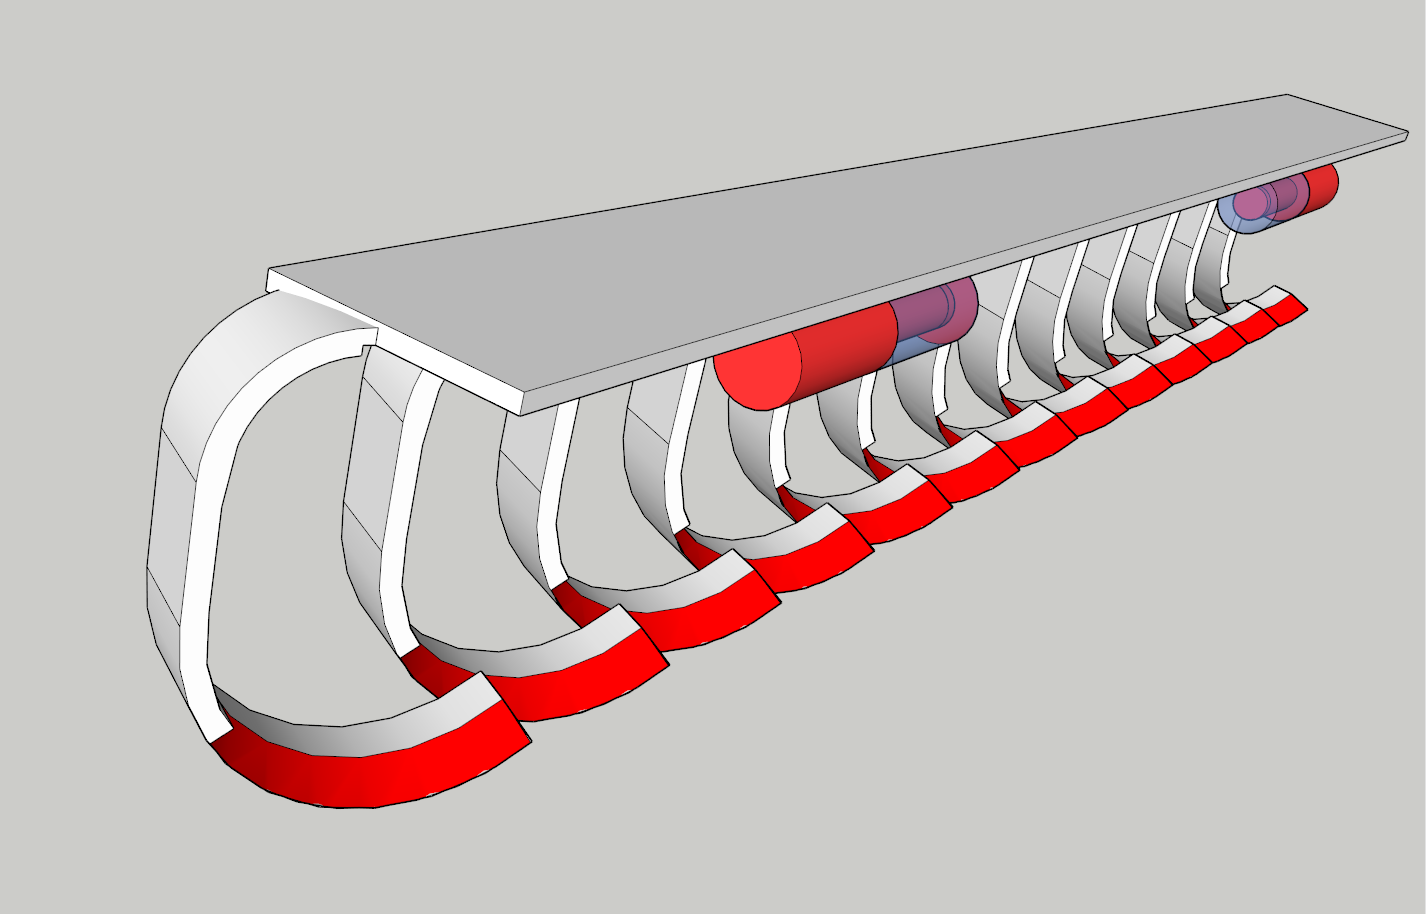
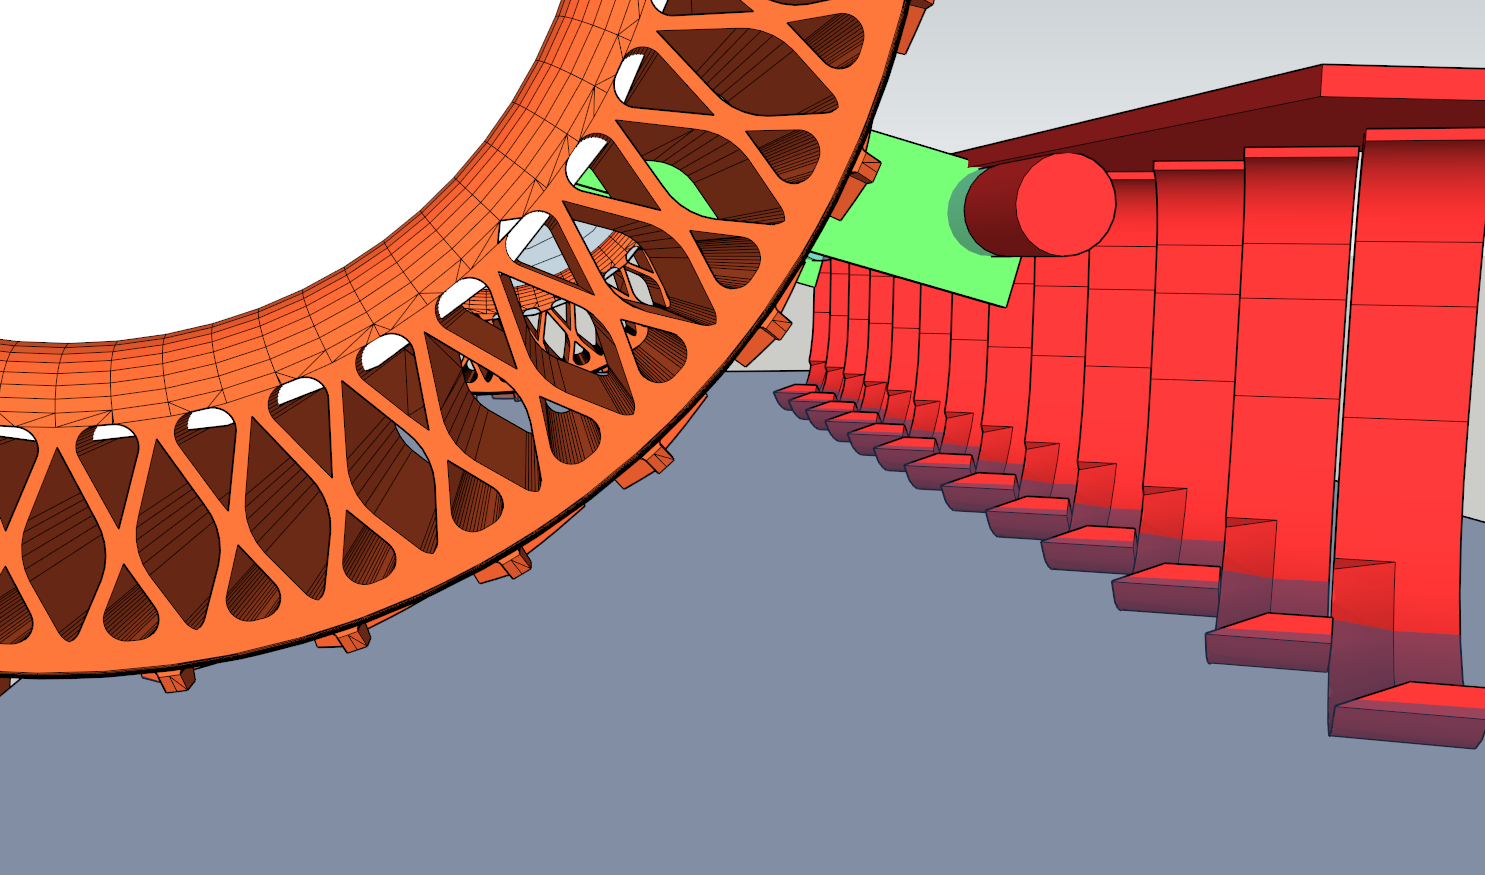
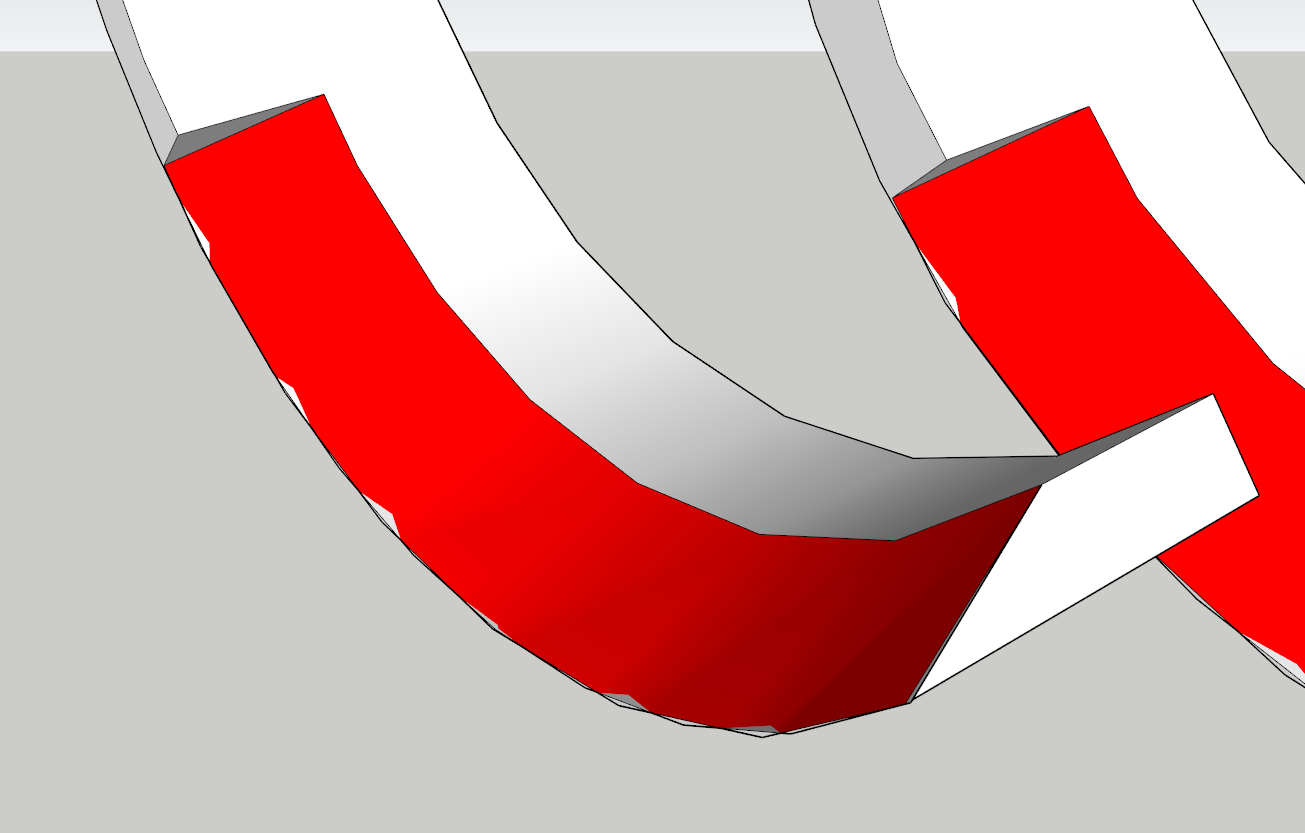
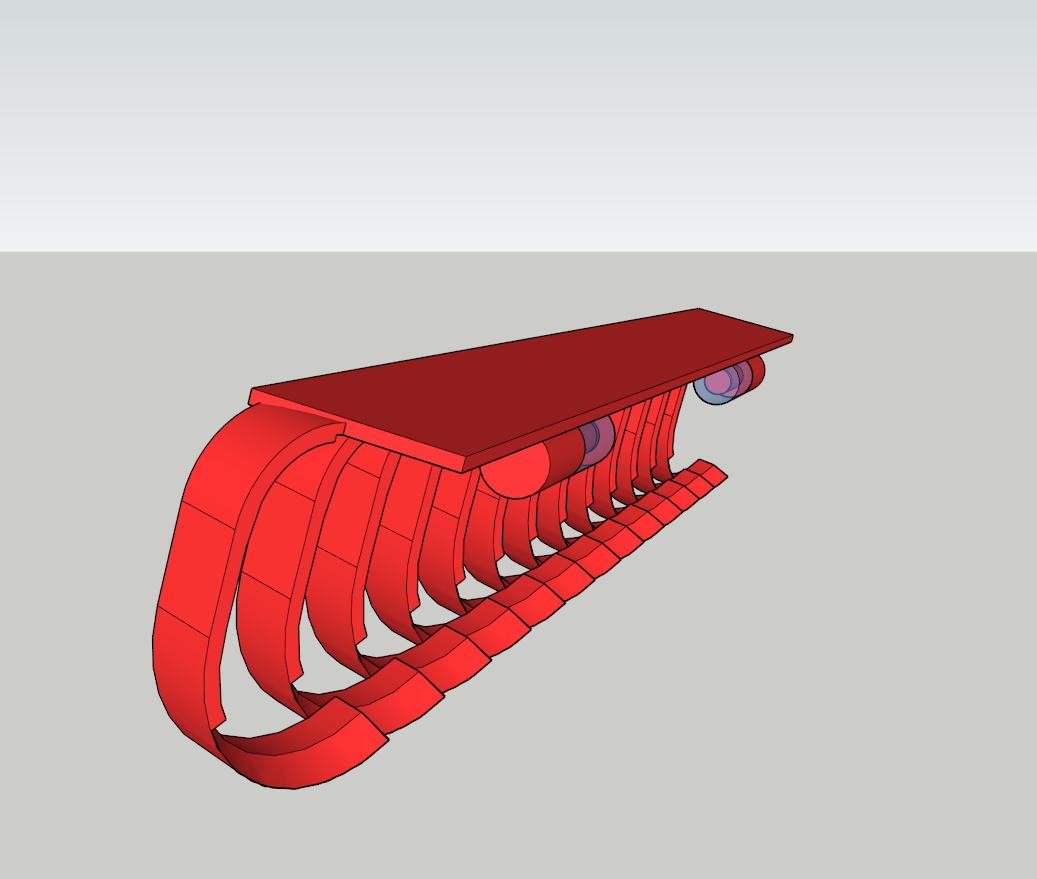
После тщательного анализа и тестирования различных конструкций, мы остановились на гибридной модели, которая по принципу работы напоминает дисковые бороны (дискаторы). Однако вместо осевых режущих дисков используются закругленные под определенным углом зубья с острой заточкой. Глубина углубления составляет ультраповерхностные 2-3 см.
Эта конструкция имеет меньше регулировок по сравнению с дисковыми боронами (на один диск), но основные регулировки, такие как угол атаки и глубина углубления, регулируются с помощью ограничителей и винтовых регулировок. За положение дискатора отвечают два герконовых концевика. Механизм приводится в рабочее положение двумя пневмоцилиндрами с определенным давлением на шток, выполняющими роль демпфера (амортизатора), который эффективно работает на неровной местности и тяжелых (плотных) участках почвы.
Принцип действия
Принцип работы данного дискатора заключается в срезке верхнего слоя почвы острыми скругленными зубьями-лезвиями, что позволяет достичь минимального момента тяги на двигателях, уменьшая их перегрев и экономя заряд. Для повышения эффективности рекомендуется выполнять несколько проходов с небольшим смещением рабочей зоны.
Эта конструкция не подходит для уже запущенных заросших участков, а предназначена для поддержания и удаления только что взошедших сорняков. Такие ограничения необходимы из-за ограниченных мощностных характеристик двигателей и для попадания в рамки задач по автономности робота.
УЗЕЛ АВТОНОМНОСТИ
ВВЕДЕНИЕ
Введение в Robot Operating System (ROS) и ROS2, а так же Nav2, SLAM
Robot Operating System (ROS) — это популярный фреймворк для разработки приложений для роботов, созданный в 2007 году. Изначально разработанный для ускорения исследований в области робототехники, он вскоре нашел широкое применение в промышленной и коммерческой робототехнике. ROS 2, являясь продолжением ROS, опирается на надежную основу, улучшая поддержку современных приложений, таких как мультироботы, системы реального времени и производственные среды.
Поддержка операционных систем и протоколов связи: ROS 2 поддерживает больше операционных систем и протоколов связи, что делает его более универсальным и подходящим для широкого спектра приложений. Масштабируемость и гибкость: ROS 2 разработан с учетом масштабируемости и гибкости, что позволяет использовать его в различных сценариях и условиях. Поддержка автономности: Многие из новых вариантов использования ROS 2 ориентированы на автономность, что делает его важным инструментом для разработки автономных роботов.
Внедрение автономности означает, что решения, которые принимает робот, и результаты этих решений не являются четко предсказуемыми с помощью только машины состояний и набора математических формул, как это может быть во многих случаях использования промышленной робототехники. Рабочая среда автономного робота экспоненциально больше, и перестановки входных сигналов, с которыми он сталкивается, намного превосходят те, которые можно воспроизвести в контролируемой лабораторной среде. Для полной уверенности в том, что автономный робот ведет себя так, как вы от него ожидаете, можно использовать либо его самого, либо достаточно надежную симуляцию. Если предполагается, что робот будет ощущать окружающую среду, симуляция должна быть способна точно смоделировать эти датчики, не идя на компромиссы в отношении точности моделируемой топологии и физики среды.
В заключение ROS 2 является важным инструментом для разработки и тестирования автономных роботов. Его гибкость, расширяемость, масштабируемость и достоверность делают его незаменимым для современных робототехнических приложений. Моделирование в поддержку автономной робототехники требует четырех вещей, которые не так часто требуются в промышленной робототехнике: гибкости, расширяемости, масштабируемости и достоверности — и все это без ущерба для производительности.
Автономность
Автономность в робототехнике означает способность робота действовать без постоянного вмешательства человека. Автономные роботы могут выполнять задачи самостоятельно, используя различные датчики и системы управления.
Для автономности робота на винограднике необходимы следующие компоненты:
▶ Система телеметрии и навигации: робот должен быть оснащён датчиками и камерами для определения своего местоположения и ориентации на местности.
▶ Программа (ROS2, AI), способная анализировать данные с датчиков и камер, а также принимать решения о дальнейших действиях робота.
▶ Аккумуляторная батарея: источник энергии для автономной работы робота на протяжении определённого времени.
▶ Модуль солнечных панелей для подзарядки аккумулятора
▶ Платформа для передвижения (колёса + подвестка), для перемещения робота по территории виноградника.
▶ Рабочие органы (инструменты), механизмы для выполнения различных задач.
▶ Система управления и коммуникации (интерфейс для оператора или удалённого управления роботом).
МОДУЛЬ СОЛНЕЧНЫХ ПАНЕЛЕЙ
Что такое ETFE (ЭТФЭ)?
ЭТФЭ (ETFE) — это новый полимерный материал, представляющий собой сополимер этилена и тетрафторэтилена. Уникальные свойства этого полимера обусловлены структурой его молекул. Ближайшие аналоги ETFE — полиэтилен и политетрафторэтилен (тефлон). ETFE относится к фторполимерам высшего класса и поставляется в виде полупрозрачных гранул. Максимальная рабочая температура изделий из этого материала составляет 155 °C (температура плавления — 180 °C). История ETFE началась в 1972 году. Изначально он использовался в авиации и космонавтике благодаря своим уникальным изоляционным и механическим свойствам, а также стабильности в широком диапазоне температур, включая сверхнизкие. В настоящее время этот материал применяется для изоляции электрических проводов в автомобилестроении, самолётостроении и робототехнике, а также в качестве покрытия ёмкостей для перевозки агрессивных жидкостей. ETFE обладает высокой устойчивостью к химическим воздействиям и ультрафиолетовому излучению.
Солнечные панели
В связи с ростом интереса к возобновляемым источникам энергии солнечные панели становятся всё более востребованными. При производстве солнечных панелей выбор материала поверхности играет ключевую роль, так как от него зависит эффективность и срок службы панелей. В последнее время ETFE (сополимер этилен-тетрафторэтилена) стал широко применяться в качестве нового типа материала для поверхностей солнечных панелей. Вот причины, по которым ETFE используют на поверхностях солнечных панелей: Эффективное спектральное отражение: поверхность ETFE обладает высокими отражающими свойствами, что позволяет ей возвращать солнечный свет обратно в панель, повышая эффективность выработки электроэнергии. Также ETFE имеет отличные характеристики светопропускания, что увеличивает мощность панелей. Устойчивость к атмосферным воздействиям и долговечность: ETFE обладает высокой атмосферостойкостью и долговечностью, что позволяет ему выдерживать различные условия окружающей среды. Солнечные панели подвержены воздействию высоких и низких температур, ультрафиолетовых лучей и химических веществ. Стабильность и долговечность ETFE обеспечивают сохранение производительности панелей в этих условиях. Лёгкость очистки и обслуживания: поверхность ETFE самоочищается, предотвращая накопление пыли и грязи. Это позволяет панелям сохранять высокую эффективность в течение долгого времени. Кроме того, ETFE устойчив к загрязнениям, его легко чистить и обслуживать даже в сложных условиях. Экологичность: ETFE — экологически чистый материал, его производство и использование оказывают меньшее воздействие на окружающую среду. По сравнению с традиционным стеклом или пластиком, ETFE легче утилизировать, так как его можно перерабатывать и использовать повторно. Это делает ETFE экологически безопасным выбором для поверхностей солнечных панелей. В итоге, благодаря своим преимуществам, таким как эффективное спектральное отражение, устойчивость к атмосферным воздействиям, долговечность, лёгкость очистки и экологичность, ETFE является идеальным материалом для производства солнечных панелей, делая их эффективными, долговечными и экологически чистыми. С развитием технологий и увеличением спроса на возобновляемые источники энергии перспективы применения ETFE в производстве солнечных панелей будут только расширяться.
Таблица характеристик при испытаний в стандартных условиях ETFE солнечная панель. Модель: ETFE 32-110
| Характеристика | Обозначение | Значение | |
|---|---|---|---|
| 1 | Максимальная мощность | Pmax |
110 Вт |
| 2 | Максимальное напряжение питания | Vmp |
19.50В |
| 3 | Максимальный ток мощности | Imp |
5,60 А |
| 4 | Напряжение холостого хода | Voc |
23,4 В |
| 5 | Ток короткого замыкания | Isc |
6.10А |
| 6 | Номинальная рабочая температура ячейки | NOCT |
-45 до 80°С |
| 7 | Максимальное напряжение системы | DC |
1000 В |
| 8 | Предохранитель |
15 А |
|
| 9 | Монокристаллический кремний | 12BB | |
| 10 | Размер солнечного элемента | 166x90,5 мм | |
| 11 | Размер панели | 1050x535x2.5мм | |
| 12 | Масса панели | m |
1,95 кг |
Примечание:
Незначительное снижение эффективности в условиях частичной нагрузки при 25°C: при 100 Вт/м2, Достигнуто 95%- (+/-5%) эффективности STC (1000 Вт/м2).
Контроллер заряда для солнечных панелей
Контроллер заряда солнечных панелей — это устройство, которое регулирует поток электроэнергии от солнечных панелей к аккумуляторам, предотвращает перезарядку батарей и защищает от обратного разряда. Он также оптимизирует производительность, сохраняет энергию и обеспечивает безопасность системы. Контроллеры бывают двух типов: PWM (широтно-импульсная модуляция) и MPPT (максимальная точка мощности).
Какая технология лучше MPPT или PWM?
MPPT (Maximum Power Point Tracking) — это технология, которая используется в солнечных панелях и других устройствах для отслеживания точки максимальной мощности. Она позволяет преобразовывать солнечную энергию наиболее эффективно, повышая КПД и снижая потери. MPPT работает следующим образом: контроллер постоянно измеряет напряжение и ток на солнечной панели и отслеживает точку максимальной мощности, в которой напряжение и ток достигают своего максимального значения. Затем контроллер регулирует напряжение и ток, чтобы поддерживать их на оптимальном уровне для получения максимальной мощности. PWM (Pulse-Width Modulation) — это другая технология, которая также используется в солнечных панелях и других устройствах для управления мощностью. Однако она не так эффективна, как MPPT, потому что PWM не может точно определить точку максимальной мощности. Вместо этого PWM использует метод широтно-импульсной модуляции для управления мощностью, регулируя ширину импульсов напряжения и тока. Таким образом, MPPT является более точной и эффективной технологией, чем PWM. Она позволяет преобразовывать солнечную энергию с меньшими потерями и обеспечивает более высокий КПД.
Контроллер PowMr Boost-Type
Суть контроллера заряда для солнечных батарей PowMr Boost-Type заключается в использовании передовой схемы повышающего преобразователя. Эта сложная схема интеллектуально повышает выходное напряжение солнечных панелей и подбирает оптимальное напряжение зарядки для аккумуляторов. За счет точной регулировки напряжения контроллер максимизирует эффективность передачи энергии, захватывая каждый доступный ватт солнечной мощности. Контроллер включает в себя передовую технологию отслеживания точки максимальной мощности (MPPT), чтобы гарантировать, что солнечные панели работают с максимальной выходной мощностью. Благодаря непрерывному мониторингу и регулировке точки рабочего напряжения фотоэлектрического входа MPPT оптимизирует захват энергии в различных условиях окружающей среды. Это приводит к превосходной эффективности зарядки и увеличению выработки электроэнергии, максимизируя использование солнечной энергии для зарядки аккумулятора. Сосредоточившись на высокоэффективной работе, PowMr также уделяет первостепенное внимание безопасности и защите. Контроллер заряда для солнечных батарей Boost-Type объединяет несколько механизмов защиты, включая защиту от перезаряда, короткого замыкания и обратного тока. Эти меры защищают оборудование и аккумуляторы от повреждений, обеспечивая надежную и безопасную зарядку. Конструкция ЖК-дисплея позволяет осуществлять комплексный мониторинг состояния зарядки контроллера и данных в реальном времени, таких как входном напряжении фотоэлектрической системы, состоянии заряда аккумулятора, токе зарядки, напряжении и т. д. Это позволяет пользователям контролировать производительность системы с разных сторон и принимать обоснованные решения для оптимизации управления энергопотреблением.
КОНСТРУКЦИЯ МОДУЛЯ СОЛНЕЧНЫХ ПАНЕЛЕЙ
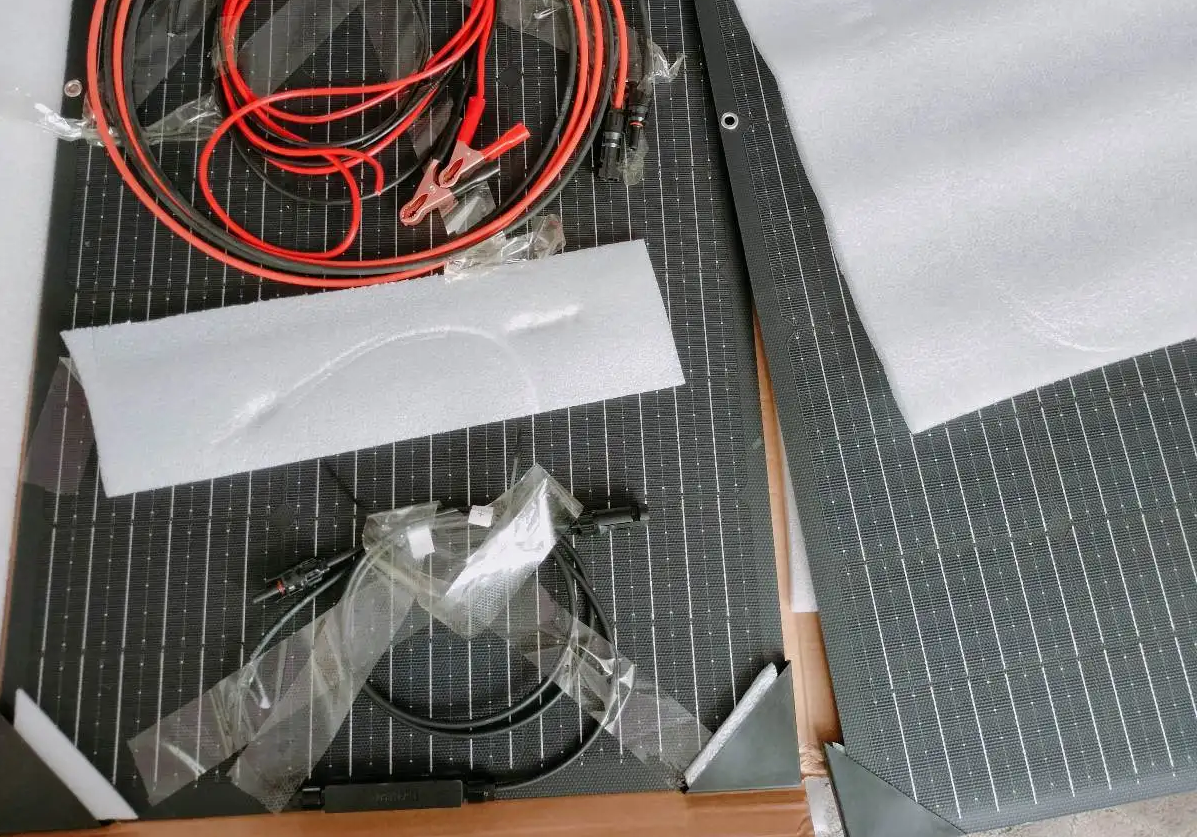
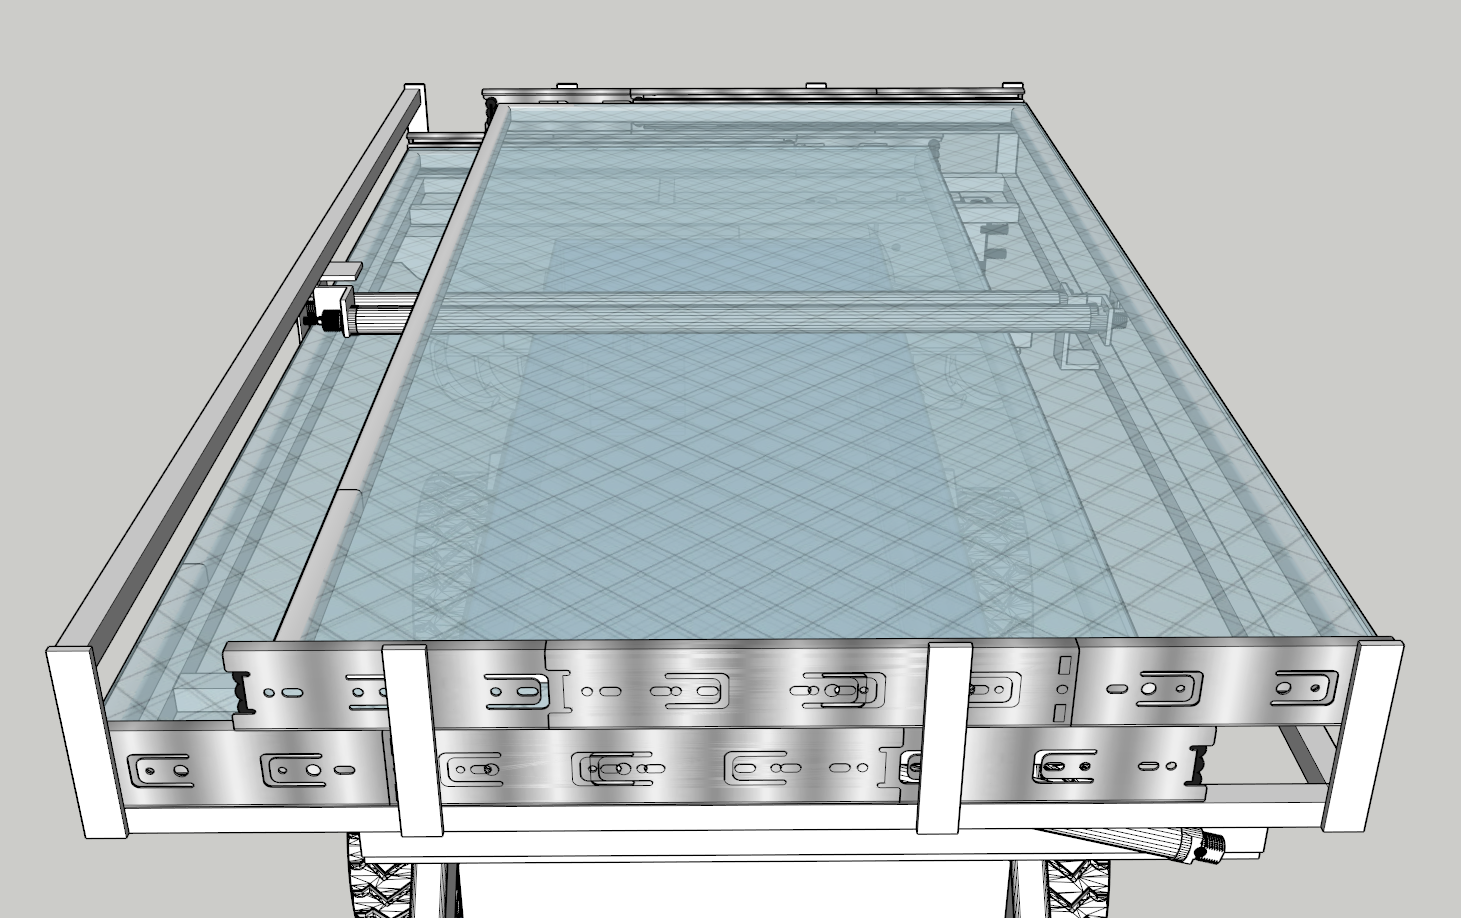
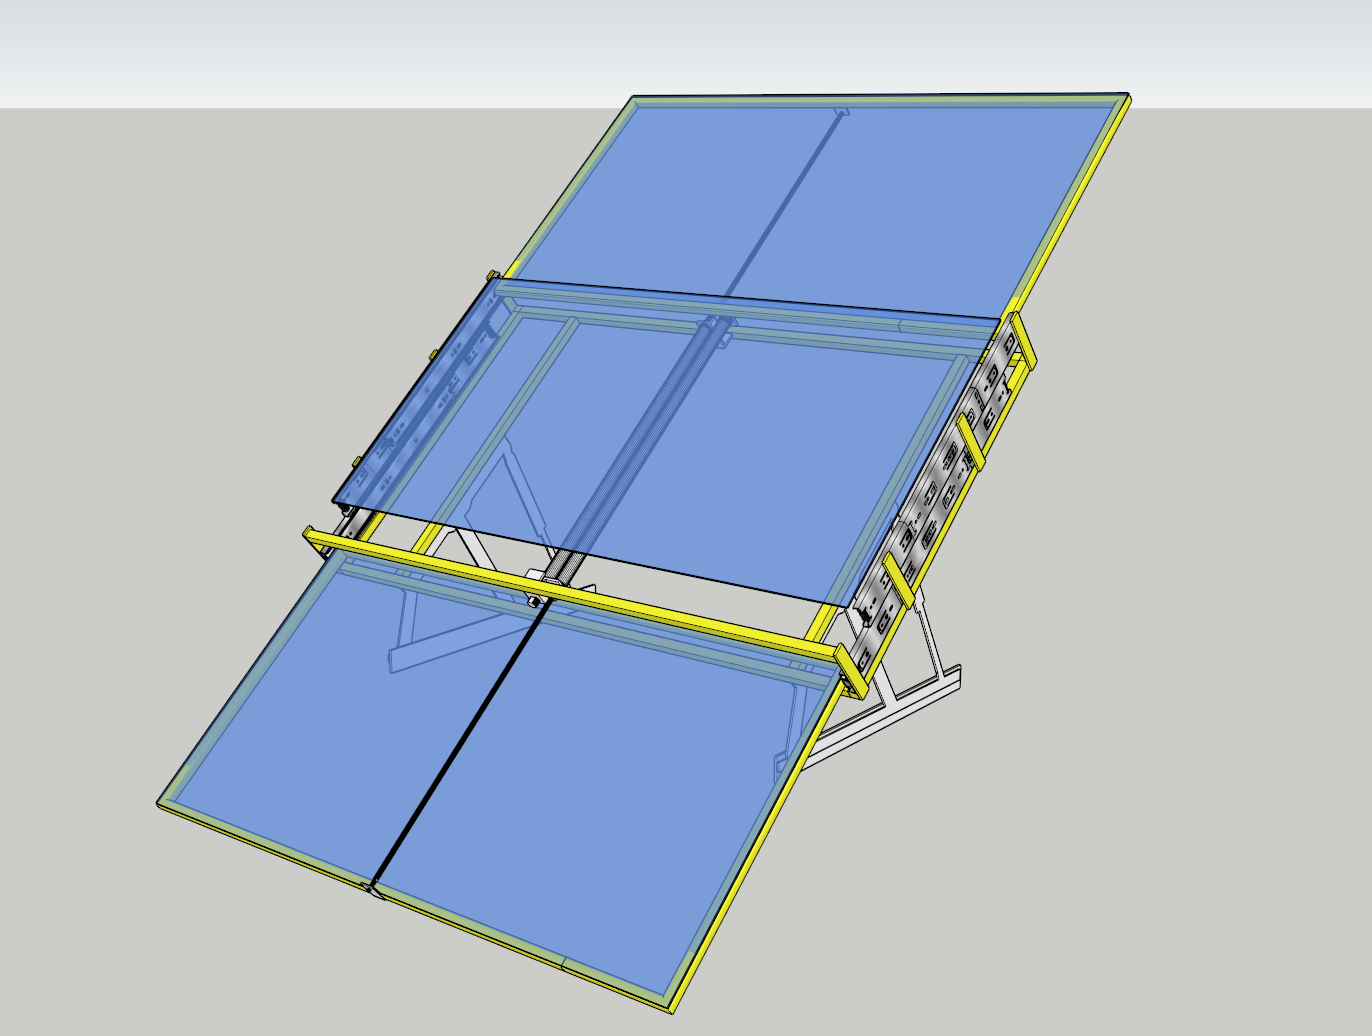
Модуль солнечных панелей для робота с выдвигающимися солнечными панелями представляет собой компактное и эффективное решение для обеспечения подзарядки робота. Этот модуль состоит из нескольких солнечных панелей, которые могут выдвигаться из корпуса при необходимости. Лёгкий и прочный композитный корпус, защищает панели от повреждений и воздействия окружающей среды и делает аппарат более компактным, надёжным и долговечным решением для использования в различных условиях эксплуатации. Выдвигающиеся солнечные панели позволяют роботу получать дополнительную энергию от солнца в условиях, когда робот находится в простое или не имеет других источников энергии. Данный модуль повышает общую автономность робота за счет угла наклона солнечных панелей к солнцу, это позволяет ему подзаряжаться более короткое время. Модуль также оснащён системой управления, которая автоматически определяет уровень освещённости и раскладывает солнечные панели только тогда, когда это необходимо. Это помогает сохранить заряд аккумулятора и продлить срок его службы. Солнечный модуль является универсальным и эффективным решением для создания автономных устройств, работающих под солнцем. При использовании этого модуля совместно с аккумулятором в сельскохозяйственных роботах, он может обеспечивать питание для работы датчиков, камер и других электронных компонентов, необходимых для выполнения задач по мониторингу состояния растений, сбору данных о погоде и анализу почвы. А также обеспечивать надёжное и стабильное питание для различных типов устройств с большим потреблением, таких как, моторы, манипуляторы, узконаправленного инструмента и других компонентов, необходимых для выполнения задач на винограднике, делая их более автономными и независимыми от внешних источников энергии. Конструкция модуля представляет собой каркасную конструкцию по площади немного больше стандартной солнечной панели, в которой размещенны линейные направляющие площадки друг над другом с разнонаправленным линейным перемещением, на которой размещенны солнечные монокристаллические панели в количестве двух штук по 110 Вт каждая. Выдвижение из корпуса осуществляется путем пневматики. В качестве пневматического элемента используется два пневмоцилиндра, которые приводят в движение площадки с солнечными панелями не зависимо друг от друга. За контролем положения солнечных панелей отвечают два индуктивных концевых датчика, которые предотвращают движение робота при разложенных панелях. Сам корпус имеет легкий композитный состав с ультрафиолетовой устойчивостью, сверху которого стационарно располагается еще одна солнечная панель, для рационального использования площади корпуса. Прорези из которых выдвигаются солнечные панели имеют уплотнительные крышки, которые предотвращают, попадание влаги и пыли и грязи. А внутреннее тканное уплотнение очищают панели от накопившейся пыли для большей эффективности панели.
БАТАРЕЯ
Технология LiFePO4
Литий-железо-фосфатная технология (обозначают «LFP»), представляет собой оливиновую структуру LiFePO4 в качестве положительного электрода аккумулятора, который соединен с положительным электродом аккумулятора алюминиевой фольгой. Центр представляет собой полимерную диафрагму, которая отделяет положительный электрод от отрицательного электрода. Однако Li+ может свободно перемещаться, а электрон e- не может. Отрицательный электрод аккумулятора находится справа и состоит из углерода (графит) и соединен с отрицательным электродом батареи медной фольгой. Электролит батареи герметично заключен в металлическую оболочку и расположен между верхним и нижним концами.Когда аккумулятор LiFePO4 заряжается, литий-ионный Li+ в положительном электроде мигрирует к отрицательному электроду через полимерную диафрагму; во время разряда литий-ионный Li+ мигрирует от отрицательного электрода к положительному через диафрагму. В общем, номинальное напряжение аккумулятора LiFePO4 составляет 3.2 В, напряжение завершения зарядки — 3.6 В, а напряжение отключения — 2.0 В. Батарея LiFePO4 имеет 2000 жизненных циклов со скоростью зарядки и разрядки 1C. Кроме того, тест на прокол не взрывается, а перезарядку нелегко сжечь и взорвать. Его показатели безопасности и срок службы имеют большие преимущества. Материал катода LFP облегчает параллельное и последовательное подключение литиевых батарей большой емкости. По принципу материала фосфат лития-железа также представляет собой своего рода процесс внедрения и извлечения, этот принцип идентичен LiCoO2 и LiMn2O4.
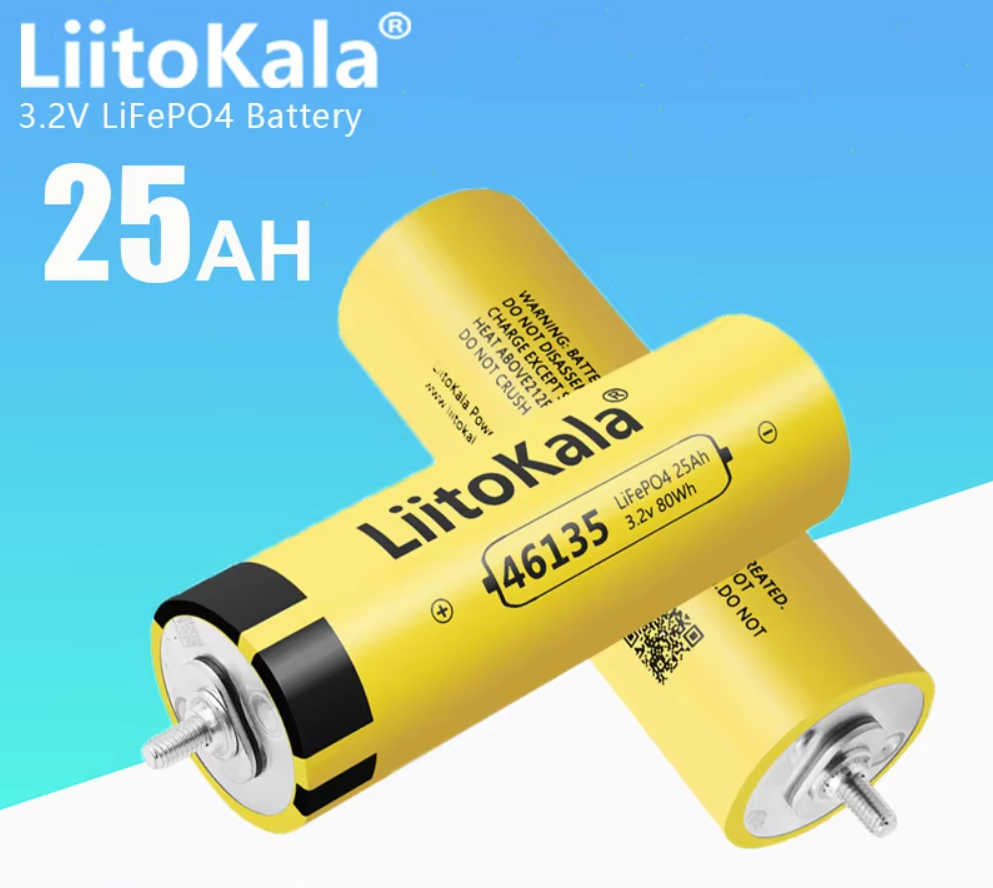
Тип батареи LiFePO4 в зависимости от упаковки сердечника будет иметь разные способы выражения, сердечник в основном делится на три типа: цилиндрический, мягкий корпус и квадратный. Каждый тип батареи LiFePO4 имеет свои преимущества и особенности. Цилиндрические батареи популярны благодаря своей универсальности и доступности, призматические батареи обеспечивают более высокую плотность энергии, а аккумуляторы в пакетиках обеспечивают гибкость конструкции. Выбор типа батареи зависит от конкретного применения, ограничений по размеру и требований к питанию. Типы батареи бывают цилиндрическими, мягкими (сумочные), призматические. В нашем проекте будет задействована батарея цилиндрического типа 46135.
Таблица спецификация LiFePO4 батареи 46135
| Характеристика | Значение | |
|---|---|---|
| 1 | Емкость аккумулятора | 25000 мАч |
| 2 | Внутреннее сопротивление батареи | ≤1,5мОм |
| 3 | Номинальное напряжение | 3,2 В |
| 4 | Напряжение отключения | 2,5 В |
| 5 | Напряжение полного заряда | 3,65 В |
| 6 | Ток зарядки | ≤ 25А (1С) |
| 7 | Ток разряда | ≤ 75А (3С) |
| 8 | Вес батареи | 0,5 ± 0,01 кг |
| 9 | Размер батареи | 136x47мм |
| 10 | Высота шпильки подключения | 17 мм |
| 11 | Срок службы батареи | 2000-3000 циклов |
| 12 | Температура окружающей среды при зарядке | 0-55°C |
| 13 | Температура эксплуатации | -20-60°C |
Примечание:
По экспериментальным данным, при внутренней температуре аккумулятора выше 200°С, cрабатывает предохранительный клапан.
Будущее литий-феррофосфатных (LiFePO4) аккумуляторов выглядит многообещающим благодаря их превосходным характеристикам, включая безопасность, долговечность и экологичность. Непрерывные исследования и инновации в области материаловедения и химии аккумуляторов направлены на улучшение их энергетической плотности, снижение стоимости и повышение эффективности. С расширением областей применения, включая электротранспорт, системы хранения энергии и портативную электронику, LiFePO4 аккумуляторы способствуют переходу к более устойчивому и экологически чистому использованию энергии. Важную роль играет развитие стандартов безопасности и усиления внимания к переработке, что обеспечивает их безопасное использование и минимизацию воздействия на окружающую среду. В целом, LiFePO4 аккумуляторы остаются в авангарде технологий аккумуляторов, предлагая надёжные и эффективные решения для современных энергетических вызовов. Литий-феррофосфатные (LiFePO4) аккумуляторы продолжают укреплять своё положение как один из самых надёжных, безопасных и экологически чистых источников питания в современной энергетике. Благодаря их превосходной производительности, долговечности и устойчивости к экстремальным условиям, они становятся выбором номер один во многих областях — от электромобилей до систем хранения возобновляемой энергии. Исследования и инновации в этой сфере обещают ещё большие улучшения характеристик и снижение стоимости, что сделает LiFePO4 аккумуляторы ещё более доступными и предпочтительными для широкого спектра приложений. Сосредоточение внимания на развитии методов переработки и повторного использования материалов аккумуляторов подчёркивает стремление к устойчивому развитию и минимизации воздействия на окружающую среду. В целом, будущее LiFePO4 аккумуляторов выглядит ярким, и они обязательно сыграют ключевую роль в глобальном переходе к более чистым и устойчивым энергетическим решениям.
BMS
Система управления батареи (BMS) – электронная система, которая управляет заряд/разрядным процессом аккумуляторной батареи, отвечает за безопасность её работы, проводит мониторинг состояния батареи, оценку вторичных данных работоспособности. BMS (Battery Management System) – это электронная плата, которая устанавливается на аккумуляторную батарею с целью контроля процесса её заряда/разряда, мониторинга состояния аккумулятора и его элементов, контроля температуры, количества циклов заряда/разряда, защиты составных аккумуляторной батареи. Система управления и балансировки обеспечивает индивидуальный контроль напряжения и сопротивления каждого элемента аккумулятора, распределяет токи между составными аккумуляторной батареи во время зарядного процесса, контролирует ток разряда, определяет потерю емкости от дисбаланса, гарантирует безопасное подключение/отключение нагрузки.
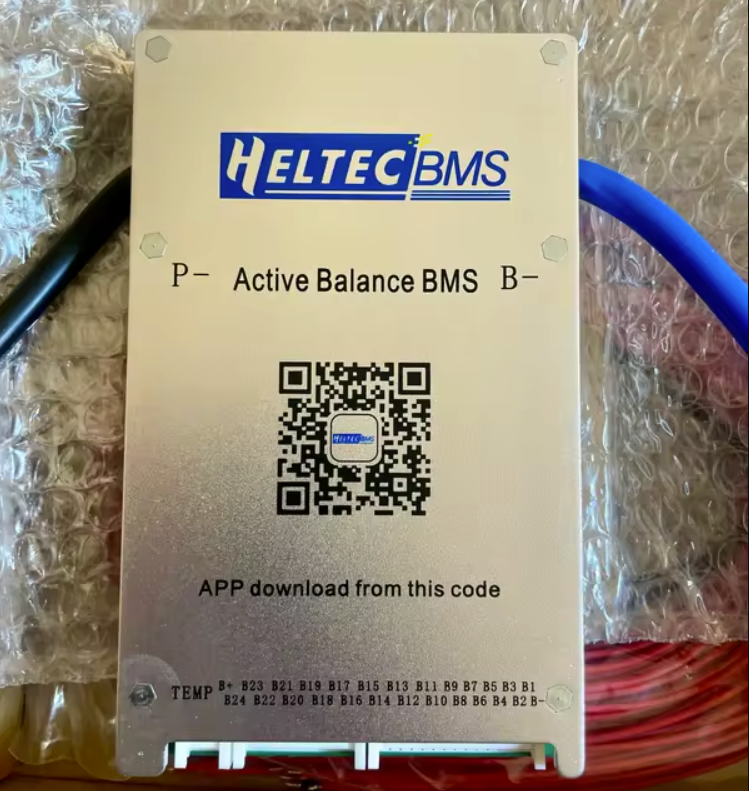
BMS (Heltec 100А) для аккумулятора 12S LiFePO4 на 80–100 А с активной балансировкой представляет собой плату защиты, зарядки и балансировки для литий-феррофосфатных батарей, в частности 46135.
Таблица характеристик BMS:
| Характеристика | Значение | |
|---|---|---|
| 1 | Количество батарей (Lifepo4) |
8S-17S |
| 2 | Балансировочный ток |
0.6A |
| 3 | Проводящее сопротивление |
1,53 мОм |
| 4 | Ток разряда |
80А |
| 5 | Максимальный ток разряд |
150А |
| 6 | Защита от перегрузки по току |
10-80А |
| 7 | Интерфейс |
RS485, CANBUS |
| 8 | Размеры |
133x81x18мм |
Устройство и сборка литий-феррофосфатного (LiFePO4) аккумулятора для ROV
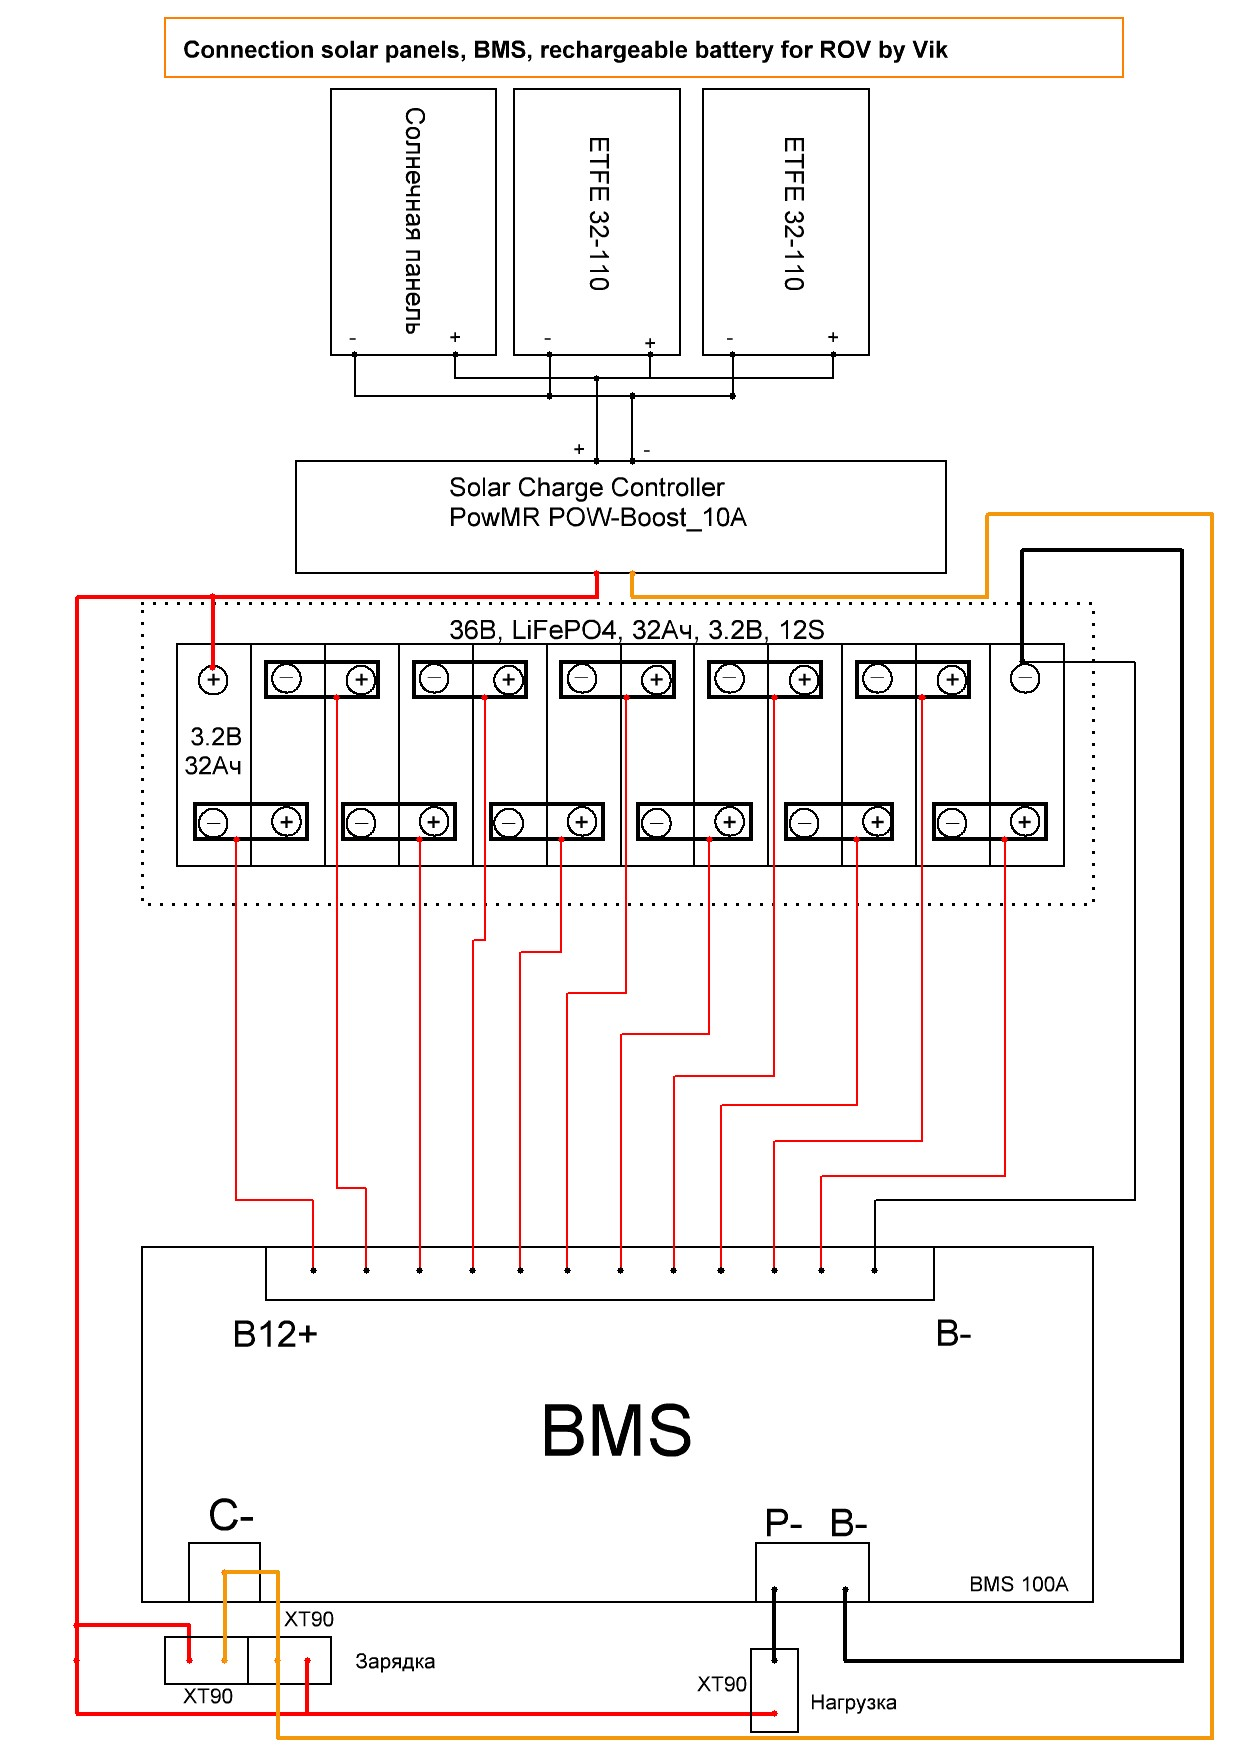
Устройство аккумулятора включает 12 последовательно соединённых батарей (36 В), которые скреплены перемычками на винтовых соединениях и размещены в ячеистом каркасе, распечатанном на 3D-принтере с учётом размеров и количества элементов. Корпус аккумулятора выполнен из монолитного поликарбоната, что обеспечивает жёсткость и структурированность компонентов. BMS на 80–100 А имеет запас для последующей кастомизации робота. Схема подключения представлена выше. Следует отметить активную балансировку BMS, которая выравнивает заряд батарей, причём балансировка происходит последовательно (не одновременно) от одной батареи к другой с током балансировки 0,6 А. BMS также имеет мобильное приложение для тонкой настройки и контроля параметров, что весьма удобно.

ДАТЧИКИ
Виды и применение
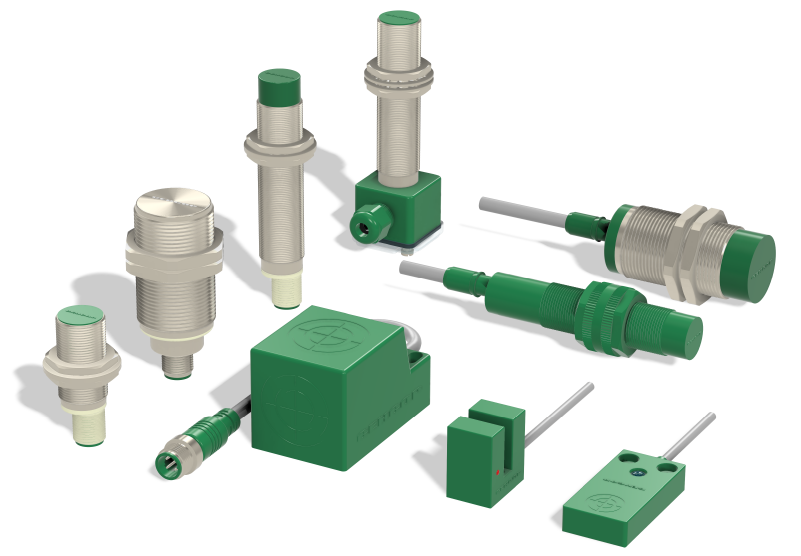
Концевые датчики в робототехнике используются для обнаружения физических пределов движения или положения частей робота. Они устанавливают пределы, в которых роботу больше нельзя работать, что снижает риск поломки или нанесения вреда оператору.
ДАТЧИКИ
Виды и применение
Концевые датчики и датчики уровня
Концевые датчики в робототехнике используются для обнаружения физических пределов движения или положения частей робота. Они устанавливают пределы, в которых роботу больше нельзя работать, что снижает риск поломки.Концевые датчики бывают двух типов: механические и бесконтактные. Механические концевые датчики имеют подвижную часть, которая физически взаимодействует с контролируемым объектом. Бесконтактные датчики бывают в разных видов и исполнениях, т.к индуктивные, ёмкостные и оптические, которые подбираються под конкретную задачу.
Датчики положения
Датчики положения в робототехнике используются для определения местоположения и ориентации робота в пространстве. Они помогают роботу адаптироваться к окружающей среде и выполнять задачи, связанные с навигацией и ориентацией. Бывают GPS (система глобального позиционирования) для определения местоположения робота, гироскопы используют для определения угла вращения робота, акселерометры (МЭМС) — для измерения ускорения и изменения направления движения робота, датчики для обнаружения магнитных полей (компас) используют для навигации, энкодеры позволяют с необходимой точностью измерять различные параметры вращения детали, такие как скорость, угловое положение и направление вращения. Они широко применяются в робототехнике и промышленности в целом, где нужна точная информация о вращающихся или движущихся объектах. Бывают абсолютные и инкрементальные энкодеры.
Дальномерные датчики
Дальномерные датчики — это электронные приборы, использующие характеристики лазерного излучения для оценки расстояний до препядствя и других задач. Они отличаются высокой точностью и стабильностью результатов измерений, а также простотой настройки и обслуживания. Лидары (Light Detection and Ranging) относится к датчикам, использующим технологию лазерной локации для определения расстояния до объектов и создания двухмерных и трёхмерных карт окружения.
Камеры машинного зрения (стереоскопические камеры, монокамеры, RGBD, TOF камеры)
Это составляющая систем визуализации, которая взаимодействует с линзами и включает в себя датчики, предназначенные для отображения света. Они используются для распознавания образов, машинного обучения и обеспечивают более современный подход по сравнению с традиционными методами.
Датчики аналитические:
● датчик температуры;
● датчик влажности воздуха;
● датчик влажности почвы;
● барометрический датчик;
● оптический датчик дождя;
● датчик солнечной радиации;
● датчик освещённости;
● датчик скорости ветра;
● датчик направления ветра;
● датчик анализа воды (TDS);
● датчик pH (кислотность, щелочность).
ПНЕВМАТИЧЕСКАЯ СИСТЕМА
ПНЕВМАТИКА В РОБОТОТЕХНИКЕ
Пневматические приводы играют важную роль в робототехнике, предоставляя быстрые и эффективные решения для перемещения и управления различными частями роботов. Вот основные возможности:
▶ Скорость и динамика: пневматические системы способны на быстрые и динамичные движения, что идеально подходит для задач с высокой производительностью.
▶ Простота конструкции: приводы не требуют сложной электроники и легко интегрируются в различные механизмы, что упрощает их ремонт и эксплуатацию.
▶ Надёжность: системы отличаются высокой надёжностью и долговечностью благодаря минимальному количеству движущихся частей.
▶ Безопасность: в случае утечки сжатый воздух менее опасен, чем утечки гидравлических жидкостей или электрические неисправности.
▶ Стоимость: Производство и обслуживание пневматических систем, как правило, дешевле по сравнению с электрическими и гидравлическими аналогами.
▶ Экологические стандарты: пневматика соответствует экологическим стандартам и является более привлекательной с точки зрения экологии.
Однако пневматика также имеет некоторые ограничения:
▷ Точность позиционирования, пневматические приводы уступают в точности электрическим приводам из-за высокой сжимаемости воздуха.
▷ Эффективность энергопотребления: сжатый кислород требует больших энергетических затрат для своего создания и поддержания давления, что снижает общую энергоэффективность.
▷ Зависимость от источника сжатого воздуха, постоянная подача воздушной смеси ограничивает автономность робота, что может потребовать установки компрессоров или ресирверов для хранения воздуха.
▷ Работа приводов сопровождается значительным уровнем шума, что может вызвать проблемы в условиях, когда необходимо поддерживать низкий уровень звукового фона.
Область и масштабы применения пневматических систем достаточно широки. Давление питания в пневматических устройствах зависит от их конструктивного исполнения.
Классификация пневмоустройств.
Для питания пневмосистем используют три уровня давления воздуха:
– высокое давление (0,4–1,0 МПа) или 4–10 атм.
– среднее давление (0,1–0,4 МПа) или 1–4 атм.
– низкое давление (менее 0,1 МПа) менее 1 атм. до 0,01-0,02 атм.
В системах высокого давления наряду с воздухораспределительной, контрольно–регулирующей аппаратурой, устройствами для подготовки воздуха применяются и пневматические устройства управления высокого давления: датчики положения, клапаны последовательности, логические элементы и др. Пневмоустройства высокого давления применяется в системах малой сложности, содержащих небольшое количество взаимодействующих пневмоэлементов. Преимущества ее заключаются в том, что для ее использования используется общий источник питания (цеховая магистраль).
Широко применяется пневматические устройства фирм FESTO (Австрия), SMC (Япония), CAMOZZI (Италия) и др.С усложнением систем управления используется ПА среднего давления – элементы мембранной техники. Эти устройства отличаются большей компактностью и большим быстродействием. Все элементы построены с использованием мембран из прорезиненного капронового полотна.
Еще большим быстродействием и минимальными габаритами отличаются устройства низкого давления – устройства струйной техники или пневмоники, работающие при давлении до 0,02 МПа. Эти устройства принципиально отличаются от золотниковых и мембранных элементов тем, что в них нет механических подвижных частей. Подвижной частью их является струя газа. Работа их основана на взаимодействии потоков воздуха или жидкости. Поэтому срок службы элементов практически не ограничен.Элементы могут объединяться в единые платы, которые изготовляются методом печатных схем (травлением, штамповкой, литьем).Струйные элементы обладают наиболее высоким быстродействием по сравнению с другими элементами пневмоавтоматики (1000 и более срабатываний в секунду). Они не подвержены радиационным воздействиям, не чувствительны к вибрациям, к колебаниям температур.
Применение пневматических систем
Можно выделить следующие основные функции пневматических систем.
1. Перемещение объектов.
2. Создание усилий.
3. Автоматизация процессов.
4. Применение воздуха в качестве технологического инструмента.
Перемещение объектов с помощью пневматических систем может осуществляться следующими способами:
а) с использованием исполнительных механизмов,
б) непосредственно самим воздушным потоком.
Перемещение объектов с помощью исполнительных механизмов
Перемещение объектов с помощью различных пневматических механизмов, автоматов, роботов широко применяется при автоматизации производственных процессов, в транспорте, в пищевой промышленности, в легкой промышленности, в электронной и в других областях.
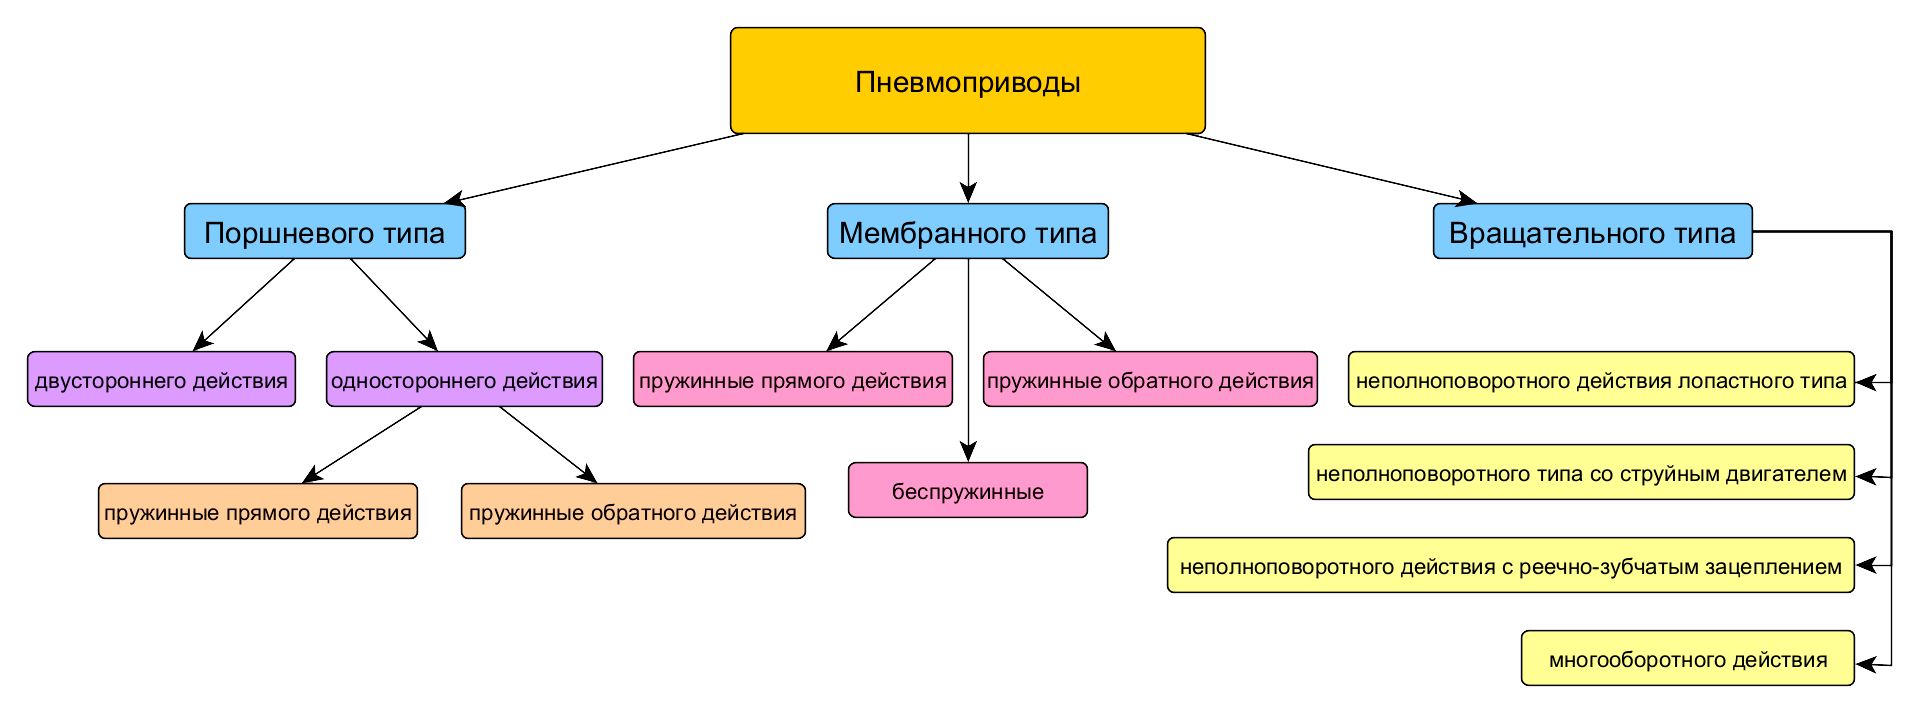
Создание усилий
Создание усилий с помощью пневматических систем может достигаться следующим образом:
а) Использованием пневмоприводов. Пневматические системы широко применяются при создании различных машин и механизмов, в которых требуется создавать регулируемые усилия – при создании прессов, тормозных устройств, зажимных устройств, на испытательных стендах и т.п.,
б) За счет создания избыточного давления между пневматическим устройством и объектом (пневмосистемы применяются при построении систем на воздушной подушке в транспорте и машиностроении.),
в) За счет создания вакуума между пневматическим устройством и объектом.
Создание усилий с помощью исполнительных механизмов. Иногда пневматические устройства являются единственным средством удержания при подъеме и переносе тяжелых изделий плоской формы. В этих случаях используются вакуумные захваты (присоски). Такие устройства применяются для транспортирования листов бумаги, стекла, железа, пластмассы и других материалов. В отличие от электрических систем, с помощью которых можно переносить магнитом лишь металлические детали, здесь могут быть любые материалы. Например, в строительстве, где невозможно в строительные детали вкрутить рым–болты или обхватить их канатами, с помощью вакуумных захватов переносятся детали весом до нескольких сотен килограммов.
Автоматизация пневмотических процессов
Сжатый воздух широко используется в пневматических системах управления (ПСУ) для автоматического управления технологическими процессами. Широкая номенклатура элементов пневмоавтоматики позволяет реализовать релейные, аналоговые и аналогорелейные ПСУ машинами и автоматами. В состав ПСУ могут входить пневматические датчики, переключатели, преобразователи, реле, логические элементы, усилители, струйные устройства, командоаппараты и т.д. Рассмотрим в качестве примера пневматические датчики, номенклатура которых весьма разнообразна. Пневматические датчики позволяют осуществлять контроль наличия деталей, контроль положения (ориентацию), контроль и измерение координаты, скорости перемещения деталей, размеров деталей; чистоту поверхности, вес, температуру, давление, расход вещества и др. Пневматические датчики различают по исполнению (контактные и бесконтактные), по назначению (контролирующие и измерительные), по способу измерения (цифровые и аналоговые). Благодаря высокой надежности системы пневмоавтоматики нашли широкое применение для построения систем программного управления различными машинами, роботами на крупносерийном производстве, в системах управления движением мобильных объектов.
Применение
Области применения пневмосистем безграничны, начиная от маломощных пневматических систем низкого давления, например, в оптическом оборудовании для проверки внутриглазного давления, и кончая системами большой мощности в пневматических прессах или пневматических бурах для работы с бетоном. Пневматические системы автоматики широко применяются:
• в машиностроении,
• в робототехнике,
• в электронной промышленности,
• в автомобилестроении,
• в судостроении,
• в пищевой промышленности,
• в текстильной и легкой промышленности,
• в горнодобывающей промышленности,
• в индустрии упаковки,
• в сетях водообеспечения и энергообеспечения,
• в медицине,
• в транспорте,
• в космических исследованиях и т.д.
Пневматика играет важную роль в робототехнике, обеспечивая быстрое и эффективное управление роботизированными механизмами. Пневматические приводы используют сжатый воздух для создания движения и применяются для управления захватными устройствами, перемещением роботизированных рук, движением шарниров и позиционированием объектов.
Характеристики и свойства пневматических трубок (пневмотрубок)
Пневмотрубки изготавливаются из материалов: полиэтилен, полиамид (рилсан), полиуретан, PTFE (тефлон). Применение пневмотрубки из разных материалов обусловлено разными температурными режимами эксплуатации, внешними воздействующими факторами, а также максимальным давлением сжатого воздуха.

ПОЛИЭТИЛЕНОВАЯ ПНЕВМОТРУБКА (TPE)
Полиэтиленовая пневматическая трубка предназначена для передачи сжатого воздуха в пневмосистемах стандартного давления. Полиэтиленовая трубка, в сочетании с низкой стоимости и приемлимыми физико-химическими свойствами, широко используется в бюджетных пневмосистемах.
ПОЛИУРЕТАНОВАЯ ПНЕВМОТРУБКА (PU)
Полиуретановый воздушный шланг PU предназначен для транспортировки воздуха в стандартных условиях давления. Этот шланг широко применяется в динамических пневматических системах, где гибкость трубы имеет решающее значение. Шланг обладает высокой устойчивостью к маслам и растворителям, а также не подвержен озоновому старению и воздействию солнечных лучей. Он обеспечивает оптимальное соотношение цены и качества.
ПОЛИАМИДНАЯ ПНЕВМОТРУБКА (PA)
Полиамидная пневматическая трубка PA (нейлон) используется для транспортировки сжатого воздуха в пневматических системах с повышенным давлением и там, где предъявляются высокие требования к надёжности трубопроводов. В соответствии с ГОСТ Р 51190-98, полиамидная трубка PA служит альтернативой медным трубкам по ГОСТ 617 для пневматических систем. Уплотнённая полимерная структура полиамида обеспечивает гибкость и прочность трубки в широком диапазоне температур. Трубка устойчива к топливу, маслу, озону и солнечному свету.
ПНЕВМОТРУБКА (PTFE)
Термостойкий пневматический рукав PTFE (политетрафторэтилен) предназначен для прокладки линий подачи сжатого воздуха в условиях высоких температур и воздействия агрессивных веществ. Благодаря использованию материала PTFE (тефлона), который обладает высокой устойчивостью к кислотам, щелочам и парам, этот шланг обеспечивает надёжную защиту от коррозии и химических повреждений. Пневматическая трубка PTFE также характеризуется отличными диэлектрическими свойствами, стойкостью к озону и ультрафиолетовому излучению, что делает её идеальным решением для использования в различных промышленных отраслях.
Таблица. Физические cвойства пневмотрубок.
| Материал | Свойства | Стандарт | Значение |
|---|---|---|---|
| TPE | Плотность | ASTM 1505 D | 0,922 г/cм3 |
| Температура плавления | - | +113 °С | |
| Температура разрушения | ASTM 746 D | -75°С | |
| Предел прочности при растяжении | ASTM 882 B | 10 MPa | |
| Износоустойчивость | ASTM 1922 D | 30-70 Н/мм | |
| Динамический коэффициент материала | ASTM 1894 D | более 0,5 | |
| Твердость | ASTM 2240 | 46 HSD | |
| PU | Плотность | DIN 53479 | 1,21-1,23 г/cм3 |
| Износ | DIN 53516 | меньше 45mm3 | |
| Предел прочности при растяжении | DIN 53504-S2 | более 35 Н/мм3 | |
| Относительное удлинение при разрыве | DIN 53504 | более 400% | |
| Твердость | DIN 53505 | 49-55 HSD | |
| PA | Плотность | ISO R 1183 D | 1,03 г/cм3 |
| Температура плавления | ASTM D 789 | +171-172°С | |
| Предел прочности при растяжении | - | 24 MPa | |
| Температура деформации при 0,46 МPа | ISO 75 | 111°С | |
| Температура деформации при 1,85 МPа | ISO 75 | 46°С | |
| Твердость | ASTM 2240 | 46 HSD | |
| PTFE | Плотность | D 792 | 2,15 г/cм3 |
| Износ | DIN 53516 | меньше 45mm3 | |
| Температура плавления | ISO 3416C | +327°С | |
| Диэлектрическая прочность | D 149 | более 1400 V/mil | |
| Огнеупорность | UL 94 | V0 | |
| Твердость | D 2240 | 60 HSD |
Таблица. Технические характеристики пневмотрубок.
| Маркировка | Ø, мм | Вес, гр/м | Радиус изгиба, мм | Темпер. диапазон,°С | Max, давл., бар при 20 °С |
|---|---|---|---|---|---|
| TP 4х6 | 6 х 4 | 14,48 | 30 | - 10...+60 | 13 |
| PU 4x6 | 6 х 4 | 19,47 | 30 | - 40...+60 | 13 |
| PA 4x6 | 6 х 4 | 15,86 | 35 | - 40...+100 | 33 |
| PTFE 4х6 | 6 х 4 | 37 | 35 | - 60...+260 | 18 |
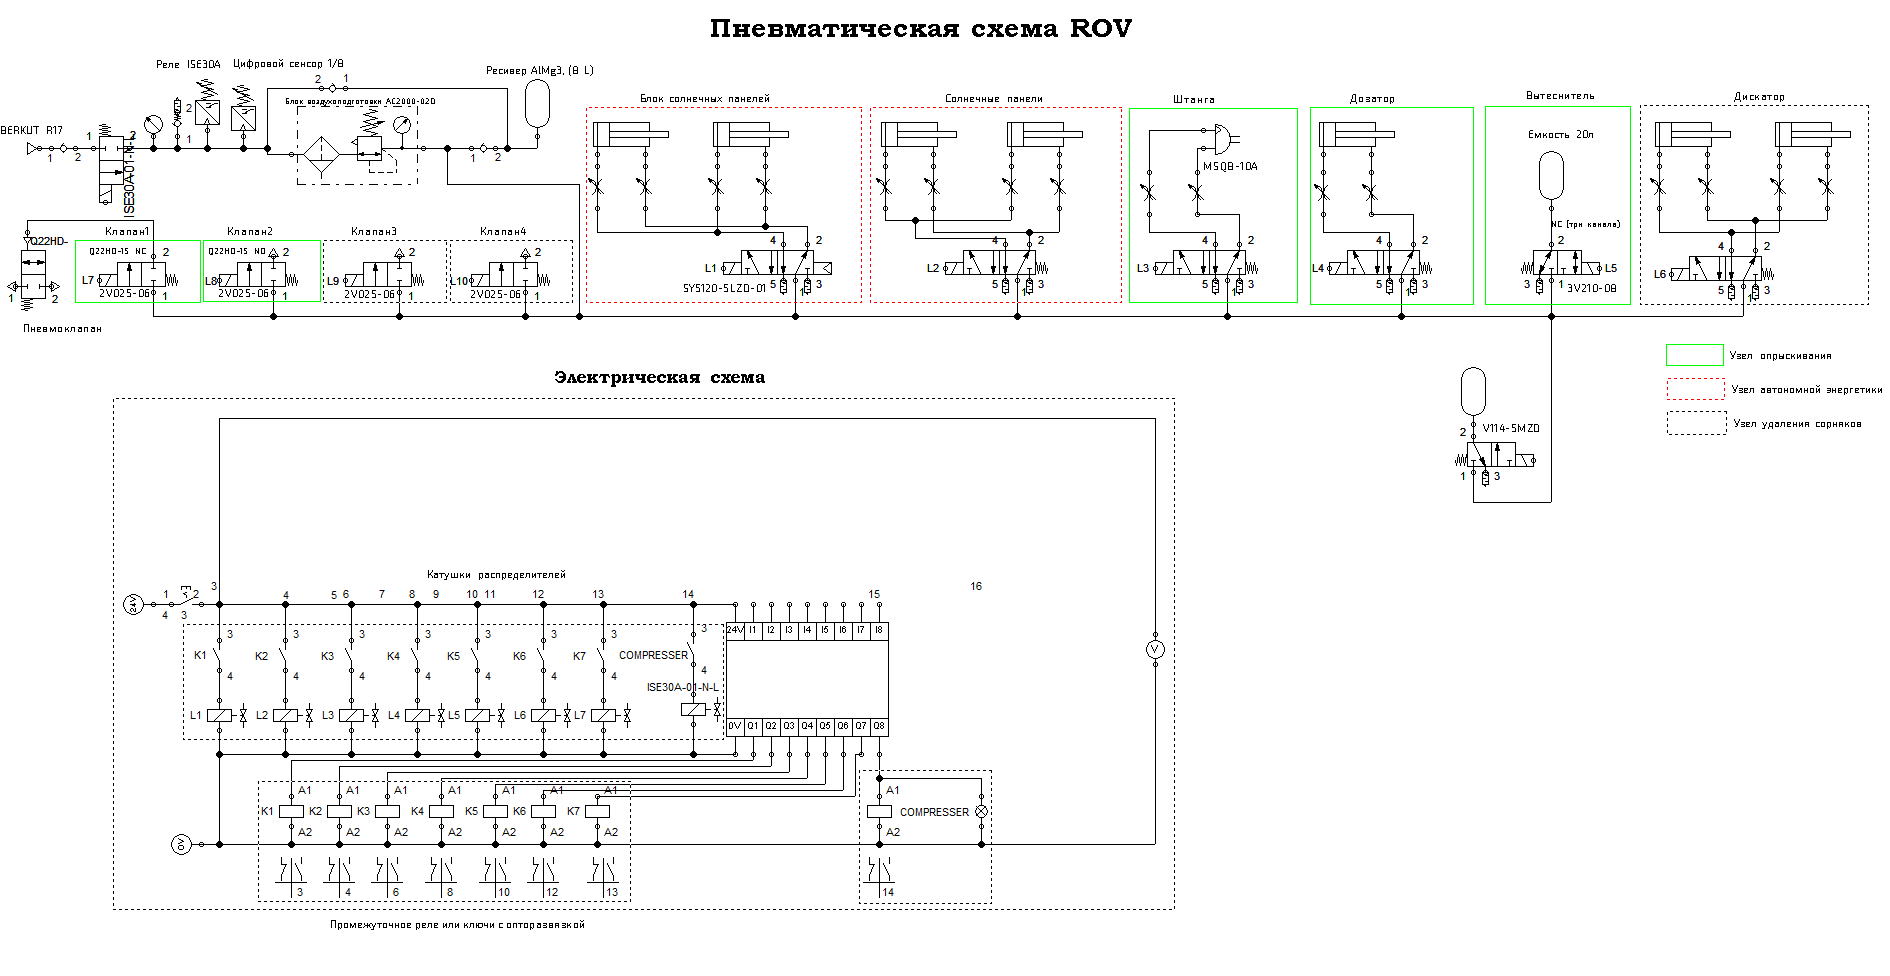
ПНЕВМАТИЧЕСКАЯ СХЕМА ROV
Описание пневматической схемы
Сердцем пневматической системы является компрессор производительностью не менее 56 литров в минуту (ориентировочно BERKUT R17), который обеспечивает непрерывную работу всего пневматического оборудования.
За контроль поддержания давления, безопасность и распределение первичного воздуха от компрессора отвечает сплиттер с навесным оборудованием. Таким как цифровое реле давление (SMC ISE330A), предохранительный клапан на 4-6 бар (подрывной) и цифровой датчик.
Второй основной элемент в схеме идет блок подготовки воздуха (AC2000), который обеспечивает очистку, осушения, отделения масла и лубрикацию (если это необходимо), а также регулирует подачу воздуха с определенным давлением. Данный элемент имеет автоматический слив накопившегося конденсата.
За накопление воздуха отвечает ресивер на 8 литров, с пиковым значение по давлению 16,5 бар, который обеспечивает некоторый запас воздуха для разгрузки от частого включения компрессора. Особенность схемы заключается в повторном осушении воздуха (от влаги) из ресивера при долгом простое пневматической системы.
После очистки воздуха он распределяется на сплиттера пневмораспределителей SMC SY3120-5LZD, которые управляются с микроконтроллера, для управления пневмоприводом, разных узлов (блоков, модулей) системы.
Один из таких узлов, это солнечный модуль, который включает в себя пару выдвижных солнечныех панелей, линейное перемещение которых осуществляет пневмопривод, а точнее два цилиндрических пневмоцилиндра двойного действия.
Следующий узел который нуждается в пневматике это узел удаления сорняков, который обеспечивает угловое перемещение дискатора в рабочее состояние (на определенный угол атаки), принцип аналогичен предыдущему узлу, также задействуются два пневмоцилиндра двойного действия, но с повышенным моментом, для плотного прилегания инструмента (дискатора) к обрабатываемой почве, а также демферности при неровности поверхности.
Узел обработки, также нуждается пневмоприводе для поворота телескопической штанги, в вертикальное положение. Здесь используется вращающийся тип привода с неполноповоротным действием с реечно-зубчатым зацеплением SMC MSQB-20A. Также пневматика участвует в вытеснении баковой смеси воздухом. В этом процессе задействуется один трехходовой клапан SMC V114-5MZD и два однопоточных клапана (клапан1 и клапан2 на схеме) для управления шаровыми пневмоклапаннами подачи смеси на штангу и слива жидкости при промывке. Дозатор, пока еще в разработке, но не исключено что там тоже будет использоваться пневматика.
За экстренный сброс давления в нештатных ситуациях отвечает однопоточный клапан 3 на схеме, за направление и безопасность потока воздуха отвечают обратные клапана. В качестве магистрали используется полиамидная пневматическая трубка (PA), обладающая великолепными техническими характеристиками.
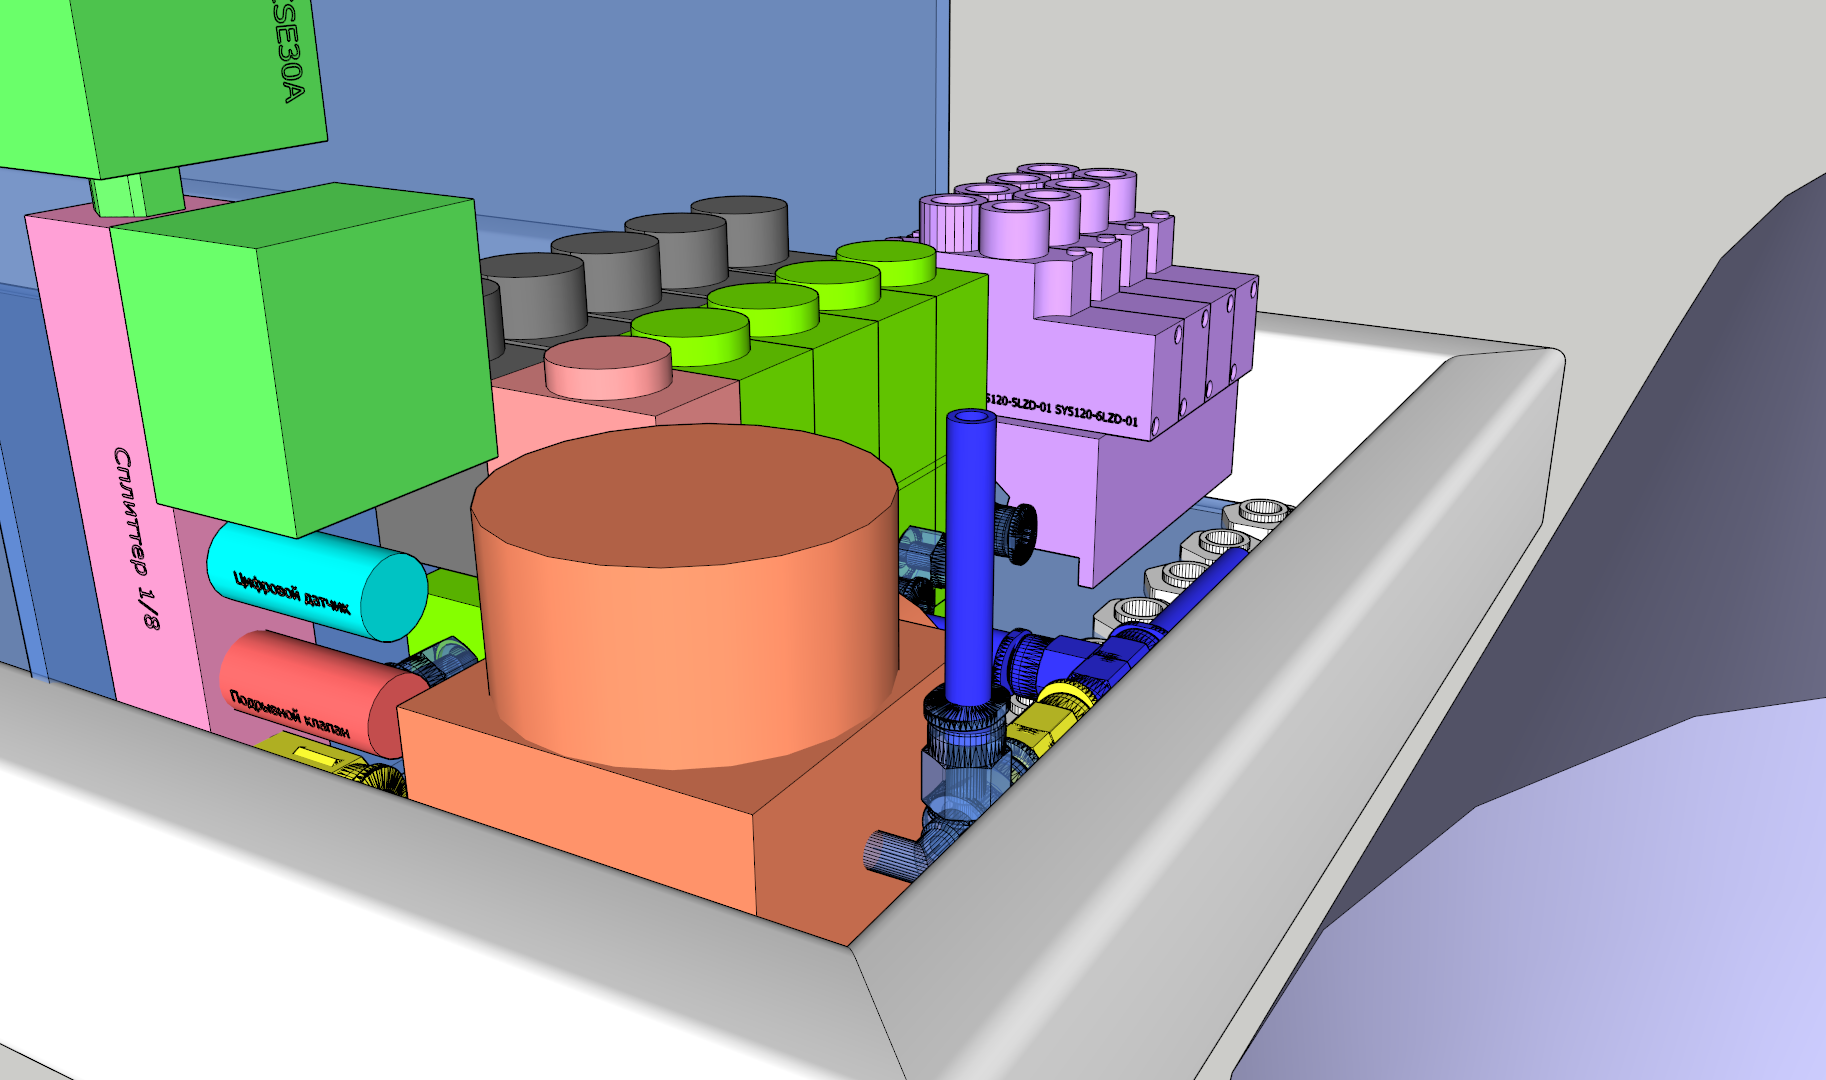
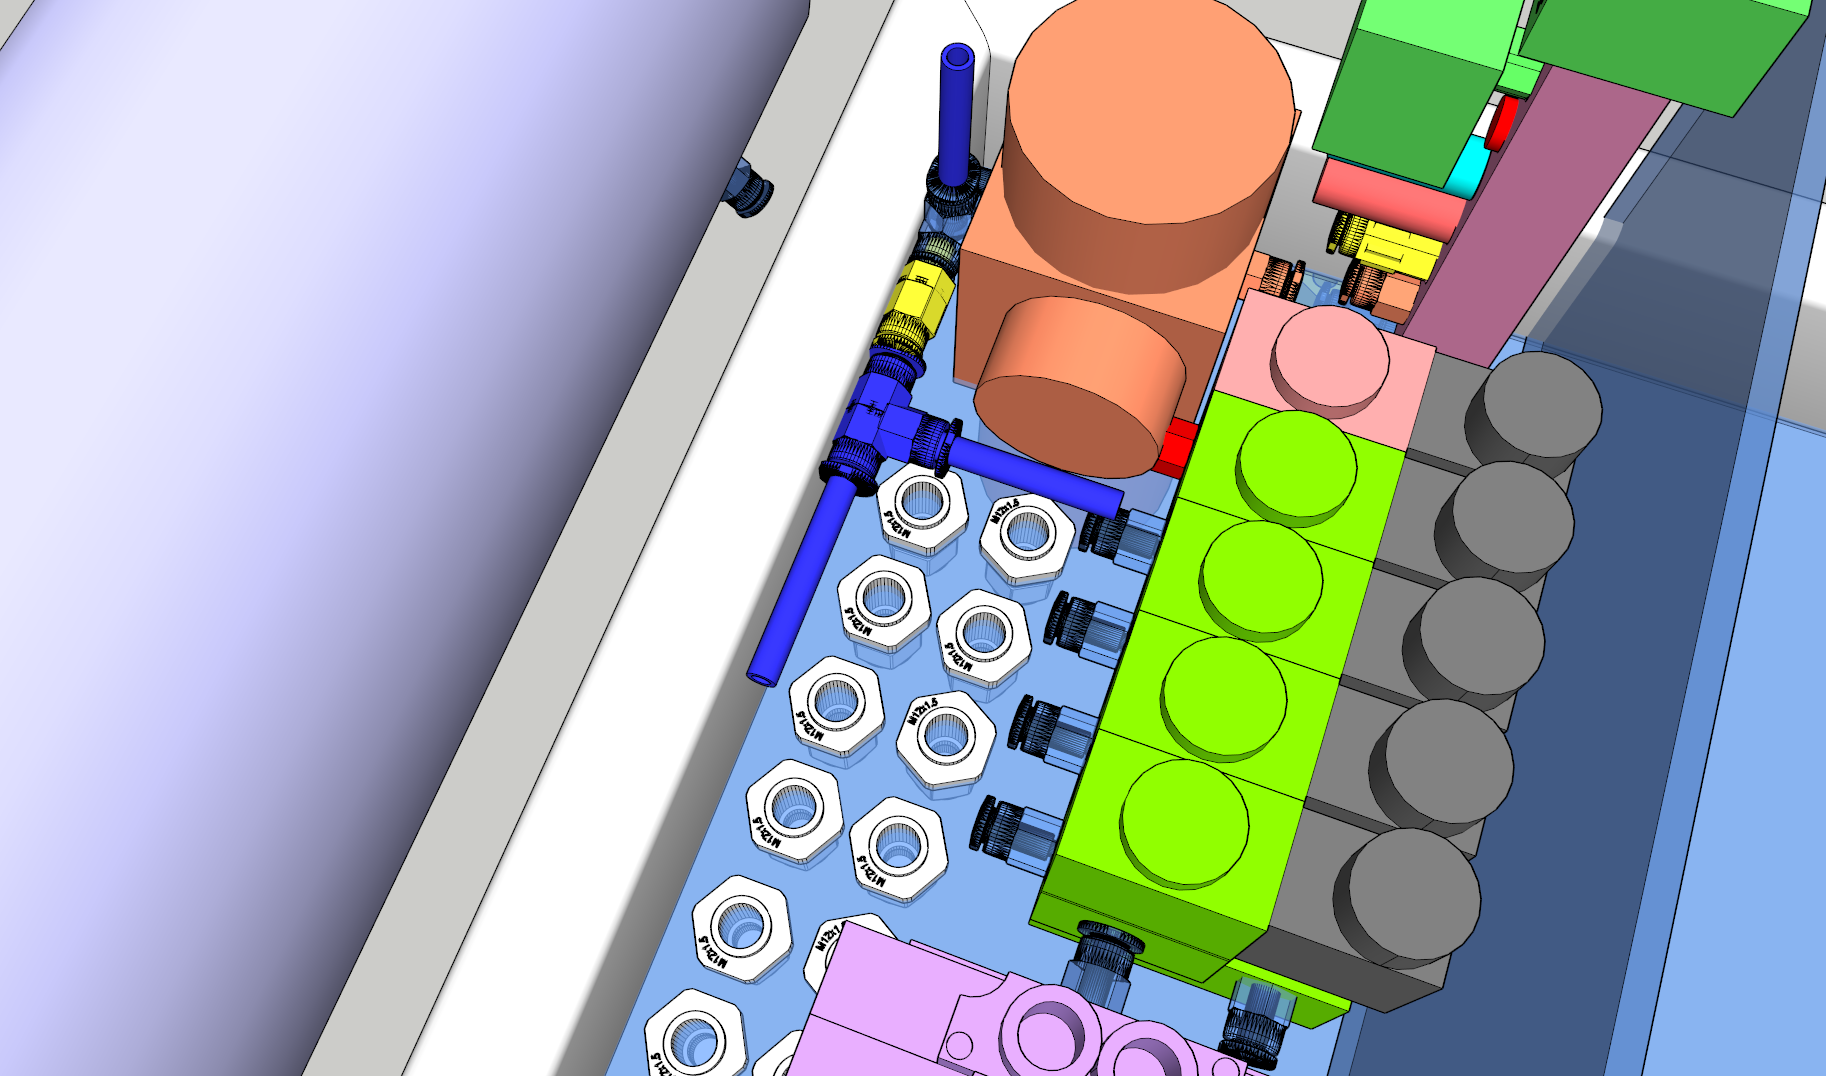
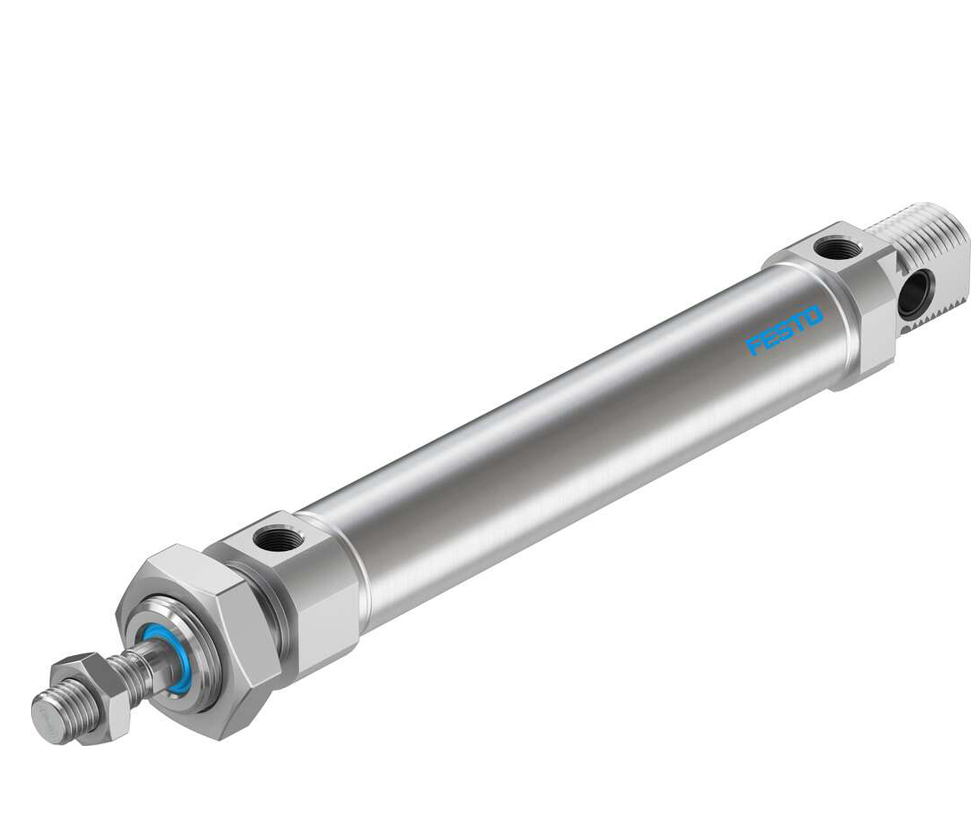
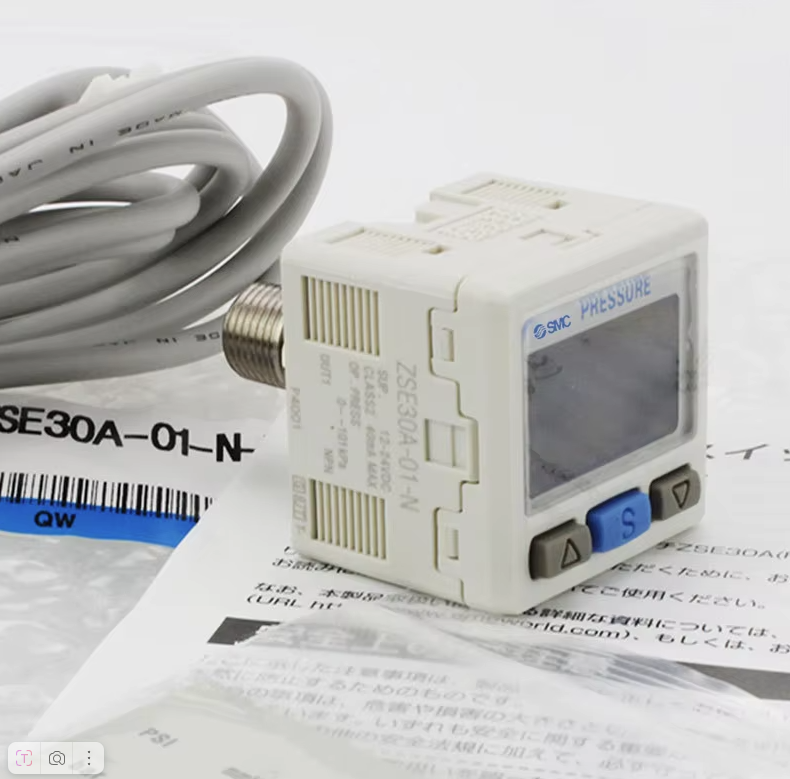
СХЕМОТЕХНИКА ROV
Архитектура электроники и управления мобильного робота ROV для виноградника
Проект ROV представляет собой мобильного робототехнического комплекса, предназначенного для работы в условиях виноградника. Робот рассчитан на автономное или полуавтономное передвижение по междурядьям, выполнение технологических операций (мониторинг, аналитика, обработка, обслуживание, манипуляции и т.д.), а также взаимодействие с оператором.
Условия эксплуатации (пыль, вибрации, перепады нагрузок, необходимость высокой надёжности и безопасности) предъявляют повышенные требования к архитектуре электроники, системе питания и управлению приводами. В данной статье описывается структурная схема электроники ROV, её логика построения и принятые инженерные решения.
Архитектурная блок схема ROV.
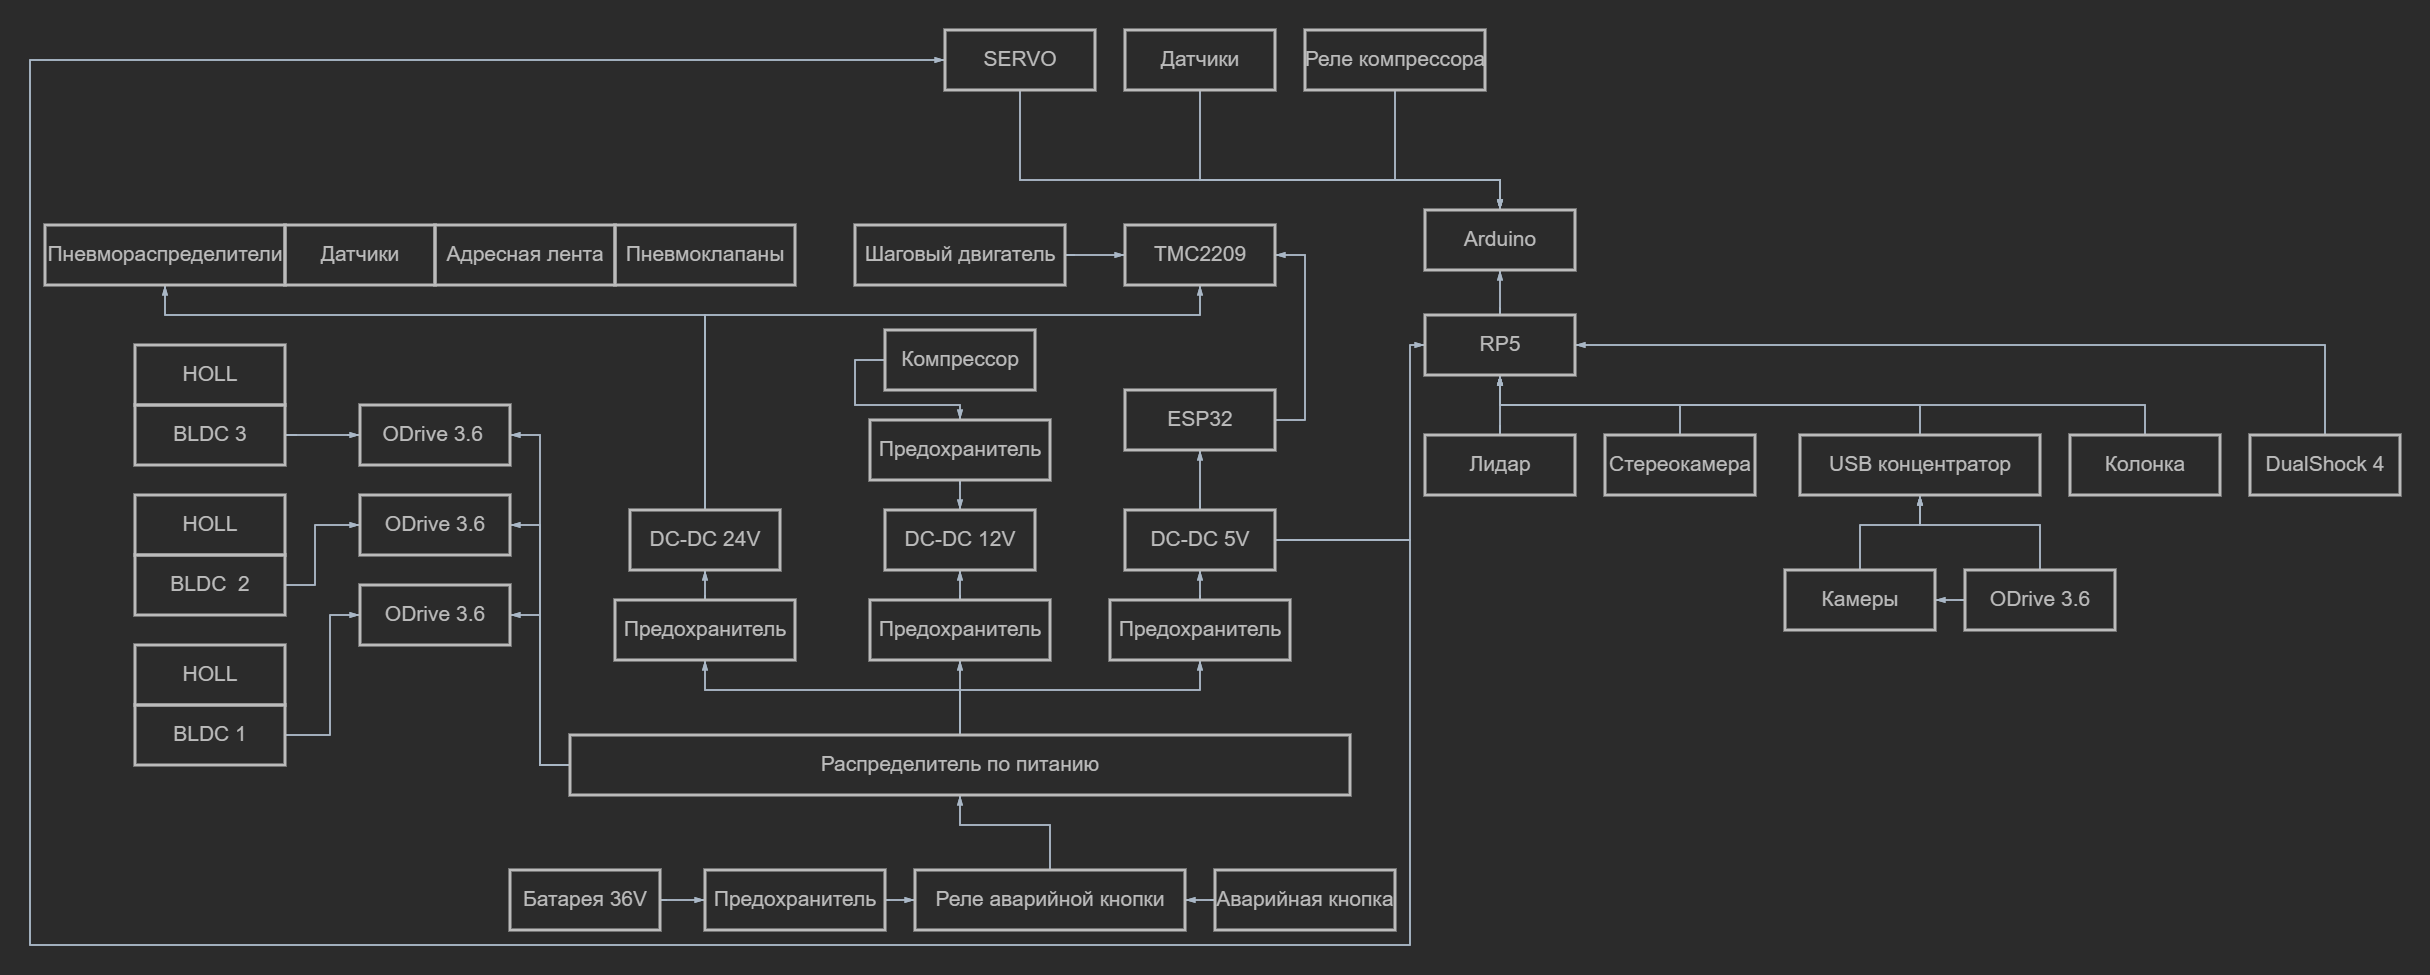
Электронная архитектура ROV построена по модульному принципу и условно разделена на четыре уровня:
1. Силовая подсистема питания
2. Подсистема приводов и исполнительных механизмов
3. Подсистема управления и вычислений
4. Подсистема датчиков и периферии
Система питания
Основным источником питания является аккумуляторная батарея напряжением 36 В, обеспечивающая достаточный запас мощности для тяговых приводов, пневмосистемы и вычислительных модулей.
Для обеспечения безопасности реализованы:
● главный предохранитель,
● реле аварийной остановки,
● аппаратная аварийная кнопка (E-STOP), разрывающая питание силовых цепей.
Аварийная остановка реализована на аппаратном уровне и не зависит от состояния программного обеспечения, что критически важно для мобильного робота, работающего рядом с людьми и растениями.
Распределение напряжений
После аварийного реле питание поступает на распределитель питания, от которого формируются отдельные линии:
● 36 В — питание драйверов BLDC-моторов (ODrive 3.6)
● 24 В (DC-DC) — пневматические компоненты и часть исполнительных устройств
● 20 В (DC-DC) — питание основного бортового компьютера с помощью промежуточного PD-триггера
● 12 В (DC-DC) — вспомогательные модули, реле, датчики
● 5 В (DC-DC) — вычислительные и логические устройства
Каждая линия снабжена собственным плавким предохранителем, что повышает отказоустойчивость и локализует возможные неисправности.
Подсистема приводов (тяговые приводы)
Мобильность робота базируется на приводной системе. Наличие шести электродвигателей (M1-M6) прямо указывает на колёсную формулу 6x6 (BLDC-моторы), гарантирующую выдающуюся проходимость. Управление осуществляется через отдельные контроллеры ODrive 3.6, что обеспечивает:
● точное управление моментом и скоростью,
● поддержку обратной связи,
● возможность синхронного управления несколькими приводами.
Использование отдельных драйверов на каждую ось, повышает надёжность системы и упрощает диагностику.
Шаговый привод
Для вспомогательных механизмов (позиционирование, регулировка узлов) применяется шаговый двигатель с драйвером TMC2209.
Серводвигатели
Серводвигатели используются для управления подвижными механическими узлами, требующими точного позиционирования. Управление осуществляется через микроконтроллер, что разгружает центральный вычислительный модуль.
Пневматическая система
ROV оснащён пневматической подсистемой, включающей:
● компрессор,
● пневмоклапаны,
● пневмораспределители,
● датчики состояния.
Компрессор питается от отдельной линии через предохранитель и управляется реле. Пневматика применяется для выполнения операций, где требуется высокая сила при простой механике (например, захваты или исполнительные элементы).
Для повышения надёжности и безопасности предусмотрено аппаратное отключение компрессора при аварийной остановке.
Подсистема управления (центральный вычислительный модуль)
В качестве центрального компьютера используется Mini-PC. Он выполняет высокоуровневые задачи:
● обработка данных с камер,
● работа с лидаром,
● навигация и построение карты,
● взаимодействие с оператором,
● логика автономного движения.
Автономность
Альтернативный источник подзарядки батарее построен на модуле солнечных панелей
Автономность робота была бы невозможна без продвинутого сенсорного комплекса. Его жемчужина — стереокамера глубины Intel RealSense, главный инструмент для построения 3D-карты окружения и реализации навигационных алгоритмов SLAM (одновременная локализация и построение карты). Её дополняют модульные камеры и программная библиотека OpenCV, вместе решающие задачи компьютерного зрения — от распознавания объектов до следования по маршруту.
Mini-PC подключает периферию через USB-концентратор и Bluetooth, включая камеры, геймпад DualShock 4 и аудиоустройства.
Микроконтроллеры нижнего уровня
Для задач реального времени используются микроконтроллеры. Такое разделение позволяет:
● обеспечить масштабируемость системы.
Датчики и восприятие окружающей среды
Для ориентации и мониторинга среды робот оснащён лидаром, стереокамерой, дополнительными камерами, датчиками состояния и положения. Сенсоры подключаются как напрямую к Mini-PC, так и через сетевые протоколы, в зависимости от требований к скорости и детерминизму.
Связь и взаимодействие
Для прямого контроля над роботом предусмотрен интуитивный интерфейс — геймпад DualShock 4 от PlayStation, знакомый многим пользователям. Дополнительные поворотные энкодеры служат для тонкой настройки параметров или управления вспомогательными устройствами в режиме реального времени.
В системе используются различные интерфейсы связи:
Система построена по гибридному принципу, где каждый интерфейс выбран в соответствии с задачами уровня: от высокоскоростного обмена данными до надёжного управления исполнительными устройствами.
● Ethernet (TCP/UDP). Обеспечивает высокоскоростной обмен данными между центральным вычислительным блоком (Mini-PC) и вышестоящими системами управления (SCADA, MES) по протоколу Modbus TCP, что соответствует стандартам промышленной автоматизации.
● CAN (Controller Area Network) — критически важная шина для работы в реальном времени. Используется для создания распределённой сети управляющих устройств: интеллектуальных драйверов двигателей, датчиков усилия и встроенных контроллеров. Обеспечивает отказоустойчивость, детерминированность и двустороннюю передачу телеметрии (ток, положение, ошибки).
● USB — подключение периферии с высокой пропускной способностью: стереокамер, лидаров и 3D-сенсоров к Mini-PC для обработки потокового видео и данных.
● UART (Universal Asynchronous Receiver-Transmitter) — базовый канал для последовательной связи.
● SPI (Serial Peripheral Interface) и I²C (Inter-Integrated Circuit) — высокоскоростные синхронные шины для связи микроконтроллеров с ближайшей периферией.
● GPIO (General-Purpose Input/Output) — дискретные сигналы для прямого управления и получения статусов: включение питания, сигналы аварийных остановок (E-Stop), опрос концевых датчиков.
Заключение
Представленная архитектура электроники ROV обеспечивает высокую надёжность и безопасность, масштабируемость и модульность, разделение задач реального времени и высокоуровневой логики, устойчивую работу в сложных условиях виноградника.
Данная схема является фундаментом для дальнейшего развития проекта ROV, включая расширение автономности, интеграцию новых датчиков и усложнение выполняемых робототехнических задач.
ПОЛИМЕРНЫЕ КОМПОЗИТЫ
ВВЕДЕНИЕ
Современная робототехника переживает революцию, выходя за пределы заводских цехов в нашу повседневную жизнь, экстремальные среды и даже космическое пространство. Одна из главных движущих сил этой трансформации — материалы. Традиционные металлы, такие как сталь и алюминий, зачастую не отвечают новым вызовам: требованию легковесности, энергоэффективности, сложной формы и адаптивности. Именно здесь на первый план выходят полимерные композиционные материалы (ПКМ) — искусственно созданные системы, сочетающие полимерную матрицу и армирующие наполнители, чьи свойства превосходят сумму свойств их компонентов.
Почему композиты?
Исторически композиты, такие как углепластики, развивались для авиации и космонавтики, где важен каждый грамм и каждый пункт прочности. Эти же требования теперь актуальны для робототехники. Основные преимущества ПКМ для роботов:
▶ Высокая удельная прочность и жесткость. Соотношение прочности к весу у современных угле- и стеклопластиков, а также композитов с арамидными волокнами (типа "Кевлар") значительно выше, чем у большинства металлов. Это позволяет создавать легкие, но прочные несущие конструкции манипуляторов, корпусов и шасси, что снижает инерционность, экономит энергию и увеличивает полезную нагрузку.
▶ Возможность управления анизотропией. В отличие от изотропных металлов, композиты можно проектировать, укладывая волокна таким образом, чтобы материал был максимально прочным именно в направлении действующих нагрузок. Это идеально для звеньев роботизированных рук, работающих на изгиб или кручение.
▶ Сложность форм и интеграция функций. Технологии изготовления ПКМ (вакуумная инфузия, автоклавное формование, намотка) позволяют создавать крупногабаритные детали сложной геометрии без сварки и механической обработки. В одну деталь можно интегрировать каналы для проводки, точки крепления, сенсорные элементы, что упрощает сборку и повышает надежность.
▶ Стойкость к внешним воздействиям. Полимерные матрицы (особенно на основе эпоксидных, полиэфирных смол или специальных термопластов) и инертные волокна (углеродные, стеклянные) обеспечивают высокую коррозионную стойкость, низкое водопоглощение и устойчивость к химическим средам, что критически важно для подводных, медицинских или промышленных роботов.
▶ Гибкость в свойствах. Варьируя тип матрицы (жесткая эпоксидная смола или ударопрочный термопласт) и наполнителя (углерод для жесткости, арамид для ударной вязкости), можно создавать материалы для конкретных задач: от жестких каркасов экзоскелетов до упругих, поглощающих удары корпусов дронов.
Ключевые композиты в робототехнике и их роль:
▷ Углепластики (на основе углеродных волокон): "Рабочие лошадки" для ответственных силовых элементов. Идеальны для несущих рам, рычагов, опор, где требуется максимальная жесткость и минимальный вес. Используются в гуманоидных роботах, кинематически сложных манипуляторах и каркасах БПЛА.
▷ Стеклопластики (на основе стекловолокна): Более доступная альтернатива углепластикам. Обладают хорошим сочетанием прочности, упругости и демпфирующих свойств. Применяются для корпусов, защитных кожухов, элементов интерфейса, где важна не только прочность, но и электроизоляция.
▷ Органопластики (на основе арамидных волокон, "Кевлар"): Отличаются выдающейся ударной вязкостью и устойчивостью к динамическим нагрузкам. Незаменимы для защиты критических узлов робота, создания "мягкой робототехники" (soft robotics) и элементов, работающих на растяжение.
▷ Гибридные и сотовые структуры (сэндвич-панели): Сочетание обшивок из угле- или стеклопластика с сотовым алюминиевым или полимерным заполнителем позволяет создавать сверхлегкие и жесткие панели большой площади. Это основа для платформ, панелей корпуса, площадок для оборудования.
Передовые технологии и будущие тренды:
● «Умные» композиты и сенсоры. В структуру материала можно внедрять оптоволоконные или углеродные нитевые сенсоры, способные в реальном времени отслеживать деформацию, температуру, повреждения. Это закладывает основу для самодиагностирующихся и адаптивных конструкций роботов.
● Аддитивные технологии (3D-печать) с композитами. Печать непрерывным углеродным волокном позволяет быстро создавать сверхпрочные, оптимизированные под нагрузки детали сложнейшей геометрии, которые невозможно получить классическими методами. Это ускоряет прототипирование и производство малых серий специализированных роботов.
● Функциональная градиентность и мягкая робототехника. Развитие методов модификации поверхности наполнителей и полимеризационного наполнения (описанного в учебнике) позволяет создавать материалы с плавным изменением свойств по объему. Это открывает путь к созданию бесшовных структур, имитирующих живые ткани — основу для нового класса мягких, безопасных и адаптивных роботов для медицины и взаимодействия с человеком.
● Экологичность и переработка. Внимание смещается к разработке биоразлагаемых полимерных матриц (на основе полимолочной кислоты) и наполнителей из натуральных волокон (лен, конопля). Это сделает робототехнику более устойчивой и позволит создавать одноразовых или краткосрочных роботов для мониторинга окружающей среды.
РУКОВОДСТВО ПО ВЫБОРУ ТКАНЫХ МАТЕРИАЛОВ: ТИПЫ ВОЛОКОН, СТРУКТУРА ПЛЕТЕНИЯ И СВОЙСТВА
При выборе тканого материала важно понимать его основные характеристики, которые влияют на прочность, вес, толщину и область применения. Ключевыми параметрами являются: вес волокна, плотность ткани, тип плетения и финишная обработка. В этой статье мы рассмотрим основные аспекты, которые помогут нам сделать осознанный выбор.
Типы волокон (основные волокна, используемые в тканых материалах:)
• Стекловолокно — E-Glass (универсальное) и S-2 Glass® (высокопрочное),
• Углеродное волокно — отличается высокой прочностью и жёсткостью. Бывает стандартной, промежуточной и высокой модульности,
• Арамидное волокно — сочетает высокую прочность, модуль упругости и гибкость (KEVLAR® является зарегистрированным товарным знаком компании E.I. du Pont de Nemours and Company.),
• Гибридные ткани — комбинация двух типов волокон, например, KEVLAR® и углеродного волокна,
Таблица. Свойства волокон.
| Волокно | Тип | Плотн. (lb/in³) | Проч. (ksi) | Мод. упруг. (msi) | Отн. удлин. (%) |
|---|---|---|---|---|---|
| Стеклов. | E-Glass | 0,095 | 500 | 10,5 | 4 |
| S-2 Glass® | 0,090 | 665 | 12,5 | 5,5 | |
| Кевлар | KEVLAR® 49 | 0,052 | 424 | 10,8 | 2,5 |
| KEVLAR® 29 | 0,052 | 424 | 15,8 | 3,4 | |
| Углер. вол. | Станд. модуль (SM) | 0,064 | 530 | 33,5 | 1,5 |
| Пром. модуль (RM) | 0,064 | 770 | 42,3 | 1,8 | |
| Выс. модуль (HM) | 0,066 | 600 | 63,3 | 1 |
График. Сравнительные характеристики волокон.
Итог
Выбор тканого материала — это баланс между прочностью, весом, гибкостью и стоимостью. Понимание основных характеристик волокон, типов плетения и плотности ткани поможет вам выбрать оптимальный материал для вашего проекта.
Характеристики и свойства разных типов плетения
Существует несколько типов плетения, каждый из которых обладает уникальными свойствами и предназначен для определённых задач. В этой статье мы разберём, какие бывают плетения, чем они отличаются.
.png)
.png)
.png)
.png)
.png)
Типы плетения (визуализация структурированна по порядку слева на право):
1. Полотняное переплетение (Plain Weave)
Волокна основы и утка переплетаются поочередно. Такая ткань менее гибкая, но устойчива к расслоению. Подходит для плоских деталей.
2. Саржевое переплетение (Twill Weave)
Характеризуется диагональным рисунком. Более гибкое, чем полотняное, и лучше держит форму. 2×2 Twill — популярный вариант для деталей со сложными кривыми.
3. Атласное переплетение (Satin Weave)
Волокна утка “плавают” над несколькими волокнами основы, что делает ткань более гибкой и мягкой.
• 4-Harness Satin (4HS) — уток проходит над тремя волокнами основы и под одним.
• 5-Harness Satin (5HS) — уток проходит над четырьмя и под одним.
• 8-Harness Satin (8HS) — самый гибкий вариант, подходит для сложных кривых.
4. Переплетение «лёно» (Leno Weave)
Два волокна основы скручиваются вокруг утка, создавая прочную ткань с открытой структурой. Часто комбинируется с другими типами плетения.
5. Имитация лёно (Mock Leno)
Модификация полотняного переплетения, создающая более толстую и пористую ткань с шероховатой поверхностью.
6. Распределённый жгут (Spread Tow)
В стандартном тканом материале волокна неизбежно изгибаются в процессе переплетения, что создаёт так называемую кривизну волокна и в итоге снижает общую прочность конструкции. Для минимизации этого эффекта была разработана технология распределённого жгута. Её суть заключается в том, что волокна предварительно расправляются в более широкую и плоскую ленту, прежде чем быть сплетёнными в полотно. Это позволяет значительно уменьшить угол изгиба каждого волокна, снизить количество микродефектов в структуре переплетения и, как следствие, повысить как прочностные характеристики материала, так и качество его поверхности. Кроме того, материал на основе распределённого жгута оказывается более удобным в работе по сравнению с однонаправленным, поскольку лучше сохраняет целостность структуры и эффективнее предотвращает смещение волокон во время раскроя и укладки.
7. Однонаправленный материал (Uni-Directional, UD)
В однонаправленном материале все волокна строго ориентированы в едином направлении, при этом полностью отсутствует какое-либо переплетение. Это обеспечивает ключевое преимущество такого материала — достижение максимально возможной прочности и жёсткости именно вдоль выбранного направления волокон, а также позволяет точно настраивать механические свойства ламината, размещая слои под определёнными углами в соответствии с расчётными нагрузками. Однако у этого подхода есть и свои недостатки: работать с таким материалом сложнее, поскольку волокна, не связанные переплетением, легко смещаются в процессе укладки, а при механической обработке готовой детали существует риск так называемого вытягивания волокон, когда повреждение на краю может привести к расслоению по всей длине элемента. Поэтому на практике однонаправленный материал часто применяется во внутренних слоях композитной конструкции, где реализуется его силовой потенциал, в то время как внешние слои выполняются из тканого материала — это улучшает обрабатываемость детали, повышает ударную вязкость и защищает внутренние волокна от смещения и повреждения.
| Тип плет. | Гибк. | Стаб. | Крив. вол. | Применение |
|---|---|---|---|---|
| Plain Weave | Низ. | Выс. | Выс. | Ремонт трещин |
| Twill (2×2) | Сред. | Сред. | Сред. | Дек. детали, слож. кривые |
| Satin (8HS) | Выс. | Низ. | Низ. | Сложные 3D-повер., обтек. формы |
| Uni-Directional | – | – | Отсут. | Рамы, балки |
ВЫВОДЫ
В завершение следует подчеркнуть, что выбор типа плетения углеродного волокна является принципиально важным инженерным решением, напрямую определяющим характеристики конечного изделия. Для плоских и статичных конструкций, где требуется высокая стабильность и прочность, оптимальным выбором становится полотняное плетение (Plain Weave). Когда необходимо достичь баланса между гибкостью и механическими свойствами — саржевое (Twill). Для работы со сложными трёхмерными формами наилучшим образом подходит атласное плетение (Satin). Если же конструкция требует максимальной прочности и жёсткости в строго заданном направлении, применяется однонаправленный материал (Uni-Directional). Глубокое понимание специфики каждого типа плетения позволяет инженерам и конструкторам не только выбирать оптимальный материал, но и проектировать изделия с заранее прогнозируемыми эксплуатационными свойствами.
Эти композитные решения давно вышли за рамки узкоспециального применения и превратились в стратегический ресурс для передовых отраслей, таких как современная робототехника. Уникальная способность полимерных композиционных материалов объединять, казалось бы, несовместимые свойства — лёгкость с исключительной прочностью, сложную геометрию с функциональностью, химическую инертность с возможностью интеллектуального реагирования — закладывает основу для создания роботов следующего поколения. Они становятся быстрее, маневреннее, энергоэффективнее, безопаснее и способны функционировать в экстремальных условиях. Поэтому глубокое изучение и развитие технологий ПКМ, систематизированное в фундаментальных работах, — это не просто академическая задача, а прямой путь к технологическому суверенитету и лидерству в роботостроении будущего, где каждый материал, каждая нить и каждое плетение работают на общий результат.
Список использованной литературы:
1. Бондалетова, Л.И., Бондалетов, В.Г. Полимерные композиционные материалы: учебное пособие / Л.И. Бондалетова, В.Г. Бондалетов; Томский политехнический университет. – Томск: Изд-во Томского политехнического университета, 2013. – 111 с.
2. ACP Composites
Woven Fabric Style Guide (2011).
3. Elevated Materials
Carbon Fiber Weaves: What they are and why to use them (Ryan Olliges).
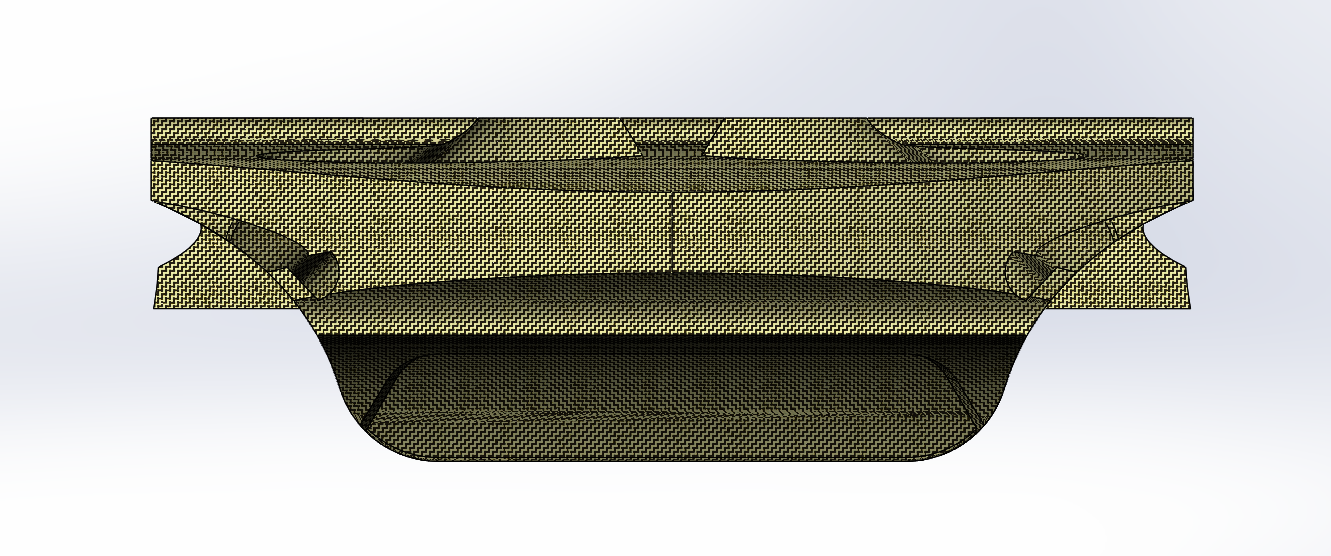
ИСПОЛЬЗОВАНИЯ ПКМ В ПРОЕКТЕ ROV
Корпус
Для изготовления корпуса, ёмкостей и каркаса робота использоваться полимеры (поликарбонат),стеклопластики, углепластики — лёгкие и прочные материалы на основе эпоксидных смол, армированных стеклянными, углеродными, углеродно-арамидными волокнами.
Внутренние крепления, корпуса и другие элементы конструкции
Были напечатаны из материалов ASA (акрилонитрил-стирол-акрилат) и PETG (полиэтилентерефталат-гликоль), выбранных за их сбалансированные механические и эксплуатационные свойства — устойчивость к ультрафиолету и атмосферным воздействиям у первого, а также высокая ударная вязкость и простота печати у второго.Такой выбор материалов позволяет создавать изделия, устойчивые к реальным эксплуатационным нагрузкам — от вибрации и ударов до длительного воздействия солнца и влаги.
Телескопическая штанга опрыскивателя
Алюминиевые трубки, используемые в штанге, усилены полимерными композитами (ASA) для снижения веса и повышения коррозионной стойкости.
Солнечные панели с покрытием ETFE
ETFE (этилен-тетрафторэтилен) — это фторполимер, обладающий высокой светопропускаемостью, устойчивостью к УФ-излучению и химической инертностью. Он используется как защитное покрытие солнечных панелей, повышая их долговечность и эффективность.
Пневматические трубки
В пневмосистеме робота применяются трубки из полиамида (нейлона) и полиуретана — материалов, сочетающих гибкость, прочность и стойкость.
Короб аккумулятора
Корпус для LiFePO4 батарей изготовлен из монолитного поликарбоната — ударопрочного и термостойкого полимера.
Безвоздушных шины
Напечатаны на 3D принтере из TPU 95A (твердость 95 по Шору), термопластичного полиуретана, отличающийся сочетанием высокой гибкости, эластичности и прочности.
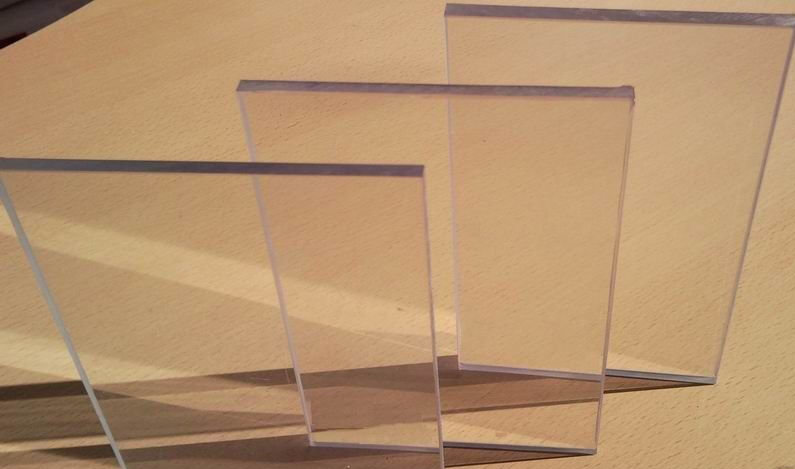
БЕЗВОЗДУШНЫЕ ШИНЫ ДЛЯ ROV АНАЛИЗ, ВЫБОР И РАСЧЁТ
ВВЕДЕНИЕ
В современных мобильных роботах, особенно предназначенных для работы в аграрнотехнических условиях, важную роль играет ходовая часть. Одним из перспективных решений, которое всё чаще рассматривается в робототехнике, являются безвоздушные шины (Non-Pneumatic Tires, NPT). Такие шины представляют собой колёса, не требующие поддержания внутреннего давления воздуха, что делает их особенно привлекательными для автономных платформ, таких как и наш робот ROV.
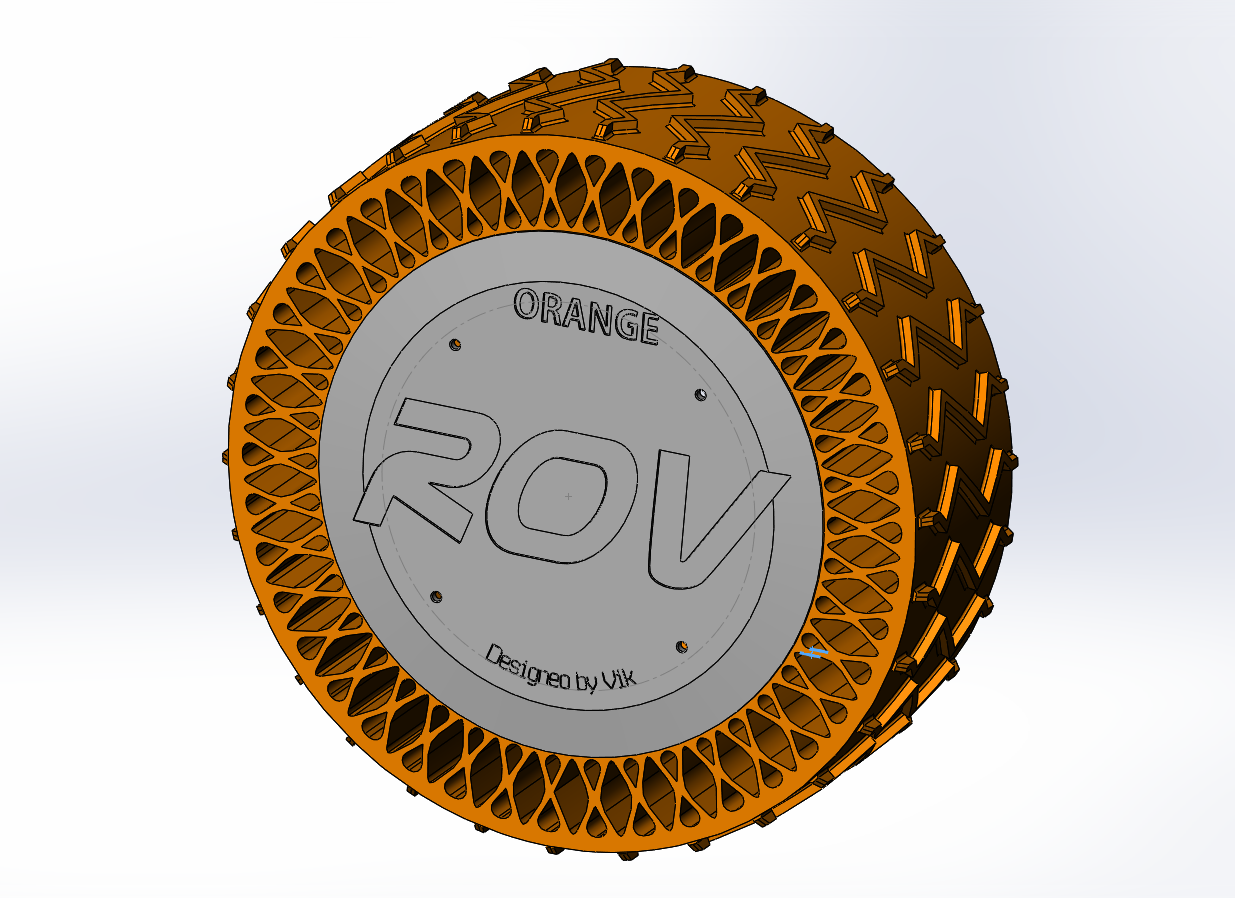
Преимущества и недостатки безвоздушных шин
Преимущества:
▶ Проколобезопасность – отсутствие воздушной камеры исключает риск проколов и порезов.
▶ Минимальное обслуживание – не требуют контроля давления и подкачки.
▶ Стабильность и надёжность – постоянный профиль контакта с поверхностью.
▶ Долговечность – современные материалы обеспечивают высокий ресурс даже в агрессивных условиях.
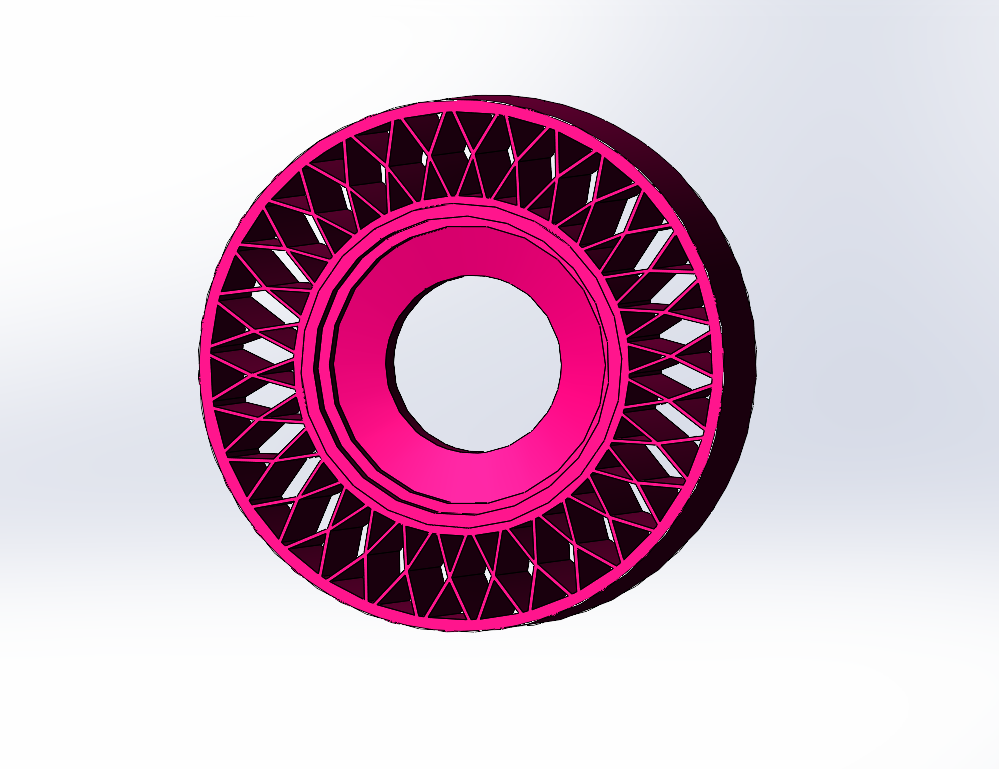
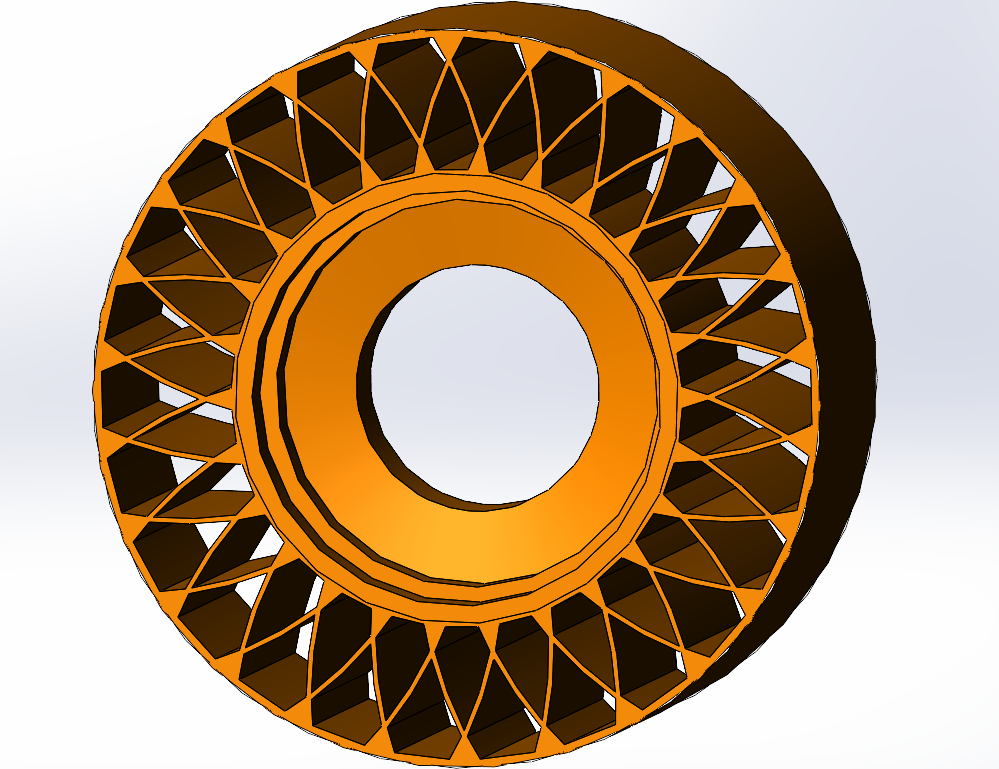
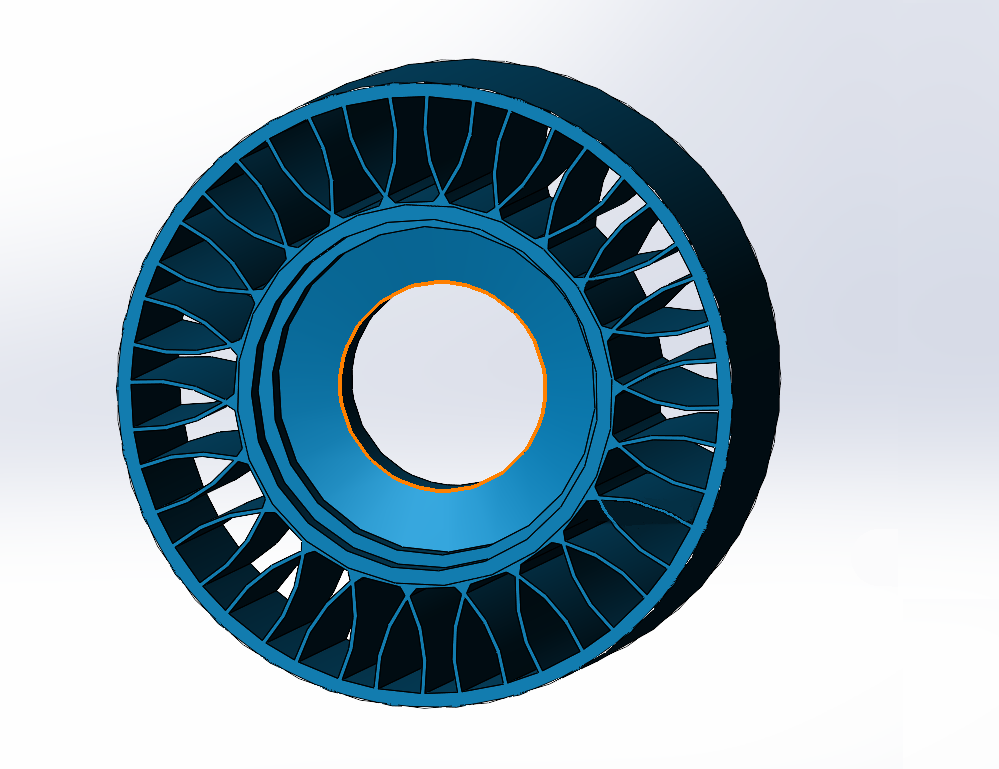
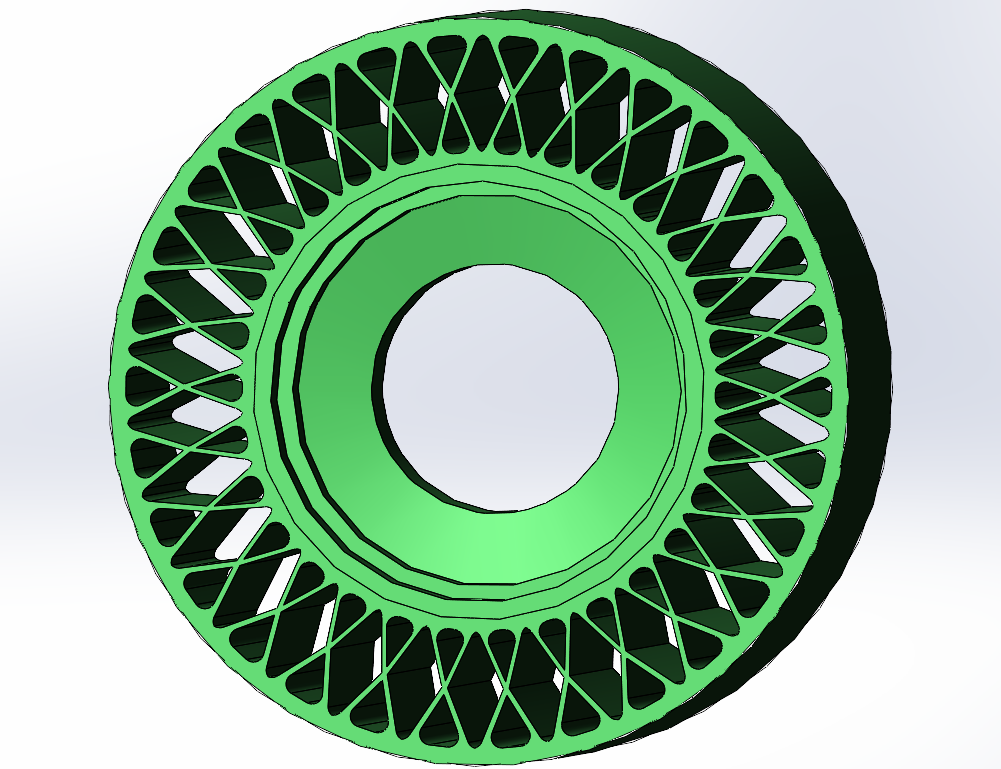
Недостатки:
▶ Жёсткость и комфорт – могут передавать больше вибраций на конструкцию.
▶ Вес и энергопотребление – некоторые конструкции тяжелее пневматических аналогов.
▶ Стоимость – производство пока дороже, но цена снижается с развитием технологий.
Сравнение конструкций безвоздушных шин
Таблица. Анализа структур.
| Тип | Цвет | Амор. | Груз. | Устойч. | Момент |
| Ромб. | Отл. | Хор. | Сред. | Хор. | |
| Спица | Отл. | Плохо | Плохо | Плохо | |
| Перекр. | Сред. | Отл. | Отл. | Отл. |
На основании анализа по таблице выше была выбрана перекрестная конструкция (зеленая модель)
Данная конструкция представляет собой оптимальный баланс между амортизацией, грузоподъёмностью и надёжностью. Она симметрична, хорошо распределяет нагрузку и адаптирована для 3D-печати из гибких материалов.
Расчёт параметров для 3D печати шин из TPU 95A
Для робота ROV массой ~100 кг рекомендуется использовать термопластичный полиуретан (TPU) твёрдостью 95A. Расчёт толщины стенки ячеистой структуры имеет решающее значение для обеспечения необходимой жёсткости и амортизации.
Таблица. Вариативности толщины стенки.
| Толщина стенки (мм) | Ожидаемая просадка (%) | Характеристики |
| 2,4 | 45–50 | Слишком мягко, риск усталости материала |
| 3,0 | ~30 | Мягкий вариант, хорошая амортизация |
| 3,2–3,5 | 20–25 | Идеальный баланс |
| 4,0 | ~15 | Жёсткий вариант, для ровных поверхностей |
Заключение
Безвоздушные шины с перекрестной структурой, напечатанные из TPU 95A с толщиной стенки 3,2 мм, представляют собой технологичное и надёжное решение для мобильного робота, таких как ROV. Они сочетают в себе проколобезопасность, минимальное обслуживание и адаптивность к сложным условиям виноградников, что делает их важным элементом в развитии автономной агротихнической робототехники.
Внедрение таких шин позволяет повысить устойчивость робота к повреждениям, снизить эксплуатационные затраты и увеличить общую эффективность работы в полевых условиях.
ДИЗАЙН КОРПУСА ROV
ВВЕДЕНИЕ
В робототехнике дизайн — это не просто эстетика, а комплексный процесс, объединяющий функциональность, надежность и визуальную привлекательность. В проекте автономного мобильного робота для виноградников (ROV) особое внимание уделяется разработке корпуса, который должен соответствовать жестким требованиям эксплуатации среды, обеспечивать удобство эксплуатации и обладать выразительным внешним видом. Рассмотрим ключевые аспекты дизайна корпуса.
Корпус ROV проектируется с учетом множества технических компонентов и условий эксплуатации в винограднике. Основные функциональные элементы включают:
Интеграция сенсоров и оборудования:
▶ В корпусе предусмотрены места для лидара, стереокамеры, солнечной панели (1050×535×2,5 мм), портативной колонки, сетевого оборудования (Ubiquiti Rocket), а также многочисленных датчиков (лазерных дальномеров, оптических датчиков дождя и солнечной радиации, датчиков ветра, температуры, влажности и освещенности).
Эргономика и практичность:
▶ Учтены ход шарниров крышек и подвески, выдвижение солнечных панелей, расположение аварийных кнопок, органайзеров для инструментов, подстаканников и экспедиционного багажника.
Защита и обслуживание:
▶ Предусмотрены демпферные дуги из вспененного полиэтилена для защиты от столкновений, экранно-вакуумная теплоизоляция (ЭВТИ) или аэрогель для электронного отсека, а также быстросъёмные элементы для заправки и зарядки.
Цвет и визуальная эстетика
Стоит уделить внимание психологическому воздействию цвета и контрасту. Для робота в винограднике цветовая схема — это прежде всего вопрос безопасности и стиля. Основной тон — чистый белый или в светлых тонах. Это защищает электронику от перегрева под южным солнцем, что является физическим свойством цвета. Кроме того, светлый объект хорошо контрастирует с зеленью виноградника и бурым грунтом, делая робота заметным для людей. Опасные зоны, такие как режущие элементы, манипуляторы или кнопки экстренной остановки, выделяются активными спектральными цветами — оранжевым, насыщенным желтым, красным. Это соответствует требованиям промышленной безопасности, упомянутым в стандартах эргономики.
Форма в промышленном дизайне неразрывно связана с функцией (принцип «форма следует за функцией»), но при этом несет важную коммуникативную нагрузку. Для автономного агробота визуальный образ строится на трех «китах»: безопасности, видимости и технологичности.
Тектоника и Формообразование
В процессе...
Материаловедение, упор на композиты
Одним из ключевых аспектов дизайна ROV является применение современных композитных материалов, таких как карбон и карбон-кевлар. Их преимущества высоки. Для изготовления деталей корпуса используются пресс-формы, оптимизированные под композитные технологии, что обеспечивает высокую точность и повторяемость элементов, 3D печать.
Подсветка и индикация
Для улучшения видимости и взаимодействия с роботом в условиях слабой освещенности в корпус интегрирована адресная светодиодная лента. Она обеспечивает функциональную подсветку рабочих зон, визуальную индикацию статуса робота и эстетическое освещение, усиливающее стилистику корпуса.
Заключение
Дизайн корпуса ROV — это синтез инженерной мысли, современных материалов и художественного замысла. Каждый элемент, от формы до цвета, от подсветки до выбора композитов, направлен на создание робота, который не только эффективно выполняет задачи в винограднике, но и становится примером гармонии функциональности и эстетики в робототехнике.
Таким образом, ROV демонстрирует, как тщательно продуманный дизайн может стать основой для создания надежного, практичного и визуально привлекательного автономного решения для аграрного сектора.
DASHBOARD ROV
ВВЕДЕНИЕ
В современной робототехнике, особенно в области мобильных автономных платформ, критически важна возможность комплексного мониторинга и управления всеми системами в реальном времени. Dashboard ROV— веб-интерфейс, разработанный для управления сложными робототехническими системами, который объединяет в едином информационном пространстве управление движением, пневматику, системы дисперсии, автономности и сенсорные комплексы.
Концепция единого интерфейса
Центральную часть интерфейса занимают шесть основных функциональных модулей, каждый из которых представляет собой законченную подсистему робота. Система управления колесами обеспечивает контроль за тремя осями с использованием контроллеров ODrive v3.6, поддерживающих различные режимы работы: управление по скорости, по положению и режим ожидания. Каждое колесо имеет свою анимацию вращения, отображающую текущее направление движения, а графики в реальном времени показывают тенденции изменения оборотов и температуры.
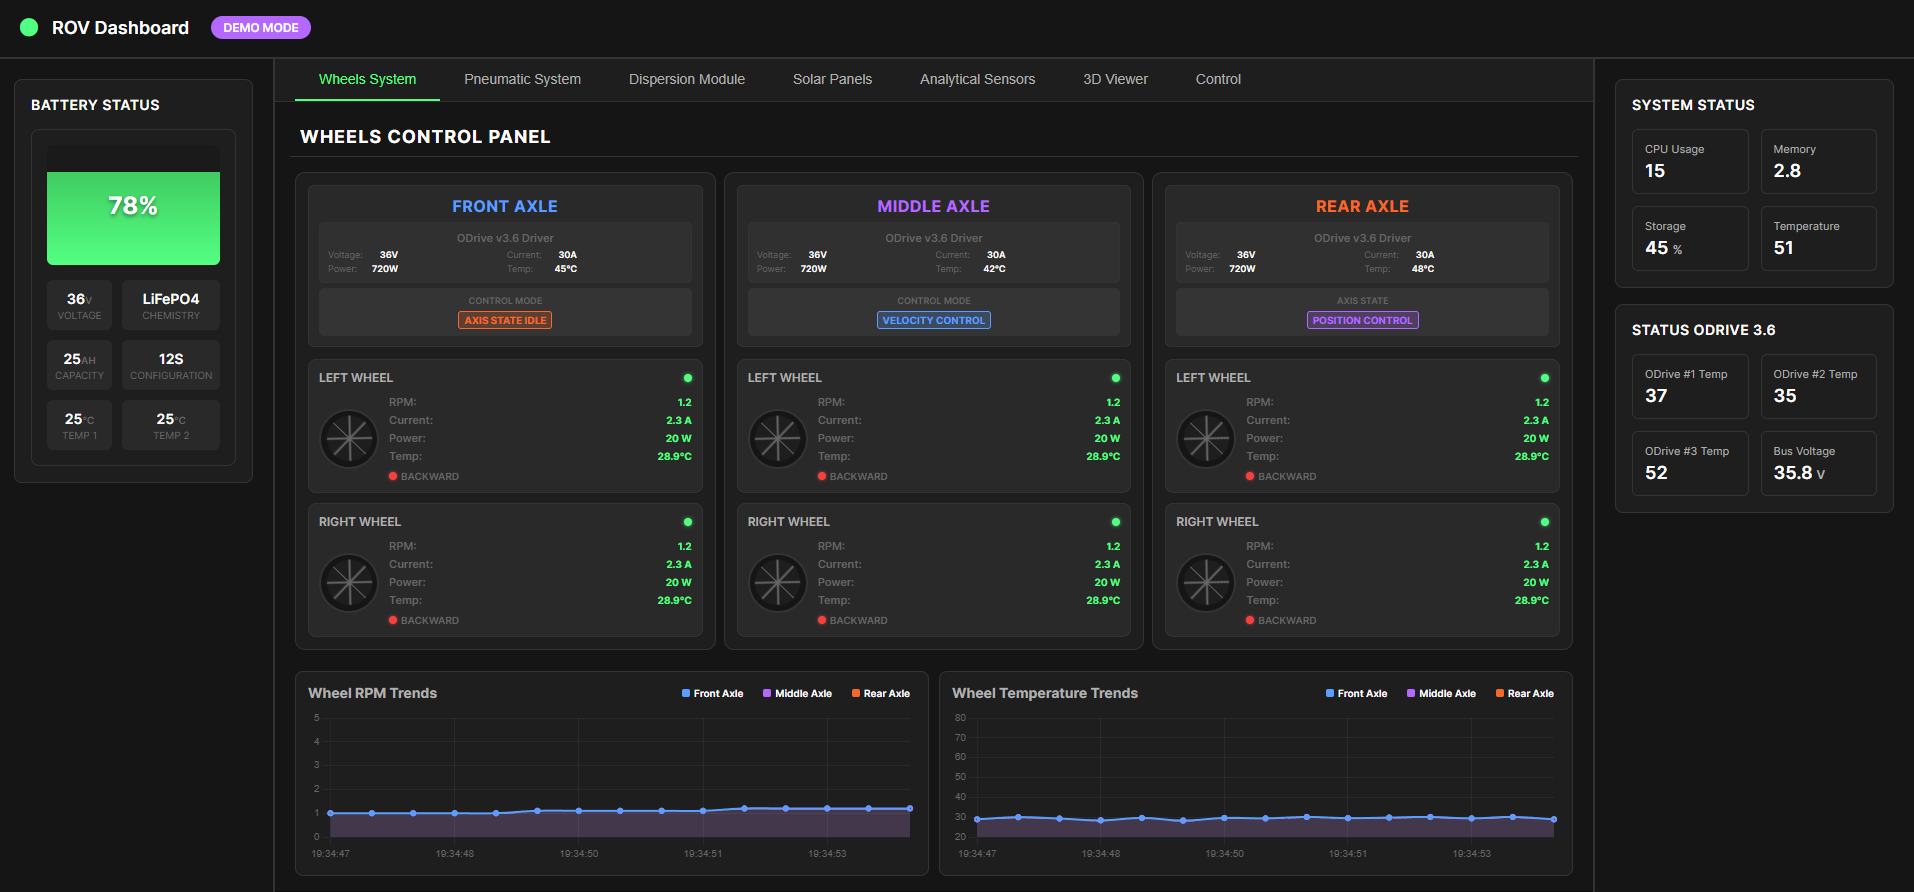
Функциональные модули:
- Система управления движением
- Пневматическая система
- Модуль дисперсионной обработки
- Автономная энергетическая система
- Метеорологические и аналитические сенсоры
- Система видеоконтроля и навигации
Пневматическая система
Пневматическая система представляет собой комплексный модуль управления компрессором и восемью пневматическими приводами. Здесь оператор может контролировать давление в системе, расход воздуха, температуру компрессора и состояние каждого актюатора, отвечающего за различные механизмы робота — от раскрытия солнечных панелей до управления дисперсионной штангой.
Интеллектуальные системы дисперсии и энергетики
Особого внимания заслуживает модуль дисперсии, представляющий собой многофункциональную химическую систему. Он включает смесительный бак с точным ультразвуковым уровнемером, шестикомпонентный дозатор для смешивания различных веществ и телескопическую штангу с регулируемой длиной от 500 до 1300 миллиметров. Система позволяет не только управлять процессом дисперсии, но и визуализировать его через интегрированную камеру наблюдения.
Энергетическая система робота базируется на трех солнечных панелях монокристаллического кремния, каждая из которых состоит из 32 отдельных фотоэлементов. Интерфейс отображает не только общую производительность системы, но и состояние каждого элемента в отдельности, что позволяет оперативно выявлять деградировавшие участки. Анимация «энергетического потока» наглядно демонстрирует работу панелей в реальном времени.
Комплекс аналитики окружающей среды
Для роботов, работающих в полевых условиях, критически важна информация об окружающей среде. Dashboard интегрирует полный комплекс метеорологических и аналитических сенсоров, включая датчики солнечной радиации, температуры и влажности воздуха, скорости и направления ветра, качества воздуха и интенсивности осадков. Данные не просто отображаются в числовом виде, но и визуализируются через интерактивные графики, анимированные индикаторы дождя и динамические указатели направления ветра.
Система видеонаблюдения представляет собой сеть из шести камер, охватывающих все критические зоны робота: передний обзор, нижнюю камеру, отсек электроники, манипулятор и дополнительные точки обзора. Интерфейс позволяет не только просматривать видеопотоки, но и управлять увеличением, переключаться в полноэкранный режим.
Техническая реализация и перспективы
С технической точки зрения, Dashboard представляет собой современное веб-приложение, построенное на HTML5, CSS3 и JavaScript ES6+. Использование библиотеки Chart.js обеспечивает отрисовку сложных графиков в реальном времени, а модульная архитектура кода позволяет легко расширять функциональность системы. Демо-режим с генерацией тестовых данных позволяет ознакомиться с системой без подключения к реальному оборудованию.
Для робототехнических проектов такое решение открывает новые возможности. Агротехнические роботы получают инструмент для точного распределения удобрений с одновременным мониторингом состояния почвы. Исследовательские платформы могут собирать комплексные метеоданные с визуализацией в реальном времени. Промышленные мобильные системы получают единый центр управления для логистических и инспекционных задач.
Перспективы развития системы включают интеграцию с Robot Operating System (ROS) для более тесного взаимодействия с робототехническим стеком, реализацию WebSocket для двусторонней связи в реальном времени, внедрение элементов машинного обучения для прогнозной аналитики и создание мобильного приложения для удаленного управления.
Dashboard ROV демонстрирует, как современные веб-технологии могут быть использованы для создания профессиональных интерфейсов управления сложными техническими системами. Этот подход не только повышает эффективность работы операторов, но и открывает новые возможности для анализа и оптимизации работы автономных робототехнических комплексов.