ORANGE ●
ORANGE ●
ORANGE

Автономный мобильный робот для виноградника представляет собой инновационное решение, призванное автоматизировать мониторинг и уход за растениями. Его ключевые функции включают сбор и анализ данных с датчиков, выявление заболеваний винограда, а также повышение эффективности обработки и общей урожайности. В рамках проекта рассматриваются основные технологии, функциональные возможности и этапы разработки, параллельно с которыми ведётся создание рабочего прототипа.
Конструктивно робот состоит из нескольких ключевых модулей. Механическая часть включает подвеску, дискатор и дозатор, отвечающие за перемещение и выполнение агротехнических операций. Электронный блок объединяет систему управления, датчики и питание, а программное обеспечение формирует логику работы и алгоритмы навигации. При необходимости в конструкцию интегрируются пневматические системы. Отдельное внимание уделено дизайну и корпусу, которые обеспечивают защиту компонентов и адаптацию к условиям виноградника.
Конструктивно робот состоит из нескольких ключевых модулей. Механическая часть включает подвеску, дискатор и дозатор, отвечающие за перемещение и выполнение агротехнических операций. Электронный блок объединяет систему управления, датчики и питание, а программное обеспечение формирует логику работы и алгоритмы навигации. При необходимости в конструкцию интегрируются пневматические системы. Отдельное внимание уделено дизайну и корпусу, которые обеспечивают защиту компонентов и адаптацию к условиям виноградника.
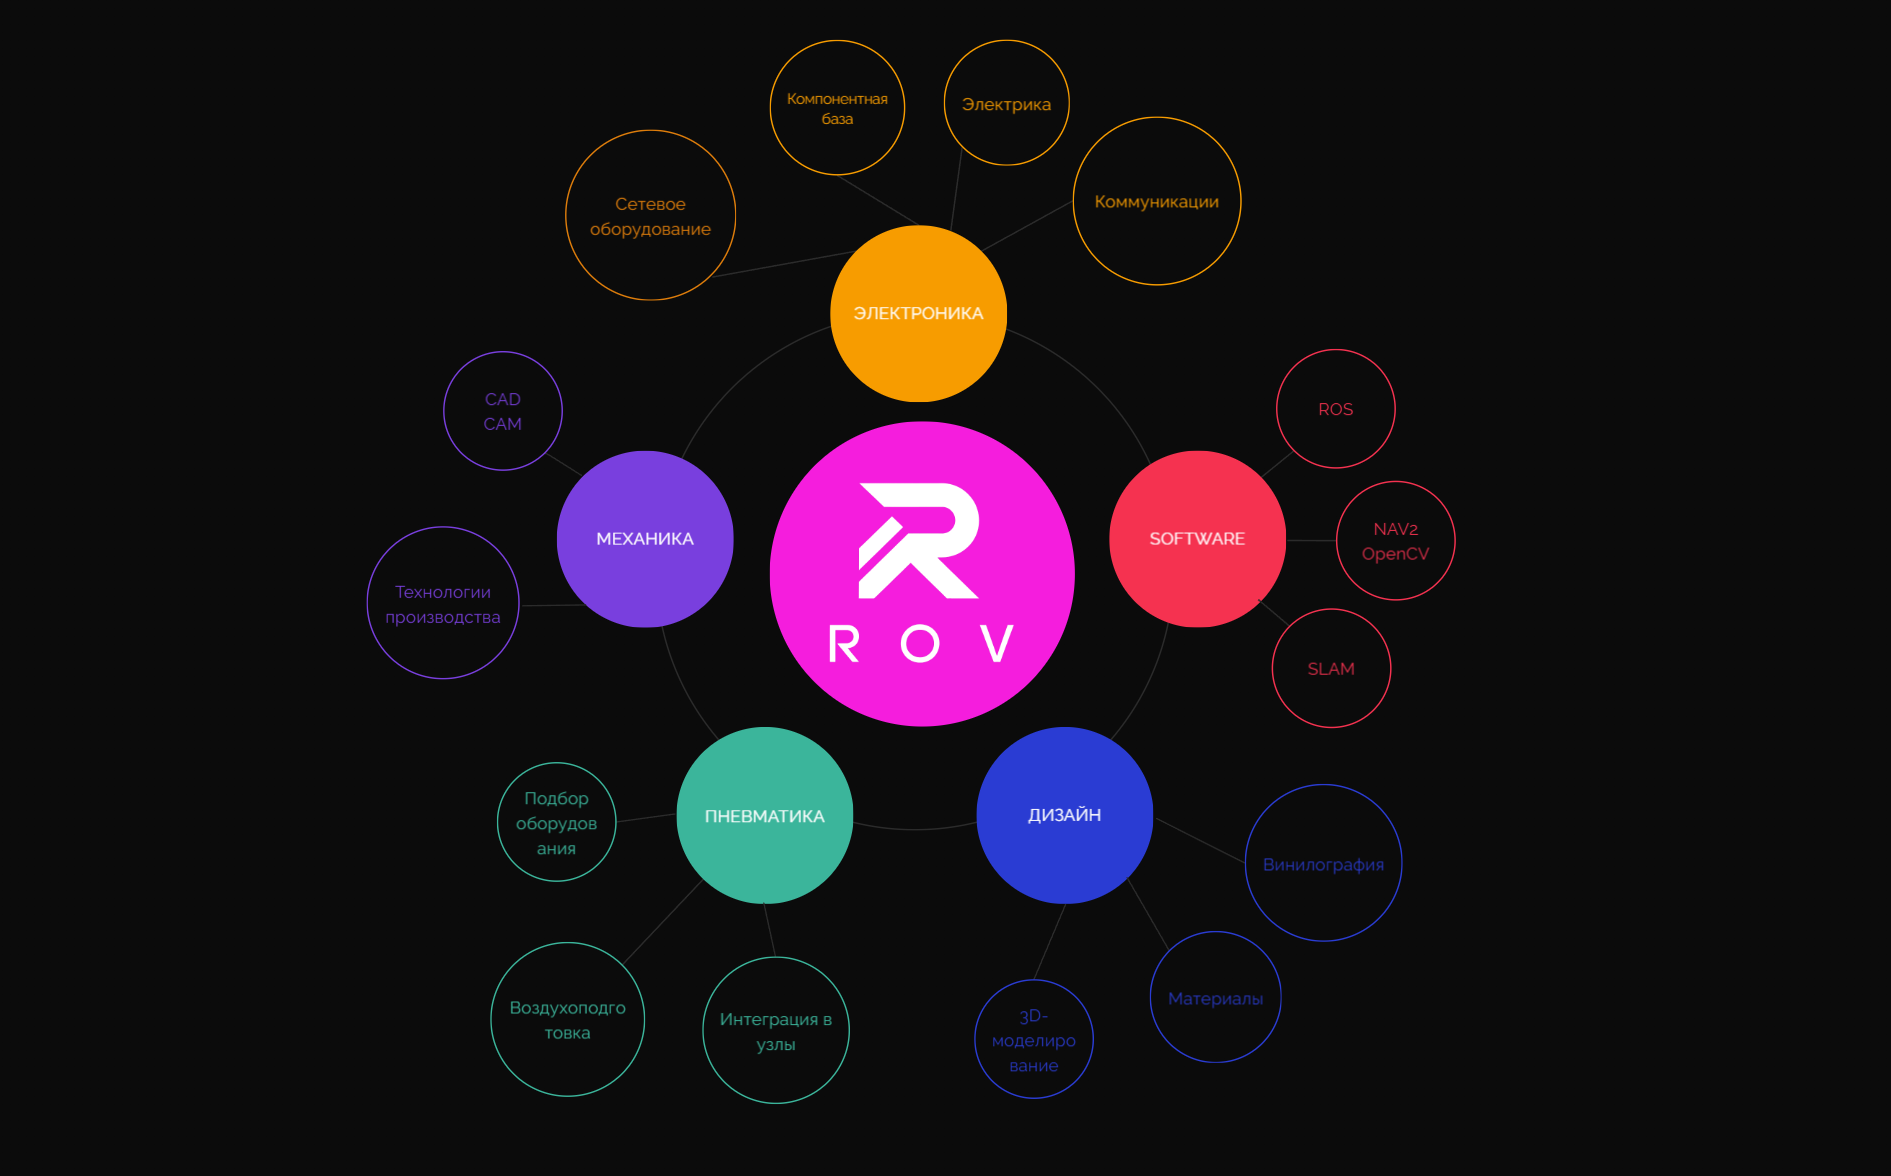
Проект организован из пяти основных отделов:
● Механика – разработка механических систем и кинематики
● Пневматика – проектирование пневмоприводов и систем управления воздухом
● Софтвер – создание программного обеспечения и алгоритмов управления
● Электроника – проектирование схем, датчиков и встраиваемых систем
● Дизайн – промышленный дизайн и эргономика
Дополнительные направления:
○ Секретные разработки – инновационные технологии под грифом NDA
○ Научные исследования – прикладные и фундаментальные изыскания
○ Спонсорская поддержка – привлечение инвестиций и партнёрских программ
Современное виноградарство требует инновационных решений для повышения эффективности и автоматизации производства, вот основные задачи:
✓ Обработка растений – опрыскивание листьев и стеблей
✓ Внесение удобрений – автоматизированные внекорневые подкормки
✓ Мониторинг агропоказателей – контроль созревания ягод, фиксация погодных условий
✓ Борьба с сорняками – идентификация и удаление нежелательной растительности
✓ Защита урожая – отпугивание вредителей (птиц, ос)
Перспективные направления (на стадии разработки):
✖ Обрезка лозы – требует доработки алгоритмов компьютерного зрения
✖ Подвязка растений – тестирование манипуляторов с мягким захватом
Автономность подразумевает способность робота выполнять задачи без постоянного контроля человека, используя встроенные системы восприятия и принятия решений. Для реализации полноценной автономности мобильного робота "ROV" в условиях виноградника требуется комплекс технологических решений:
▶ Система телеметрии и навигации: робот должен быть оснащён датчиками и камерами для определения своего местоположения и ориентации на местности.
▶ Программа (ROS2, AI), способная анализировать данные с датчиков и камер, а также принимать решения о дальнейших действиях робота.
▶ Аккумуляторная батарея: источник энергии для автономной работы робота на протяжении определённого времени.
▶ Модуль солнечных панелей для подзарядки аккумулятора
▶ Платформа для передвижения (колёса + подвестка), для перемещения робота по территории виноградника.
▶ Рабочие органы (инструменты), механизмы для выполнения различных задач.
▶ Система управления и коммуникации (интерфейс для оператора или удалённого управления роботом).
GRAPH
ROS2 ARCHITECTURE
Граф представляет полную архитектуру системы управления ROV. Каждый узел — это независимый модуль, отвечающий за конкретную функцию: от сбора данных с сенсоров до управления приводами и визуализации. Связи между узлами отображают потоки данных и каналы управления.
NEW TECHNOLOGY
FULL AUTOMATION THROUGH SENSORS, LIDAR and AI
Благодаря интеллектуальной маршрутизации NAV робот может автономно перемещаться по периметру виноградника. Помогает ему в этом два лидара с тыльной и фронтальной стороны робота для создания подробных топографических карт и определения расстояния до препятствий, а также стереокамера спереди которая улучшает обработку изображения на коротких расстояниях, что помогает в точности позиционирования для оперативного маневра от столкновения.
ROV предлагает эффективное решение для контроля за виноградом. Система на основе AI автоматически распознавание изображений с камер и идентифицирует заболевание винограда, с дальнейшем принятием мер по лечебной обработке.
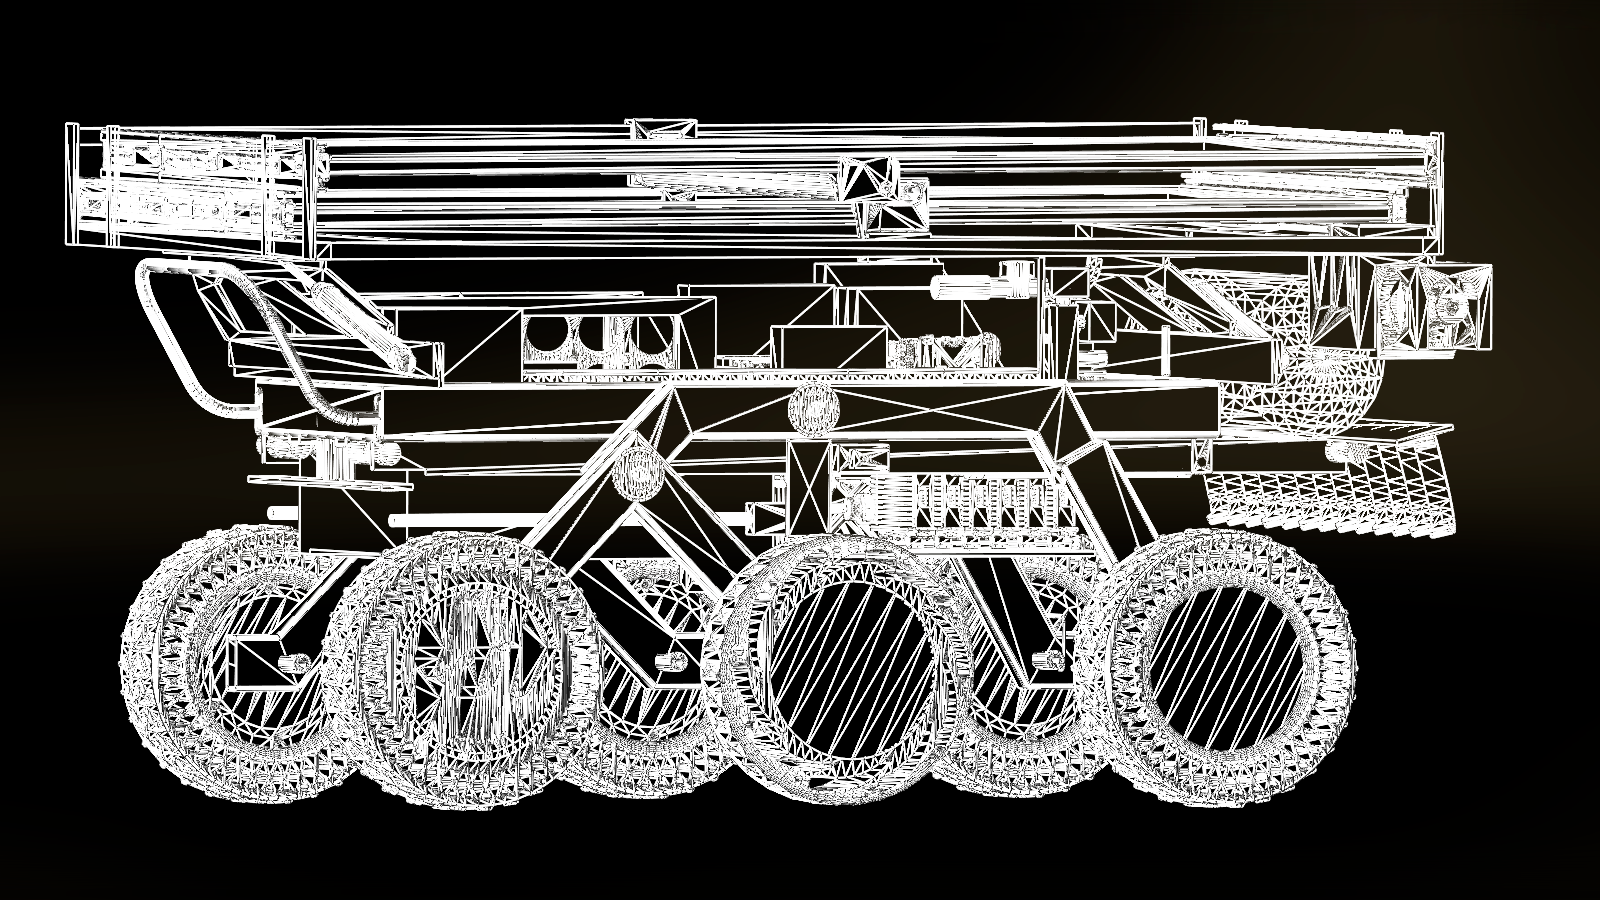
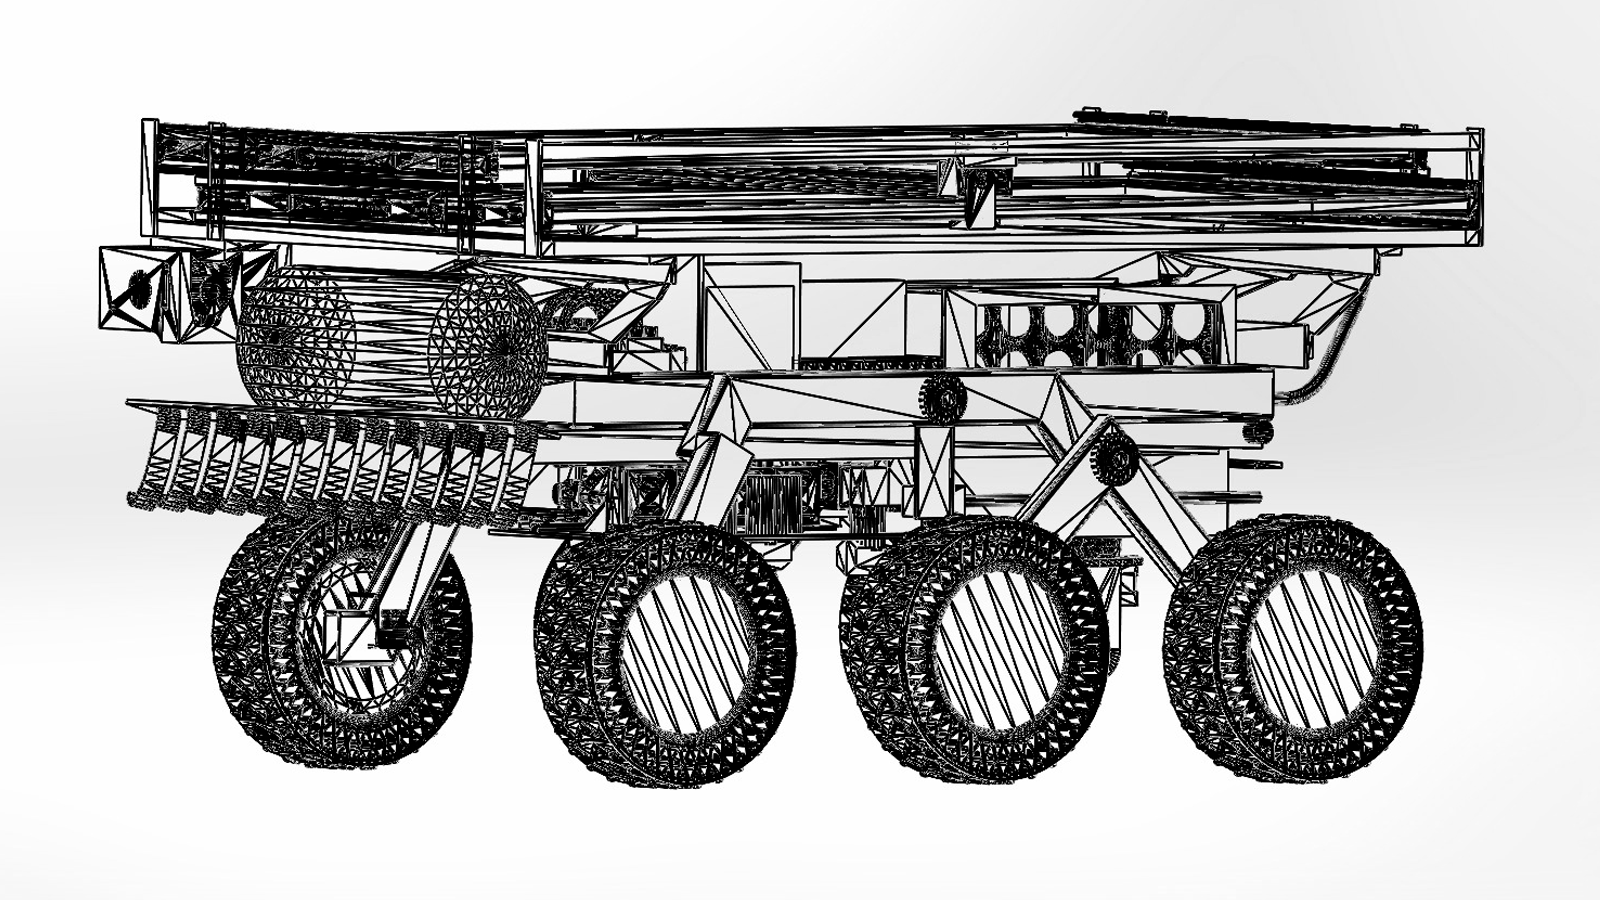
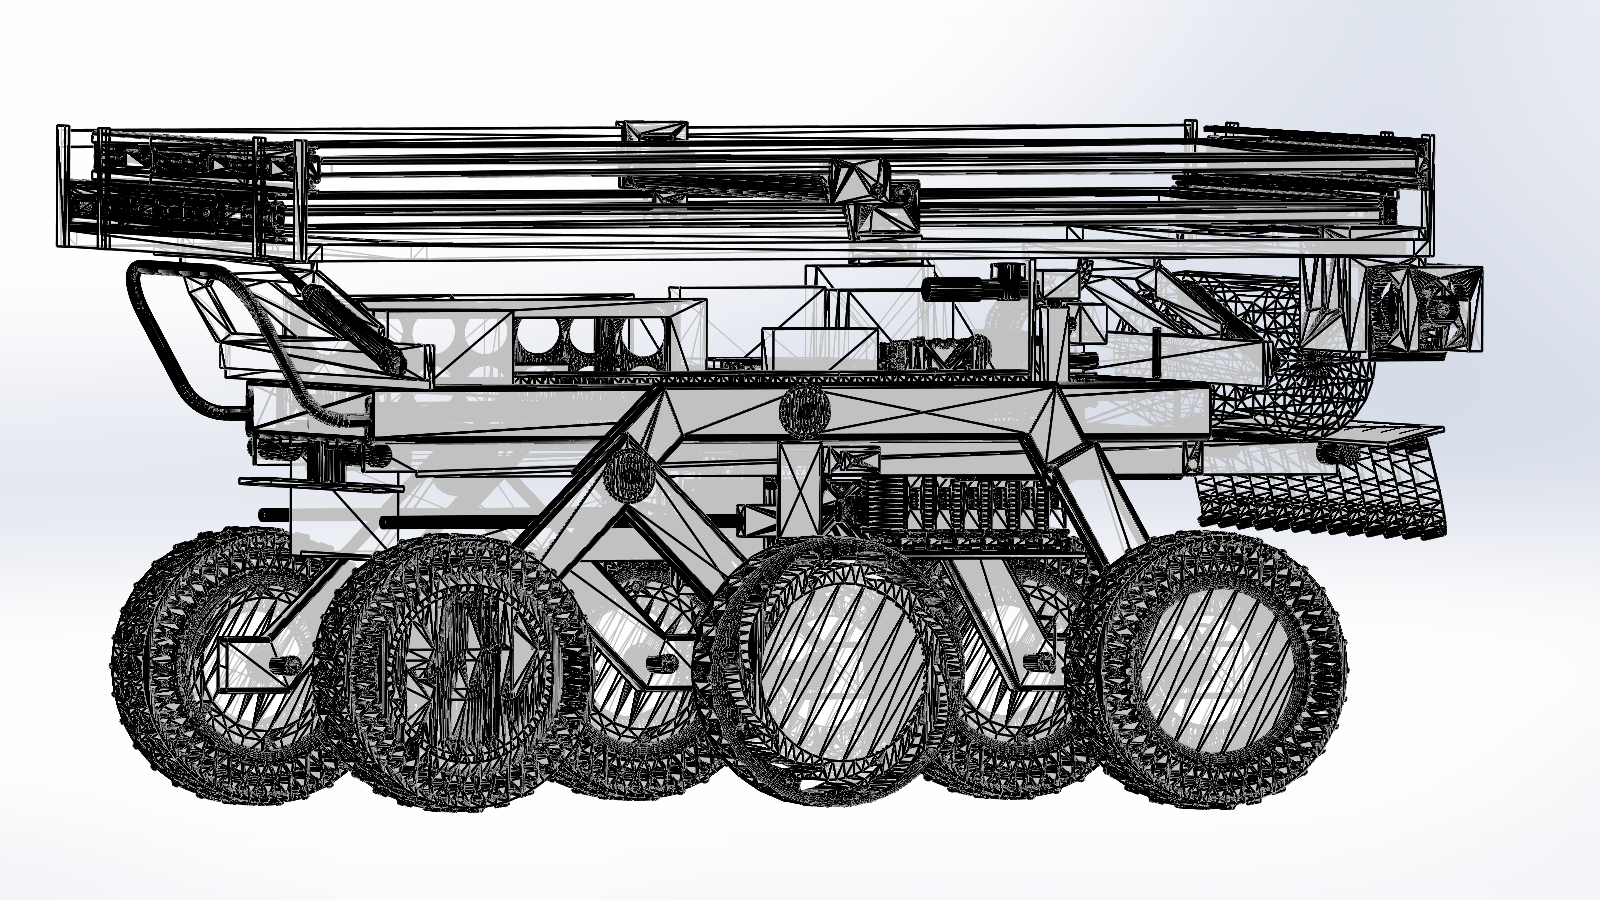
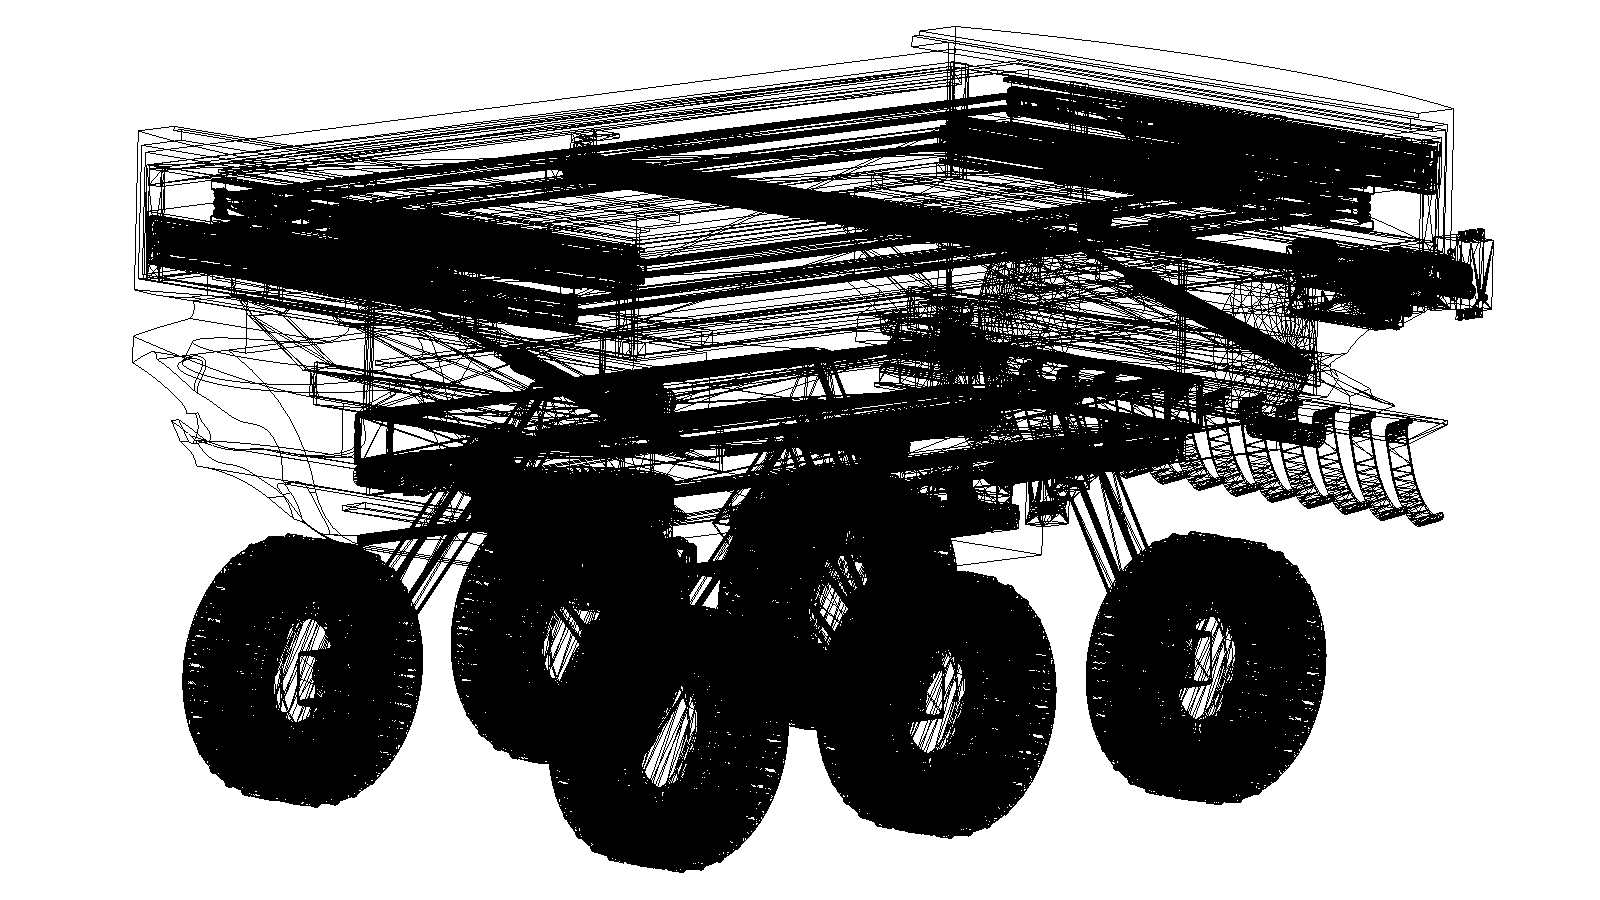
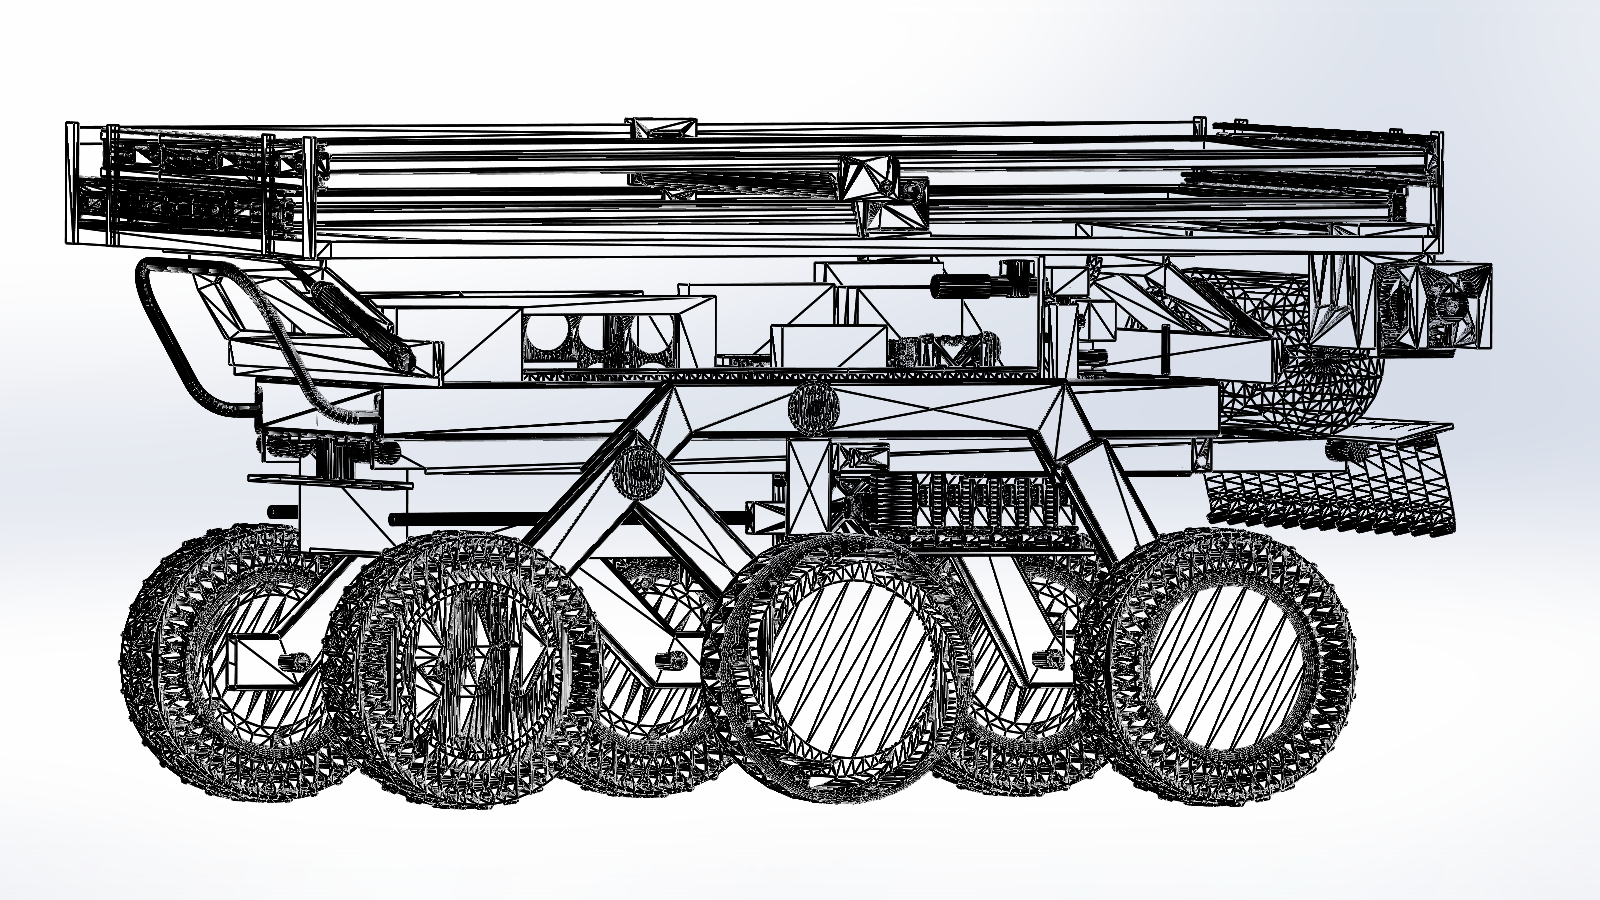
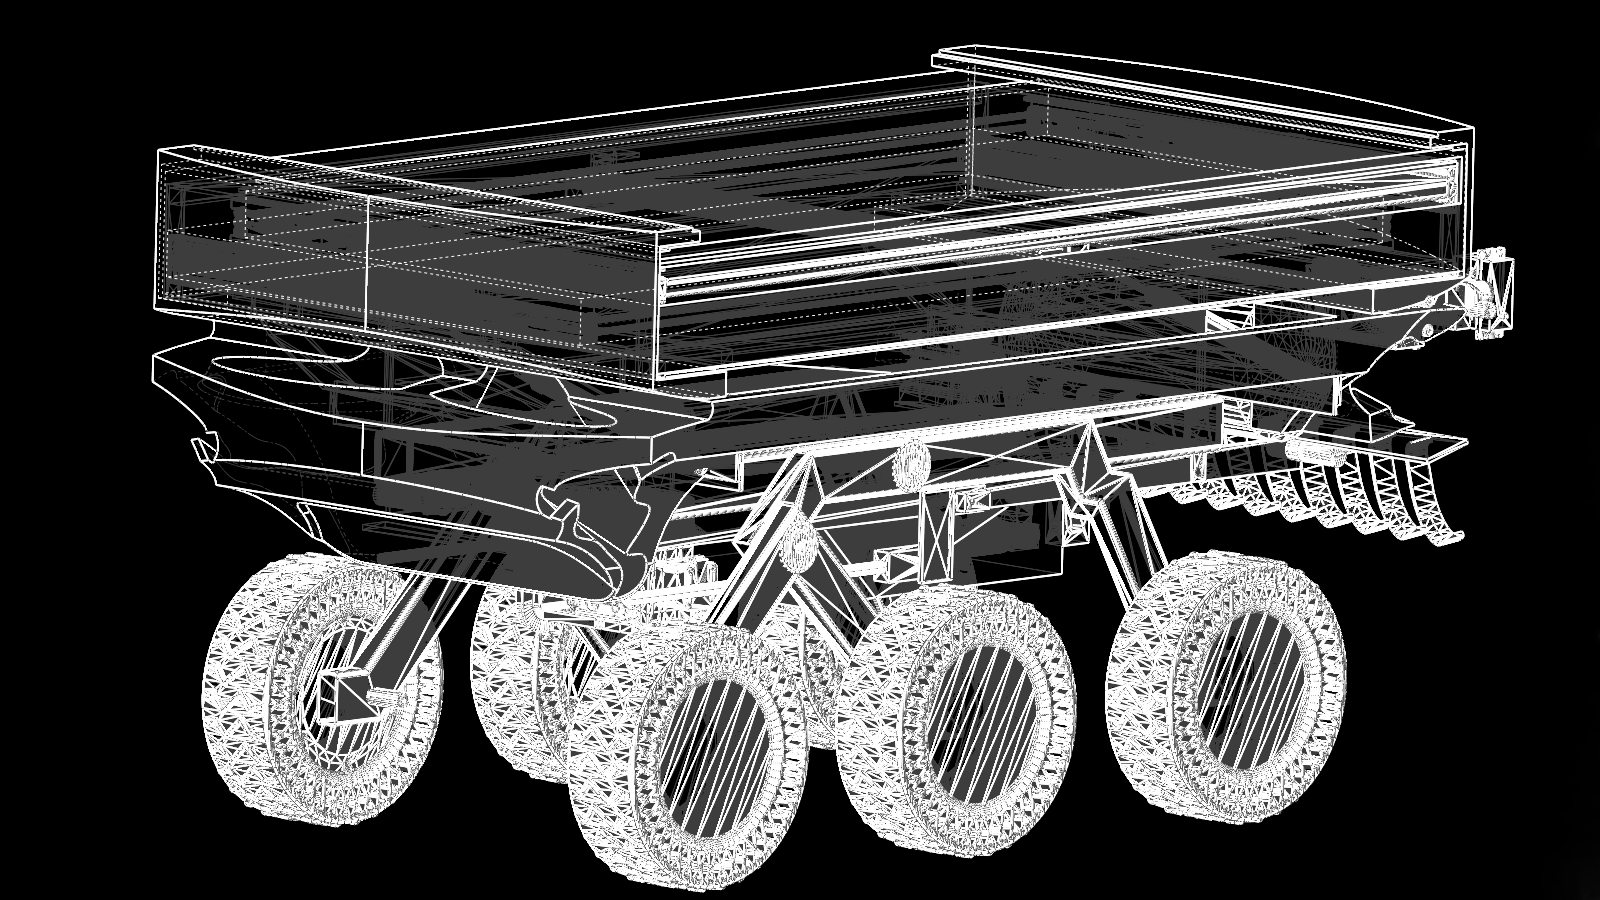
Дизайн в робототехнике — это искусство объединять функциональность и эстетику, создавая машины, которые не только эффективно выполняют задачи, но и гармонично вписываются в окружающую среду. На первый взгляд может показаться, что главное в роботе — его «начинка»: двигатели, датчики и алгоритмы. Однако продуманный дизайн часто определяет успех всего проекта. Ведь даже самый совершенный с технической точки зрения робот будет бесполезен, если пользователи не смогут интуитивно понять, как с ним взаимодействовать, или если его форма мешает выполнению основных функций.
Хороший робототехнический дизайн начинается с глубокого понимания задач, которые предстоит решать машине. Инженеры и дизайнеры совместно прорабатывают каждую деталь: от расположения датчиков до формы корпуса. Например, промышленные роботы-манипуляторы часто имеют угловатые формы и яркие предупреждающие цвета — это сразу сигнализирует о необходимости соблюдать осторожность. В то же время сервисные роботы, работающие рядом с людьми, напротив, проектируются с плавными линиями и «дружелюбной» внешностью, чтобы вызывать доверие.
Особое внимание уделяется эргономике. Робот должен быть не только функциональным, но и удобным в обслуживании. Быстрый доступ к батареям, простота замены модулей, понятная индикация состояния — все эти моменты тщательно продумываются. Современные тенденции делают акцент на минимализме и экологичности: используются перерабатываемые материалы, уменьшается количество выступающих деталей, оптимизируются формы для энергоэффективности. При этом дизайн становится важной частью брендинга — вспомните узнаваемый оранжевый цвет роботов KUKA или футуристичный облик разработок Boston Dynamics. В конечном счете, качественный дизайн в робототехнике — это баланс между технологичностью, безопасностью и человекоориентированностью, превращающий сложные машины в понятные и удобные инструменты.
Design and Designed by
Vik
ROV 2025
ORANGE CREATIVE DEVELOPMENT SOLUTIONS
PROTOTYPE ROV
Email: orange-vik@ya.ru
Homepage: www.orange-vik.ru
Discord: ORANGE
ROV - Autonomous Robot Operation Viniculture (Development Prototype)